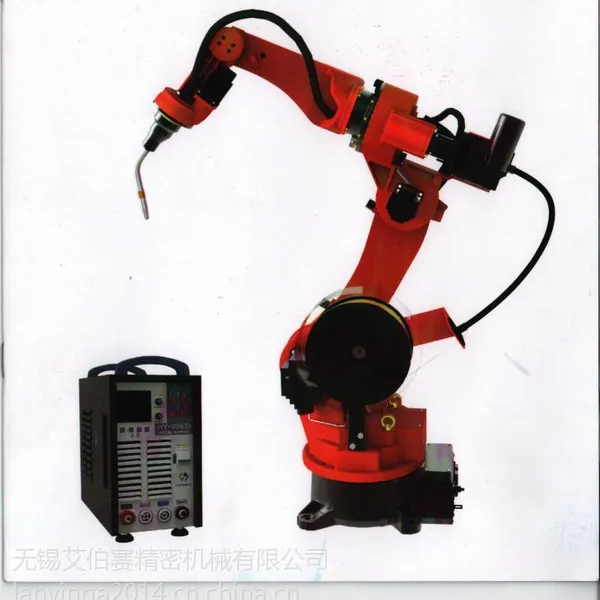
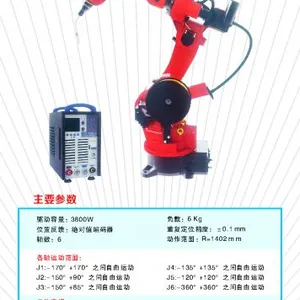

| 品牌:AIBS | 型号:AIBS-2015JQR-NL | 频段:高频 |
| 焊接方式:压力式 | 作用对象:金属 | 控制方式:自动 |
| 驱动形式:自动 | 动力形式:超声波 | 焊接原理:对焊 |
| 作用原理:逆变 | 电流:交流 | 用途:缝焊 |
| 样式:手持式 | 加工精度:精密 | 额定容量:1000 |
| 最大焊接厚度:3.0mm | 规格:1500*300 |
随着电子技术、计算机技术、数控及机器人技术的发展,自动弧焊机器人工作站,从60年代开始用于生产以来,其技术已日益成熟,主要有以下优点:
1)稳定和提高焊接质量;
2)提高劳动生产率;
3)改善工人劳动强度,可在有害环境下工作;
4)降低了对工人操作技术的要求;
5)缩短了产品改型换代的准备周期,减少相应的设备投资。
因此,在各行各业已得到了广泛的应用。
组成
焊接机器人主要包括机器人和焊接设备两部分。机器人由机器人本体和控制柜(硬件及软件)组成。而焊接装备,以弧焊及点焊为例,则由焊接电源,(包括其控制系统)、送丝机(弧焊)、焊枪(钳)等部分组成。对于智能机器人还应有传感系统,如激光或摄像传感器及其控制装置等。
点焊机器人的特点
(1)点焊机器人的基本功能点焊对所用的机器人的要求是不很高的。因为点焊只需点位控制,至于焊钳在点与点之间的移动轨迹没有严格要求。这也是机器人最早只能用于点焊的原因。点焊用机器人不仅要有足够的负载能力,而且在点与点之间移位时速度要快捷,动作要平稳,定位要准确,以减少移位的时间,提高工作效率。点焊机器人需要有多大的负载能力,取决于所用的焊钳形式。对于用与变压器分离的焊钳,30~45kg负载的机器人就足够了。但是,这种焊钳一方面由于二次电缆线长,电能损耗大,也不利于机器人将焊钳伸入工件内部焊接;另一方面电缆线随机器人运动而不停摆动,电缆的损坏较快。因此,目前逐渐增多采用一体式焊钳。这种焊钳连同变压器质量在70kg左右。考虑到机器人要有足够的负载能力,能以较大的加速度将焊钳送到空间位置进行焊接,一般都选用100~150kg负载的重型机器人。为了适应连续点焊时焊钳短距离快速移位的要求。新的重型机器人增加了可在0.3s内完成50mm位移的功能。这对电机的性能,微机的运算速度和算法都提出更高的要求。
(2)点焊机器人的焊接装备,由于采用了一体化焊钳,焊接变压器装在焊钳后面,所以变压器必须尽量小型化。对于容量较小的变压器可以用50Hz工频交流,而对于容量较大的变压器,已经开始采用逆变技术把50Hz工频交流变为600~700Hz交流,使变压器的体积减少、减轻。变压后可以直接用600~700Hz交流电焊接,也可以再进行二次整流,用直流电焊接。焊接参数由定时器调节,参见图1b。新型定时器已经微机化,因此机器人控制柜可以直接控制定时器,无需另配接口。点焊机器人的焊钳,通常用气动的焊钳,气动焊钳两个电极之间的开口度一般只有两级冲程。而且电极压力一旦调定后是不能随意变化的。近年来出现一种新的电伺服点焊钳,如图4所示。焊钳的张开和闭合由伺服电机驱动,码盘反馈,使这种焊钳的张开度可以根据实际需要任意选定并预置。而且电极间的压紧力也可以无级调节。这种新的电伺服点焊钳具有如下优点:
1)每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人***控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合;而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动;
2)焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。
3)焊钳闭合加压时,不仅压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声
弧焊机器人的特点
(1)弧焊机器人的基本功能弧焊过程比点焊过程要复杂得多,工具中心点(TCP),也就是焊丝端头的运动轨迹、焊枪姿态、焊接参数都要求***控制。所以,弧焊用机器人除了前面所述的一般功能外,还必须具备一些适合弧焊要求的功能。
虽然从理论上讲,有5个轴的机器人就可以用于电弧焊,但是对复杂形状的焊缝,用5个轴的机器人会有困难。因此,除非焊缝比较简单,否则应尽量选用6轴机器人。
弧焊机器人除前面图2提及的在作“之”字形拐角焊或小直径圆焊缝焊接时,其轨迹应能贴近示教的轨迹之外,还应具备不同摆动样式的软件功能,供编程时选用,以便作摆动焊,而且摆动在每一周期中的停顿点处,机器人也应自动停止向前运动,以满足工艺要求。此外,还应有接触寻位、自动寻找焊缝起点位置、电弧跟踪及自动再引弧功能等。
(2)弧焊机器人用的焊接设备弧焊机器人多采用气体保护焊方法(MAG、MIG、TIG),通常的晶闸管式、逆变式、波形控制式、脉冲或非脉冲式等的焊接电源都可以装到机器人上作电弧焊。由于机器人控制柜采用数字控制,而焊接电源多为模拟控制,所以需要在焊接电源与控制柜之间加一个接口。近年来,国外机器人生产厂都有自己特定的配套焊接设备,这些焊接设备内已经播人相应的接口板、所以在图1a中的弧焊机器人系统中并没有附加接口箱。应该指出,在弧焊机器人工作周期中电弧时间所占的比例较大,因此在选择焊接电源时,一般应按持续率100%来确定电源的容量。
送丝机构可以装在机器人的上臂上,也可以放在机器人之外,前者焊枪到送丝机之间的软管较短,有利于保持送丝的稳定性,而后者软管校长,当机器人把焊枪送到某些位置,使软管处于多弯曲状态,会严重影响送丝的质量。所以送丝机的安装方式一定要考虑***送丝稳定性的问题。

无锡艾伯赛精密机械有限公司是一家专业从事自动化数控焊接设备、数控雕铣机、管件切割成型、工厂自动化、自动化流水线等自动化设备的开发、生产、销售。公司占地面积1500平方,年销售额超过1000万,公司设有设备研发部、系统开发部、机加工车间、设备安装车间、设备调试车间和专业的售后服务部。通过多年不懈努力, 以***的技术、优质的服务、合理的价格、稳定性高的产品得到广大客户的认可。公司坚持以“品质为生命,服务为根本”的质量方针,为社会提供优质的产品,多年来制造的焊机设备已广泛应用于汽车、五金、家具、冶金、机械、仪表、制造等综多领域,产品的性能和质量深受全国广大用户的认可。公司领导携全体员工感谢各位合作伙..
点击查看>| 企业类型 | 个体工商户 | 注册资本 | 200万人民币 |
| 公司注册地址 | 江阴市青阳镇锡澄路1317号 | 统一社会信用代码 | 320281000931598 |
| 登记机关 | 江阴工商局 | 法定代表人 | 陈炎华 |
| 公司成立日期 | 2013-08-06 | 营业期限 | 3 |
| 经营范围 | 机械制造与销售 | ||
