
| 产品特性:性能稳定 | 是否进口:否 | 产地:西安 |
| 加工定制:是 | 品牌:hkeb | 型号:HK-MVSPT |
| 产品用途:HK-MVSPT视觉定位检测系统***视觉定位系统 | 规格:可以便捷地实现手眼标定。 | 精度:0.01mu |
| 速度:60-80m/min | CUP:双核 | 内存:4G以上 |
| 可用机器:机械臂等 | 标尺1:0.075mm | 标尺2:0.012mm |
| 标尺3:0.12mm | 定位精度:0.001mm | 功能:纠偏和组装 |
视觉定位系统-纠编和组装-海克易邦-HK-MVSPT
一、视觉定位检测系统
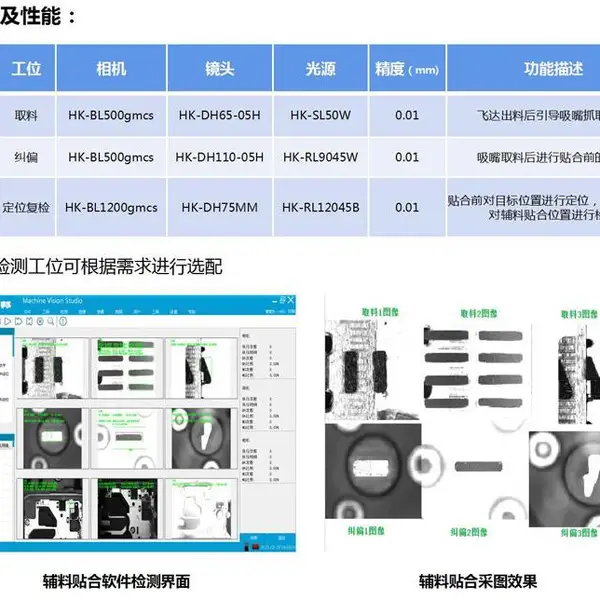
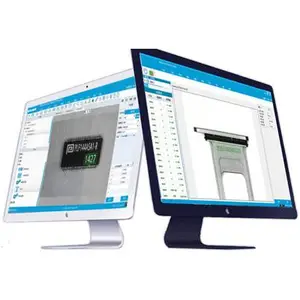
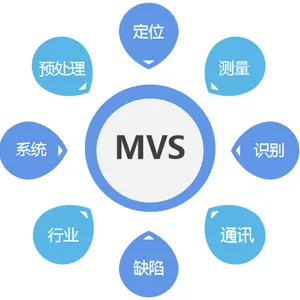
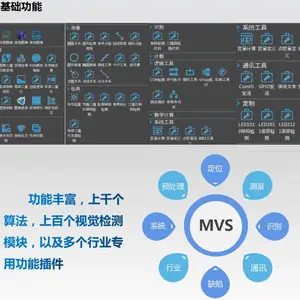
随着工业生产中对自动化的要求越来越高,视觉技术已被广泛引入工业机器人行业,具备视觉的工业机器人能更快、更准、更灵活地完成定位抓取、对位组装等。基于图像分析的视觉技术在机器人引导相关应用中的主要作用是***获取对象物(待抓取物体)和目标物(待组装物体)的坐标位置和角度,并将图像坐标转换为机器人能识别的机器人坐标,指导机器人进行纠偏和组装。因此,手眼标定和定位引导是机器视觉在机器人引导中应用的的核心。HK-MVSPT视觉定位检测系统,结合国内外***研制开发的***视觉定位系统。HK-MVSPT算法平台中具备丰富的定位工具和包含N点标定在内多种标定工具,可以便捷地实现手眼标定。

二、视觉定位检测系统构成部件
系统主要部件连接组成,包含图像采集系统,控制系统,处理系统,图像显示模块。
三、视觉模块外型设计特点
产品系统的采图模块,一体化设计,体积小集成度高,方便安装,保护性好。可根据需求调整前端光源部分的结构,可进行环形光源、条形光源、同轴光源等多种组合光的搭配。
四、系统应用
静态坐标螺孔定位
将产品的特征点位经过标定计算后,发送至运控系统进行下一步动作。精度可达0.01mm
同步带动态定位跟踪抓取
在同步带上将传送的产品进行分选,根据视觉特征识别的产品坐标经过与同步带计算得出的运动轨迹发送给机器人后进行动态跟踪抓取。
焊接引导定位
通过光源辅助成像,将焊缝起点位置进行准确识别并计算出坐标值,针对产生形变的产品,取得多个焊
缝点位进行拟合计算,将焊接轨迹坐标传输给机器人进行焊接动作。
供应商信息

| 企业类型 | 其他有限责任公司 | 注册资本 | 575.00万人民币 |
| 公司注册地址 | 陕西省西安市高新区鱼化街办天谷七路996号西安国家数字出版基地A座A306-11室 | 统一社会信用代码 | 9161013131113601XC |
| 登记机关 | 西安市市场监督管理局高新区分局 | 法定代表人 | 张旭阳 |
| 公司成立日期 | 2014-09-02 | 营业期限 | 2014-09-02 至 无固定期限 |
| 经营范围 | 一般项目:人工智能应用软件开发;计算机软硬件及外围设备制造;智能机器人的研发;工业机器人制造;工业机器人销售;照相机及器材制造;照相机及器材销售;半导体照明器件制造;工业自动控制系统装置制造;工业自动控制系统装置销售;通用设备制造(不含特种设备制造);技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广。(除依法须经批准的项目外,凭营业执照依法自主开展经营活动) | ||
产品推荐
-
面议
-
¥1.2万
-
面议
-
¥9800.00
-
面议
-
面议
-
面议
-
面议
推荐产品
-
¥3.2万
-
¥1.6万
-
¥3.53万
-
¥5500.00
本页信息为西安海克易邦光电科技有限公司为您提供的"视觉定位系统-纠编和组装-海克易邦-HK-MVSPT"产品信息,如您想了解更多关于"视觉定位系统-纠编和组装-海克易邦-HK-MVSPT"价格、型号、厂家请联系厂家,或给厂家留言。 进入店铺
在线留言
