


| 是否进口:否 | 产地:南京 | 品牌:南京帝淮电子科技有限公司 |
| 型号:DH-Z系列 | 类型:无线遥控开关 |
卸船机遥控器功能技术说明
1问:本卸船机遥控器产品的基本工作模式是怎样的??
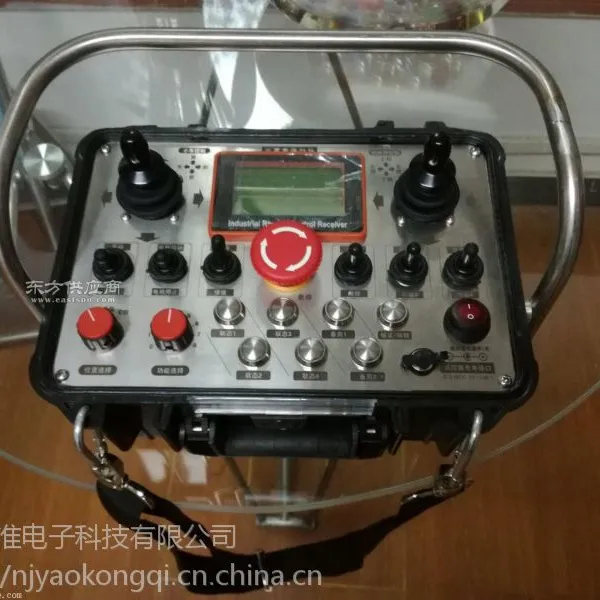
答:本卸船机遥控器产品整套包含1台发射器+1台接收器,遥控距离按照100米设计。接收器端输出采用RS485通信标准,接收端与被控端PLC的485接口连接,并采用Moudbus标准进行通信,接收器工作电压DC24V,遥控常规接收距离250米。急停对应接收器端物理触点2路继电器输出,包含1路常开点+1路常闭点继电器,常规使用常开点,常闭点作为备用。启动和急停为必备常规功能按钮。布局1个“锁定/解锁”功能按键,用于对码匹配成对操作,在发射器或接收器损坏时,可通过急停按钮盒“锁定/解锁”功能按键达成配对操作。另有液晶屏1个。
2问:请说明下本卸船机遥控器产品的按钮布局和对应的控制部分及功能实现?
答:本卸船机遥控器产品按钮及布局及功能说明
1) 左右2个履带底盘控制,对应设计2个前后推动的无极摇杆,两者同时向前推动,则车体底盘整体向前行走,一侧摇杆推动另一侧摇杆不推动,则就地转弯。且摇杆推动的幅度大,则履带底盘运行的速度快,幅度小则运行的速度慢。两个摇杆推动对应连续变化的数字量信号输出。
2) 布局1个“手动/自动”模式切换旋钮,旋转到手动时,则履带底盘前后左右行走、斗轮大臂的左右摆动、斗轮本身的上仰下俯、均可手动控制,选择到“自动”时,则这三组动作均可自我自动化运行;对应接收器端2个定值保持模式数字量信号输出。
3) 装车臂动作伸出、缩回,对应设计1个三位自复位扭子开关,前推伸出、后推缩回,扭子开关推动时手松开则自动回到中间零位,此时伸缩动作停止,对应接收器端2个定值点动式数字量信号输出;
4) 前臂履带电机启停控制,布局1个两位自锁保持模式扭子开关,前推启动、后推停止,对应接收器端1个定值保持模式数字量信号输出;
5) 斗轮大臂左右摆动,对应使用履带左驱动摇杆的X轴方向的推动即为左右推动,左推动则斗轮大臂左摆动,右推动则大臂右摆动,则推动的幅度大,斗轮大臂左右运行的动力变大,动力大小与摇杆下压的幅度有线型比例关系,对应接收器端连续变化的数字量信号。
6) 斗轮大臂上仰下俯动作,对应布局1个三位自复位扭子开关,前后布局,点动式操作,前推上仰、后推下俯,手松开则自动停止,对应“手动”模式下的手动操作;对应接收器端2个定值点动式数字量信号输出。
7) 针对自动运行模式微调自动运行时间的布局及设计
布设3个0-9合计十个数字位旋转开关,分别是百位、十位、个位,用于设置0-999秒钟范围内的时间设定。并在旁边布局2个按键,分别为“选择确定”键,和“选择取消”键,如果确定好了百位、十位、个位的数值设置,则按下“选择确定”按键,如果时间设置有误或已经设置好的时间不太合适,则可按下“选择取消”按键,即可取消已经设置好的时间设定。
3问:请解析一下本卸船机遥控器产品的功能设计和运行原理?
1) 斗轮大臂上下,为匀速动作,则在时间固定的情况下,运行的距离是固定的。则每一次下降的时间设定,在现场一旦设定好之后,则每一次的下降的距离都是固定的;
2) 斗轮大臂左右动作,空载时电机电流较小,一旦遭遇物料时,此时随着斗轮的阻力增大,即为电机的电流陡然增大一个幅度,此时则由变频器自适应控制电机的转速;
3) 即将在当期位置取料完毕时,则遥控器判断斗轮已经下降到***线时,且此时PLC检测到斗轮左右摆动为空载状态,即为电机阻力电流较小的情况时,此时PLC将采集到的情况,通过485接口传递给遥控器接收器端,接收器反馈到发射器端,此时发射下发指令告知左右两驱动履带底盘以某个固定速度值,自动向前运行一个距离,固定速度值设定,可在左右2个摇杆同时向前推动时,当地盘运行到某个速度时,按下布设好的1个“速度确定”键,则每次底盘向前自动运行一段距离时,都以这个速度值为准,以便于一旦运行时间固定,则每次履带底盘匀速向前在固定时间内会走出1个固定的距离。
4) 液晶屏实时显示上下、左右、前后,这3组已经设置好的运行时间值,每一次遥控器重新开机后,则自动恢复上一次设置好的数据记忆,且按照上一次的数据在“自动”运行模式下自动运行相应时间。
本次卸船机遥控器,发射器和接收器端,均为双工双向模式,无论发射器还是接收器,均即可发射信号又可接收另一侧发来的信号。

南京帝淮电子科技,专业研发定制设计各类非标工业无线遥控器产品,公司产品在国内用户中享有较高声誉。系列工业无线遥控器產品已經成為众多钢铁、矿山、码头、船舶、建筑、仓储等企业的行車起重機標配,是工业遥控器設備系統的产品。 产品涉及:AGV小车无线遥控器、履带车无线遥控器、消防车无线遥控器、工程车辆无线遥控器、矿山机械无线遥控器、起重机械无线遥控器、机器人小车无线遥控器、机械手无线遥控器、环卫车无线遥控器、垃圾车无线遥控器、行吊无线遥控器、电动葫芦无线遥控器、铁钻工无线遥控器、采油机械无线遥控器、盾构机械无线遥控器、挖煤机无线遥控器、掘进机无线遥控器、混凝土泵车无线遥控器、农药喷雾车无线遥控器、喷砂机无线遥控器、筛沙机无线遥控器、轨道车无线遥控器、环链葫芦无线遥控器、高空吊篮无线遥控器、擦窗机无线遥控器、清洗机无线遥控器、碎石机无线遥控器、破碎机无线遥控器、货架穿梭板小车无线遥控器、清障车无线遥控器、铁路绞车无线遥控器、铁路检修小车无线遥控器、污泥处理车无线遥控器、船舶机械无线遥控器、塔吊无线遥控器、架桥机无线遥控器、舞台车无线遥控器、抛雪车无线遥控器、混凝土地泵无线遥控器、微耕机无线遥控器、挖掘机无线遥控器、防爆无线遥控器、布料机无线遥控器、装卸料小车无线遥控器、工业炉无线遥控器、升降机无线遥控器、卷扬机无线遥控器、升降平台无线遥控器、电焊机无线遥控器、埋弧焊机无线遥控器、滚轮架焊机无线遥控器、堆取料机无线遥控器、履带机无线遥控器等各类工业无线遥控器相关产品! 我司常规工业遥控器技术指标: 频率范围:422.4~473.6MHz 发射功率:10dBm 消耗功率:<5W 遥控距离:100米 接收灵敏度:-100dBm 密码保护:40亿组 密码保护:40亿组 天线形式:内藏式 天线形式:柱状式 防护等级:IP65 防护等级:IP65 使用电源:3VDC 使用电源:DC12/24/48V,AC36/48/220/380V 环境温度:-40℃~ 70℃ 环境温度:-40℃~ 70℃ ★ 可根据特殊需求,研发、定制工业遥控器工控设备。
点击查看>| 企业类型 | 有限责任公司 | 注册资本 | 500.00万人民币 |
| 公司注册地址 | 南京市秦淮区军农路3号3号楼3217室 | 统一社会信用代码 | 9132011305328094X1 |
| 登记机关 | 南京市秦淮区市场监督管理局 | 法定代表人 | 陈明刚 |
| 公司成立日期 | 2012-10-19 | 营业期限 | 2012-10-19至2032-10-18 |
| 经营范围 | 计算机软硬件、物联网系统、智能化系统研发、设计、销售;电子产品、多媒体设备、工业自动化设备、智能化设备、监控设备、通讯设备销售。(依法须经批准的项目,经相关部门批准后方可开展经营活动) | ||
- 电 话
- 传 真
- 地 址 江苏 南京 秦淮区 南京市白下区军农路3号光华科技创意园B区二楼3216、 3217、3218
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
