

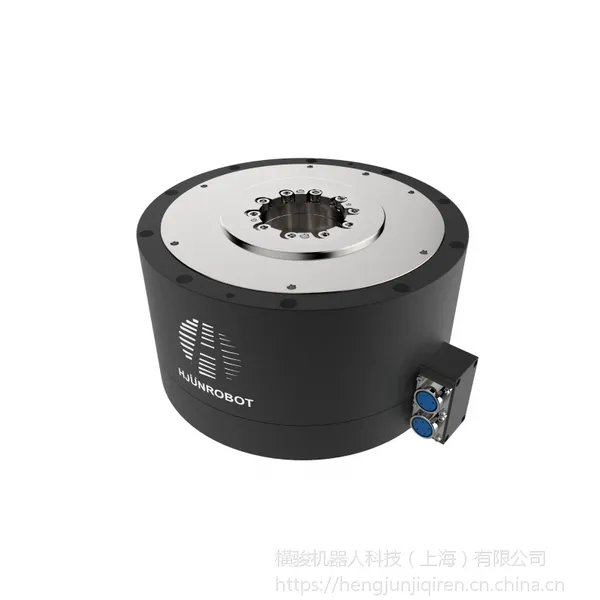

| 加工定制:是 | 类别:行星减速机 | 品牌:橫骏 |
| 型号:T-3160HC3H-BH | 订货号:T-3160HC3H-BH | 货号:T-3160HC3H-BH |
| 齿轮类型:斜齿轮减速机 | 安装形式:立式 | 布局形式:摆线式 |
| 齿面硬度:硬齿面 | 用途:减速机 | 输入转速:400rpm |
| 额定功率:0.4kw | 输出转速范围:400rpm | 许用扭矩:45N.m |
| 使用范围:DD马达 | 级数:单级双级 | 减速比:15 |
| 规格:T-3160HC3H-BH | 是否跨境货源:否 |

一、承接非标行星减速机来图加工、批量价格从优;
二、可提供3D尺寸图请与客服联系,具体尺寸及价格请与客服确认;
三、正常工期12-15个工作日,具体工期请与客服联系确认为准;
四、价格:未注明价格请联系客服确认价格。
(联系电话:18762665266/021-39596638)
特别提示:尊敬的客户,为保障您的项目成功率,以及您的利益,请尽量让我们配合你们选型。因为您最了解您的项目要求,而我们最了解我们的马达性能,所以两者结合才能确保选型无误。联系电话:18762665266.
DD马达英文全称为Direct Drive Ratary,直接驱动旋转马达,DDR转矩直驱马达,故简称DD马达。由于其输出力矩大,因此有些公司将称为力矩电机。与传统的电机不同,该电机的大力矩使其可以直接与运动装置连接,从而省去了诸如减速器,齿轮箱,皮带轮等连接机构,因此才会称其为直驱动电机。另外该电机都配置了高解析度的编码器,因此使该产品可以达到比普通伺服高一个等级的精度。并且采用直接连接方式,减少了由于机械结构产生的定位误差,使得工艺精度得以***。以及减少了由于机械结构摩擦而产生尺寸方面的误差和使用时的噪音等方面降低了很多。
其次、DD马达的特点及应用
DD马达具有以下优点:
1)无需原点复位:
采用的是值编码器,不需要原点复位就能识别现在的位置
(2)高精度:
每一个圆周可以分成2的20/24次方个脉冲,定位精度可以达到小于或等于+/-30角秒
(3)高扭矩:
在有限的体积内输出高扭矩,能在高速旋转下驱动较大的负载
(4)高刚度:
采用十字交叉轴承,径向、轴向负载能力大,静态负荷大
(5)无需保养:
不需要额外的添加润滑油等电机保养工作
(6)简易安装:
负载直接安装,无需减速机、皮带轮、齿轮等中间附件,减少部件安装和调试的时间
(7)低噪音:
负载直接安装,无中间连接件,使用时减少了很大的噪音
(8)响应快:
负载直接安装,无中间连接件,响应时间快,能在较少的时间内整定到一个很好的精度
应用领域:DD 马达因其无油、无尘、重量轻、体积小,应用于电子、半导体、太阳能光伏、自动化行业等。
-任意的机械分度(可不等分)装置
-搬运、翻转频繁高速装置
-半导体行业的晶圆划片、切割设备
-IC封装、检测设备
-IC焊接、点胶设备
-手机屏的切割和研磨、覆膜
-洗衣机
……
再次,欲详细了解DD马达,应对一些DD马达参数名词进行理解
-输出扭矩:
马达的输出扭矩由马达电流决定,单位:Nm=kgm2/sec2
-额定扭矩:
马达在额定速度下的额定扭矩,单位:Nm=kgm2/sec2
-速度:
可用的速度 ,速度下的扭力输出几乎为零 , 单位:rpm (转/分)
-额定输出功率:
马达在额定速度下的输出 ,单位:瓦特
-编码器解析度:
旋转编码器,马达每转一周的解析度 ,单位: 脉冲/周
-磁极:
每一个N或S极叫一个磁极
-极对数:
一个N和S称着魏一个极对数,一个马达的极对数等于磁极除以2
-定位精度 :
无负载情况下马达旋转任意一次角度同理论位置间的偏差,单位:角-秒
-重复精度:
无负载情况下马达旋转一个角度多次之间的位置偏差,单位:角-秒
-重复精度和定位精度的单位换算:
角秒的定义:
1周=360度
1度=60分
1分=60秒
-轴向偏差 /径向偏差:
马达旋转时的机械偏差 ,径向: +/-0.01mm /轴向:+/- 0.015mm
0.01mm以下的偏差需要***
-轴向负载:
轴向容许负载,负载移开后马达可以恢复原位 包括压力,张力
-负载扭矩:
径向容许负载,负载移开后马达可以恢复原位
DD马达的选用: 请务必考虑以下6个因素,来选用直驱大转矩直驱马达。
一、作用在马达上的负载
二、跳动精度
三、 定位精度
四、定位时间(分度时间)
五、再生电阻的选用
六、实效转矩的计算
接下来分别来介绍一下:
一、作用在马达上的负载
(1) 负载惯量 J
直驱大转矩伺服马达系统在使用时,加在马达上的负载的惯量大小对加减速的影响很大,所以须对所受负载的惯量进行计算。
(2)轴向负载、径向负载、力矩负载
对加在马达上的负载进行计算。外力与负载的的关系归纳为以下的形式。
请确认各负载在容许值以内。
(3)有负载转矩的情况
有负载转矩的情况时,必须考虑其对实效转矩的影响。
二、 跳动精度
跳动精度的测量方法如右图所示。
三、 定位精度
直驱大转矩伺服马达系统的定位精度有以下二种
(1)定位精度
(2)重复定位精度
如是固定等分工位盘,定位精度值参考重复精度即可,因为可做补偿。
四、 定位时间(分度时间)
使用直驱大转矩马达进行角度分度定位时,以如下步骤来概算分度定位时间。
J m : 负载的惯量 [kg?m 2 ]
J r : 马达转子的惯量 [kg?m 2 ]
N : 马达转速 [s ?1 ]
T : 转速N时的输出转矩 [N?m]
T m : 负载转矩 [N?m]
t 1 : 指令时间 [s]
t 2 : 整定时间 [s]
t 3 : 定位时间 [s]
⊿ t : 加减速时间 [s]
θ : 旋转角度 [°]
η : 安全系数(一般 1.4~1.5)
由此有
⊿ t=(J r+ J m)*2πN/(T/N- T m)
t 1=θ/360*N+⊿ t
t 3= t 1+ t 2
五、 再生电阻的选用
(1)计算直驱大转矩伺服马达减速时的旋转动能
请按以下算式计算。
旋转能量 =1/2× J ×ω 2 [J] J r : 马达的转子惯量[kg?m 2 ]
=1/2× J ×(2π N )
2
[J] J m : 负载的惯量[kg?m 2 ]
J = J r + J m N : 转速[s ?1 ]
(2)对内部电容充电的能量
通过对内部电容充电进行再生能量的处理能力因驱动器型号不同会有差异。
(3)计算外部再生电阻所消耗的能量
外部再生电阻所消耗的能量 [J] = 旋转动能 [J] -电容吸收能量 [J]
如果结果小于0,则无需外部的再生电阻。
如果结果大于0,请按以下的步骤计算再生电阻所需的容量。
(4)计算外部再生电阻所需的容量
外部再生电阻所需的容量 [W] = 外部再生电阻所消耗的能量 [J] / (运行周期 [S] × 0.25)
0.25:再生电阻使用负载率
计算结果为80以下时: 请使用外部再生电阻
计算结果为220以下时: 请使用外部再生电阻
六、 实效转矩的计算
选用直驱大转矩伺服马达,在考虑定位时间的同时,还须确认在满足实际使用工况的实效转矩是否低于额定转矩。
例如负载的惯量为0.12[kg?m 2 ],是否可以以0.3[S]移动45[?];并且如以一个循环周期为2.0[S]时,其实效转矩又为几何?
条件: J m (负载的惯量)=0.12[kg?m 2 ]
J r (马达转子的惯量)=0.014[kg?m 2 ](PB3015 的场合 )
N (转速)=1.25 [s ?1 ]
T (在N转速时的输出转矩)=15[N?m](PB3015 1.25[s ?1 ] 的场合 )
T m (负载转矩)=0 [N?m] η: 安全系数=1.4
θ (回转角度)=45 [°] t 4 (周期时间)=2.0[s]
重复定位精度=±100[秒] t 2 (整定时间)=0.04[s]
⊿ t : 加减速时间[s] t 1 : 指令时间[s]
● 定位时间计算如下。
加速时间=(0.12+0.014)×2π×1.25)/(15/1.4-0)= 0.1[s]
指令时间= 45/(360×1.25)+0.1= 0.2[s]
定位时间= t 1 + t 2 = 0.2+0.04 = 0.24 [s]
● 根据实际使用的工况曲线须考虑实效转矩(如下图)
在此,假定选用PB3015进行校核
t 4 : 周期时间 = 2.0[s]
必需实效转矩
旋转能量 = 1/2×( J r + J m )×(2π N )
2 = 1/2×(0.12+0.014)×(2π×1.25) 2 = 4.1[J]
在以上必需实效转矩乘上温度系数1.3,则得实效转矩为4.4[N?m],PB3015的额定输出转矩为5.0[N?m]以下故满足使用条件

HJUNROBOT是***的传动及运动控制解决方案专业供应商。公司主导产品有:中空旋转平台、DD马达、精密行星减速机、直线电机与模组等定制类高端产品。产品广泛应用于机器人、3C设备、精密测量仪器、电子半导体设备、机械手臂、印刷机械、纺织机器和自动化生产线等各个领域。 为了更好的迎合中国市场需求,公司在上海组建HJUNROBOT(中国)—橫骏机器人科技(上海)有限公司。营销总部位于上海,在天津、东莞、无锡设立办事处,覆盖环渤海、长三角及珠三角三个重要制造业密集区,并在各省市设立经销商,让客户更近距离体验HJUNROBOT系列产品。 HJUNROBOT一直以传承、创新、创造作为企业发展理念,把产品品质和服务作为企业的生存之本。未来HJUNROBOT将继续致力于***全球传动及运动控制产业的发展,应对市场领域更高的新挑战。
点击查看>| 统一社会信用代码 | 91310116MA1J9JMY5C | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
