

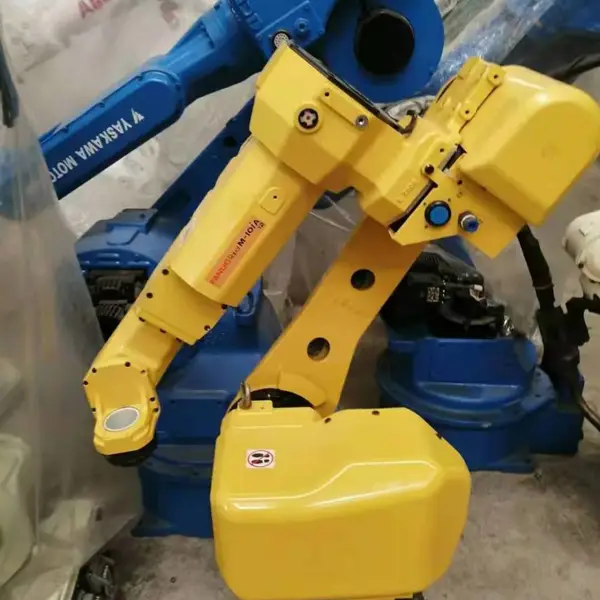
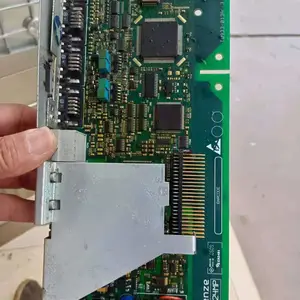
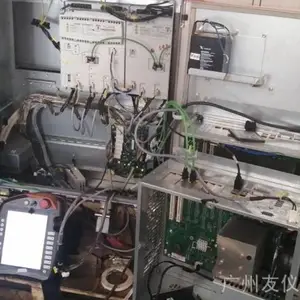
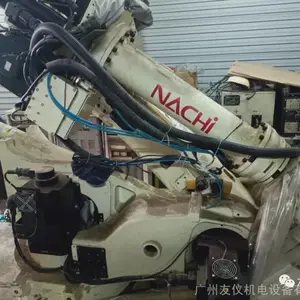

| 产品特性:机器人 | 是否进口:否 | 产地:日本 |
| 工作范围:185 | 品牌:发那科 | 型号:R-2000iB/165EW |
| 关节数量:6 |
湖南衡南县R-2000iB/165EW减速机供应。
焊接机器人存在的问题和维修处理_ABB机器人维修,工业机器人保养,伺服电机维修,示教器维修,广州ABB机器人维修
这次码垛的目标是一个6*3*1的测试工装板,利用一体式两段气缸,配合拧紧工具,对每个工位进行拧紧
如下图,刚开始程序肯定进行复位,等待位
检测原位传感器,然后置位一级气缸,使吸钉管到吸钉位,打开吸真空阀,检测压力传感器是否满足,如果有就保持,下一步到码垛程序
再次发生警报时,请更换YIF01基板。更换基板之前,请在维护保养模式下保存CMOS.BIN。更换YIF01基板后,请安装警报发生前所保存的CMOS.BIN。
其他 若按对策内容进行了相关处理之后还是发生警报,请在维护保养模式下保存
CMOS.BIN,并联系安川电机(中国)有限公司机器人事业部,告知警报发生时的状况(操作步骤等)。 21 接通控制电源时,可选基板#2未响应。 软件 ( 设定异常 ) (1) 请对下列设定进行确认。?维护保养模式的可选基板设定
线缆 ( 异常 ) (1) 请重新接通电源。
(2) 再次发生警报时,请对下列插头的连接?插入状态进行确认。,按F1指令,添加码垛指令,有4种类型
PALLETIZING B_i --对应所有工件的姿势一定,堆上时的底面(***下的面)形状为直线(工件都在xyz一直线上),或底面为平行四边形的情形,堆积模式简单,路径模式一种
注解:路径模式指的是码垛时的接入点以及逃点的路径,设定时一般设定一个点,系统会自动计算其他点位的接入点及逃点,仅针对一种路径的情况
PALLETIZING BX_i -- B_i的升级版,都是针对堆积模式简单的码垛,但是这种提供多种路径模式多种
PALLETIZING E_i -- 堆积模式较为复杂,路径模式一种,工位没有在XYZ的一条直线上,当然也能兼容B的码垛功能,也能使用在堆积模式简单的情况
PALLETIZING EX_i--针对E_i的升级版,当需要多种路径模式,并且堆料模式复杂的情况
3.1 如下图,这里设置的是PALETIZING_1[B]_1(1代表的是码垛堆积编号(码垛寄存器),可以设置1-16个码垛模型),具体设置属性如下:

湖南衡南县R-2000iB/165EW减速机供应。
类型:码垛和拆垛,堆上堆下
INCR:每隔几个堆,是一个一个依次堆,还是隔几个堆
码垛寄存器:不能设置相同的寄存器
顺序:按照先行再列再层,还是其他顺序,RCL代表行列层的顺序
行:每行有几个工位点
列:每列有几个工位点
层:一共有几层
辅助位置:一般针对底面为梯形的情况,这时要多定位一点,梯形的话只能用E,EX指令
接近点数量,RTRT(逃点数量)
设置好后,按F5完成
出现如下画面就是设置底部,因为设置的是一层的底面为长方形,所有测长方形测4个角的点,如果是多层的,要测一个角的点,然后基于这个点,y向Z向x向的3个点,如果是梯形要加个辅助位置点位,下图中1#点P[1,1,1]代表XYZ的***个原点,2#点[6,1,1]代表X行数的第六个(因为行是设置的6,6就是X最边上一个点),Y列数的***列,Z层数的***层,3#点就代表***行第三列***层的一点
5. 当设置好底部后,接下来就要设置码垛路径,如下图,这是路径的设置画面,因为比较简单,只要设置3个点,A_1为接入点,BTM为堆上点(堆上点就是在工位点的上方而底部点则在工位内侧,比如拧紧,底部点应该在螺纹孔上方平面之下,而堆上点应该在平面之上),R_1为逃点,这里比较简单,逃点跟堆上点可以设置成1个坐标,路径设置好后,码垛指令就设置好了,接下来看看实际应用
库卡机器人伺服驱动模块维修系列型号包括:KRC1系列库卡机器人伺服驱动器维修型号:库卡PM1-600/25驱动模块,KUKA库卡机器人驱动器维修PM6-600驱动器,KRC2系列库卡机器人伺服驱动器维修型号:库卡KSD1-08,KUKAKSD1-16,库卡机器人驱动器维修KSD1-32,KUKAKSD1-48库卡机器人驱动器维修,KUKAKSD1-64,KRC4系列KUKA驱动模块型号:库卡驱动模块KSP600-3x20/00-198-266/ECMAS3D2224BE531,KUKA伺服组件KSP600-3x40/00-198-268/ECMAS3D4444BE531,KUKA驱动单元KSP6003x64/00-198-269等,
6. 如下图,当程序进入122标签,开始码垛程序,***入A_1的接入点,然后到BTM堆上点,拧紧气缸和工具置位,等待500ms和拧紧完成信号,复位气缸和工具,等待原位传感器信号,然后移动到R_1的逃点,IF PL[1]=[6,3,1],JMP LBL[99]这句话一定要放到END_1之前,不然程序会默认加1,到下一个点,这里来判断是否是最后一点,如果是就复位PL[1]=[1,1,1]初始化为1#点

广州友仪机电创立于2007年,专注机器人、触摸屏等工控产品的维修保养、备件销售、应用工程及技能培训,为高新技术企业,地址位于广州科学城附近。服务范围包括各知名工控产品的代理销售、安装调试、维修保养、电气系统改造及技术培训,在自动控制领域享有较高的知名度与良好的声誉。 工业机器人维修保养涵盖FANUC发那科机器人、安川机器人、KUKA库卡机器人、ABB机器人等国内外品牌。在多年的维修技术服务过程中,与众多知名企业签订长期维修保养协议。 在技术领域,除了机器人专项部门,友仪设有触摸屏维修部、PLC维修部、伺服驱动器维修部、伺服电机维修部、变频器维修部等。借助现有的四***机器人实体测试台、三菱伺服测试台、贝加莱驱动器测试台、伦茨控制器测试台、力士乐放大器测试台、各类伺服电机调试测试台等,工程师专注相应领域、分工合作,能快速完成每月数百件的各种机型维修。 公司投入上千万资金配备大量工业机器人及配件,包括发那科机器人本体、示教器、减速机、控制器、伺服电机及各类板卡;友仪仓库还备有各种品牌触摸屏及配件:三菱、普洛菲斯、海泰克、AB、等,从触摸屏整机到主板、液晶屏、触摸板、高压条等应有尽有、库存丰富。 友仪机电秉承以人为本、笃行务实的原则,欢迎各位新老用户、同行朋友前来实地考察,洽谈商务事宜。
点击查看>| 注册资本 | 801.00万人民币 | 公司注册地址 | 广州市黄埔区西成中街17号A栋901房 | ||
| 统一社会信用代码 | 91440101664031600C | 登记机关 | 广州市市场监督管理局 | ||
| 法定代表人 | 曹景斌 | 公司成立日期 | 2007-07-16 | ||
| 营业期限 | 2007-07-16 至 无固定期限 | 经营范围 | 工程和技术研究和试验发展;仪器仪表修理;电气设备修理;通用设备修理;专用设备修理;计算机及办公设备维修;工业机器人安装、维修;电子元器件与机电组件设备销售;电气设备销售;涂装设备销售;机械设备销售;工业设计服务;工业机器人销售;润滑油销售;工业机器人制造;通用设备制造(不含特种设备制造);专用设备制造(不含许可类专业设备制造);机械电气设备制造;智能基础制造装备制造;智能基础制造装备销售;软件销售;软件开发;人工智能基础软件开发;人工智能应用软件开发;数字技术服务 | ||
𐀉𐀊𐀋 𐀍𐀍 𐀎𐀏𐀍𐀏
- 电 话 𐀉𐀊𐀋𐀐𐀍𐀍𐀎𐀏𐀍𐀏
- 传 真 𐀑𐀑𐀐𐀒𐀓𐀒𐀑𐀍𐀍
- 地 址 广东 广州 黄埔区 广州市黄埔区西成中街17号联东U谷黄埔科技总部港A2栋9楼
-
¥997.00
-
¥3800.00
-
¥880.00
-
¥880.00
-
¥580.00
-
¥580.00
-
¥8000.00
-
¥500.00
-
¥580.00
-
¥1100.00
-
¥580.00
-
¥997.00
