

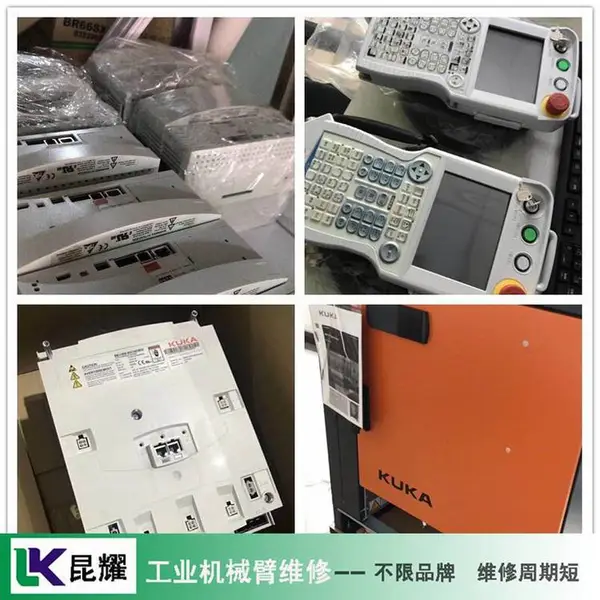
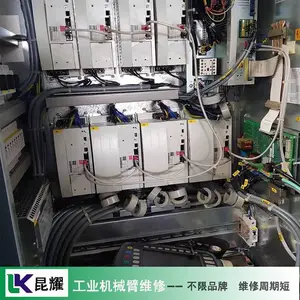

| 服务内容:维修保养 | 维修范围:全国 | 维修方式:上门或邮寄 |
| 工作时间:周一至周六 | 维修品牌:不限 |
安川(Yaskawa)机械臂控制柜维修
安川(Yaskawa)机械臂控制柜维修
随着工业机器人和机械臂的普及,企业大量使用工业机器人机械臂,紧随其后的是越来越多的工业机器人企业和公司。工业机器人行业也在进行竞争。随着工业机器人的战争的到来,越来越多的和廉价的工业机器人添加到工厂生产线,而工业机器人的与不同的成本和增加配置,工业机器人是不均匀的,这使得许多企业用户,因为会有失败和各种问题。
包含四个参数:v_tcp表示工具中心点速率,单位mm/s;v_ori表示TCP重速率,单位(°)/s;v_leax表示线性外轴的速率,单位mm/s;v_reax表示旋转外轴速率,单位(°)/szonedata区域数据:一般也称为转弯半径,用于定义机器人轴在朝向下一个移动位置前接编程位置tooldata工具数据:用于定义工具的特征。包含工具中心点(TCP)的位置和方向,以及工具的负载wobjdata工件数据:用于定义工件的位置及状态loaddata负载数据:用于定义机械臂安装界面的负载数据存储类型机器人数据存储类型分为三种CONST常量:数据在定义时已赋予了数值,不能在程序中进行修改。

机械臂常见故障:
1. 过载
超负荷是机器人常见的问题,通常是由于电路故障造成的,导致机器离开工厂时负荷超过设定负荷,触发保护机构,导致机器无法使用。
2. 运行异常噪声
主要原因是齿轮松动,导致机械零件在工作过程中磨损,或者是零件之间反复摩擦振动导致噪音。随着时间的推移,零件可能会完全损坏或机械故障。平时要注意机器的保养和润滑,经常检查,避免零件之间出现松动。
3.降低了效率
可能是由于电路故障,导致机械不能接收到正常的工作信号,或者由于接触不良,导致接收到的信号减弱。平时注意对电路的维护,避免损坏而影响工作效率。
因为此类应用对路径的精度要求很高。该参数不适用于IRB340,IRB360,IRB540,IRB1400,IRB1410。GeometricAccuracyFactorGeometricAccuracyFactor用于调整路径的几何精度;对于AccuracyMode,值为1。对于其他模式,如果要改善进度,值为0.1机器人加润滑油保养的及步骤机器人保养之示教器清洁9)检测机器人是否可以正常完成程序备份和重新导入功能。-05-22简介:机器人双工位预约程序1)有如下双工位生产2)工艺过程如下:人工完成1#工位上料后按按钮di_1(按钮不带保持。即人手松开信号为0))机器人焊接1#工位。此过程中人工对2#工位上下料。 爬行,无动作或突然快动作,气管,接头爆裂等现象,24个月左右更换气缸端盖密封件,检查气管,接头(不包括伺服驱动器机械手),12个月定期检查整理电线接头,插头,插座等,保养要点运动注日常机械手每日往复尤其日常保养由于环境的温度。
齿轮箱漏油主要是因为以下几个原因:①密封件损坏或装反导致接合面密封不严;②相对运动零件尺寸配合间隙过大,机器人保养,或是因为长期运动磨损使得间隙过大;③箱体铸件有气孔、砂眼等缺陷;④工作温度太高或润滑油粘度太低;⑤润滑油管变形或存在裂痕导致油管漏油。机器人齿轮箱减速机漏油维修型号:机器人IRB2600一轴齿轮箱3HAC028837-004机器人3HAC10828-13六轴齿轮箱机器人齿轮箱IRB6700IRB6600三轴3HAC021127-001机器人减速机3HAC037635-001IRB6640二轴齿轮箱3HAC024316-005减速机3HAC028837-004二轴3HAC043074-001。
必须在10min以内及时处理完毕。改进措施(1)在原来油封外面再安装一道油封,将油封切割成两部分;(2)制作油封安装夹具。效果分析(1)减少润滑油泄漏造成的安全环保问题。(2)避免更换整台减速机,节约检修费用及减速机器人减速机漏油维修故障:机器人手臂左右、上下摆动维修机器人手臂晃动很厉害维修机器人手臂运动时报警维修机器人手臂卡主无法运动等等维修机器人减速机检修。保养机器人本体齿轮箱,手臂漏油,渗油等维修机器人齿轮箱减速机漏油维修型号:IRB1600减速机(1-34-6轴),电机(1-34-6轴)衡缸IRB4400减速机(1-34-6轴),电机(1-34-6轴)衡缸IRB4600减速机(1-34-6轴)。
机器人保养开机前的检测工作:
1、开机前必须对设备进行检查,确认设备状态良好后方可开机;
2、检查并清洁操作现场,确保无易燃物(如油布、废油手套、油漆、焦炭水等),无漏气;
3、确保操作室内温度不超过25℃;
4、确保焊接机器人工作范围内无磁场(如磁铁)或振动源。
5、检查模具(工装)选择是否正确,模具(工装)安装是否到位;
安川(Yaskawa)机械臂控制柜维修
在进行工业机器人维修时,一定要先判断故障出现的原因,再根据故障进行技术性检测,这样才能更好的处理故障问题。更多机器人维修知识昆耀自动化公司。
就越能从侧面反应出具体的服务水。要是技术不过关,也不可能在行业中生存下来,同时维修水也是需要时间的累积而不断提升的。发那科示教器维修是非常精细的操作,对维修技术要求较高,需要的维修人员来进行操作,当然一些简单的故障维修,如更换机器人示教器键盘膜等就没有那么高的要求了。的发那科示教器维修公司在机器人维修也是凤毛麟角,长科企业是一家致力于打造机器人4S店,集销售、改造、备件、维保,服务型企业,维修技术部门拥有的工程队伍以及多年维修工控产品的经验,在各种品牌伺服、变频、人机等技术领域有着的维修检测,能对进口已停产的产品进行IC级维修。工业机器人伺服电机十三大故障维修随着我国现代化建设和高新技术在工程机械上的应用。 V和W,以及W和U之间的电阻,如果这三者之间的电阻互不相同,那么马达,机器人内部连接器或是机器人内部电缆存在故障,仔细检查它们的每一项,如果有必要替换相应元件,安川喷涂机器人的管理与维护保养目的是减少机器人故障率和停机时间。
随着工业机器人和机械臂的普及,企业大量使用工业机器人机械臂,紧随其后的是越来越多的工业机器人企业和公司。工业机器人行业也在进行竞争。随着工业机器人的战争的到来,越来越多的和廉价的工业机器人添加到工厂生产线,而工业机器人的与不同的成本和增加配置,工业机器人是不均匀的,这使得许多企业用户,因为会有失败和各种问题。
包含四个参数:v_tcp表示工具中心点速率,单位mm/s;v_ori表示TCP重速率,单位(°)/s;v_leax表示线性外轴的速率,单位mm/s;v_reax表示旋转外轴速率,单位(°)/szonedata区域数据:一般也称为转弯半径,用于定义机器人轴在朝向下一个移动位置前接编程位置tooldata工具数据:用于定义工具的特征。包含工具中心点(TCP)的位置和方向,以及工具的负载wobjdata工件数据:用于定义工件的位置及状态loaddata负载数据:用于定义机械臂安装界面的负载数据存储类型机器人数据存储类型分为三种CONST常量:数据在定义时已赋予了数值,不能在程序中进行修改。
机械臂常见故障:
1. 过载
超负荷是机器人常见的问题,通常是由于电路故障造成的,导致机器离开工厂时负荷超过设定负荷,触发保护机构,导致机器无法使用。
2. 运行异常噪声
主要原因是齿轮松动,导致机械零件在工作过程中磨损,或者是零件之间反复摩擦振动导致噪音。随着时间的推移,零件可能会完全损坏或机械故障。平时要注意机器的保养和润滑,经常检查,避免零件之间出现松动。
3.降低了效率
可能是由于电路故障,导致机械不能接收到正常的工作信号,或者由于接触不良,导致接收到的信号减弱。平时注意对电路的维护,避免损坏而影响工作效率。
因为此类应用对路径的精度要求很高。该参数不适用于IRB340,IRB360,IRB540,IRB1400,IRB1410。GeometricAccuracyFactorGeometricAccuracyFactor用于调整路径的几何精度;对于AccuracyMode,值为1。对于其他模式,如果要改善进度,值为0.1机器人加润滑油保养的及步骤机器人保养之示教器清洁9)检测机器人是否可以正常完成程序备份和重新导入功能。-05-22简介:机器人双工位预约程序1)有如下双工位生产2)工艺过程如下:人工完成1#工位上料后按按钮di_1(按钮不带保持。即人手松开信号为0))机器人焊接1#工位。此过程中人工对2#工位上下料。 爬行,无动作或突然快动作,气管,接头爆裂等现象,24个月左右更换气缸端盖密封件,检查气管,接头(不包括伺服驱动器机械手),12个月定期检查整理电线接头,插头,插座等,保养要点运动注日常机械手每日往复尤其日常保养由于环境的温度。
齿轮箱漏油主要是因为以下几个原因:①密封件损坏或装反导致接合面密封不严;②相对运动零件尺寸配合间隙过大,机器人保养,或是因为长期运动磨损使得间隙过大;③箱体铸件有气孔、砂眼等缺陷;④工作温度太高或润滑油粘度太低;⑤润滑油管变形或存在裂痕导致油管漏油。机器人齿轮箱减速机漏油维修型号:机器人IRB2600一轴齿轮箱3HAC028837-004机器人3HAC10828-13六轴齿轮箱机器人齿轮箱IRB6700IRB6600三轴3HAC021127-001机器人减速机3HAC037635-001IRB6640二轴齿轮箱3HAC024316-005减速机3HAC028837-004二轴3HAC043074-001。
必须在10min以内及时处理完毕。改进措施(1)在原来油封外面再安装一道油封,将油封切割成两部分;(2)制作油封安装夹具。效果分析(1)减少润滑油泄漏造成的安全环保问题。(2)避免更换整台减速机,节约检修费用及减速机器人减速机漏油维修故障:机器人手臂左右、上下摆动维修机器人手臂晃动很厉害维修机器人手臂运动时报警维修机器人手臂卡主无法运动等等维修机器人减速机检修。保养机器人本体齿轮箱,手臂漏油,渗油等维修机器人齿轮箱减速机漏油维修型号:IRB1600减速机(1-34-6轴),电机(1-34-6轴)衡缸IRB4400减速机(1-34-6轴),电机(1-34-6轴)衡缸IRB4600减速机(1-34-6轴)。
机器人保养开机前的检测工作:
1、开机前必须对设备进行检查,确认设备状态良好后方可开机;
2、检查并清洁操作现场,确保无易燃物(如油布、废油手套、油漆、焦炭水等),无漏气;
3、确保操作室内温度不超过25℃;
4、确保焊接机器人工作范围内无磁场(如磁铁)或振动源。
5、检查模具(工装)选择是否正确,模具(工装)安装是否到位;
安川(Yaskawa)机械臂控制柜维修
在进行工业机器人维修时,一定要先判断故障出现的原因,再根据故障进行技术性检测,这样才能更好的处理故障问题。更多机器人维修知识昆耀自动化公司。
就越能从侧面反应出具体的服务水。要是技术不过关,也不可能在行业中生存下来,同时维修水也是需要时间的累积而不断提升的。发那科示教器维修是非常精细的操作,对维修技术要求较高,需要的维修人员来进行操作,当然一些简单的故障维修,如更换机器人示教器键盘膜等就没有那么高的要求了。的发那科示教器维修公司在机器人维修也是凤毛麟角,长科企业是一家致力于打造机器人4S店,集销售、改造、备件、维保,服务型企业,维修技术部门拥有的工程队伍以及多年维修工控产品的经验,在各种品牌伺服、变频、人机等技术领域有着的维修检测,能对进口已停产的产品进行IC级维修。工业机器人伺服电机十三大故障维修随着我国现代化建设和高新技术在工程机械上的应用。 V和W,以及W和U之间的电阻,如果这三者之间的电阻互不相同,那么马达,机器人内部连接器或是机器人内部电缆存在故障,仔细检查它们的每一项,如果有必要替换相应元件,安川喷涂机器人的管理与维护保养目的是减少机器人故障率和停机时间。
供应商信息

常州昆耀自动化科技有限公司 进入首页
常州昆耀自动化科技有限公司是一家工控维修、仪器仪表维修服务商,我公司拥有的检测设备和维修团队,维修各种工业工控设备及仪器仪表,我们的优势是维修经验丰富,维修成功***。本公司拥有的检测设备,系列负载试验设备,廉价的配件渠道,充足的库存配件,大量仪器的技术参数资料,多名经验丰富的维修、技师队伍。我们的优势提供各类国产和进口、通用和仪器维修及保养服务。接修服务,快速响应时间1小时;可以为长三角地区客户提供上门服务,力争做到一般问题当天解决;备件充足、交货迅速、***质量;外地客户维修变频器可以通过物流公司发给我们,速度快、收费低。公司维修周期短、修复***、价格合理。目前已和多家企业签定了长期合作协议,是多家企业的点。我们本着“诚信天下”的企业宗旨,真诚地希望与各行各业的企事业单位及***同仁建立广泛的合作,不论企业大小,我们都愿意为您提供快捷、、的维修服务。
点击查看>| 企业类型 | 有限责任公司(自然人独资) | 注册资本 | 50.00万人民币 |
| 公司注册地址 | 常州经济开发区潞城街道政大路1号 | 统一社会信用代码 | 91320485MA2634N93B |
| 登记机关 | 江苏常州经济开发区管理委员会 | 法定代表人 | 敖明耀 |
| 公司成立日期 | 2021-05-20 | 营业期限 | 2021-05-20 至 无固定期限 |
| 经营范围 | 一般项目:技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;电子产品销售;网络技术服务;电子元器件批发;伺服控制机构销售;工业控制计算机及系统销售;软件开发;工业机器人安装、维修;港口设施设备和机械租赁维修业务;计算机及办公设备维修;通用设备修理;专用设备修理;电气设备修理;仪器仪表修理(除依法须经批准的项目外,凭营业执照依法自主开展经营活动) | ||
产品推荐
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
推荐产品
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
本页信息为常州昆耀自动化科技有限公司为您提供的"安川(Yaskawa)机械臂控制柜维修"产品信息,如您想了解更多关于"安川(Yaskawa)机械臂控制柜维修"价格、型号、厂家请联系厂家,或给厂家留言。 进入店铺
在线留言
