

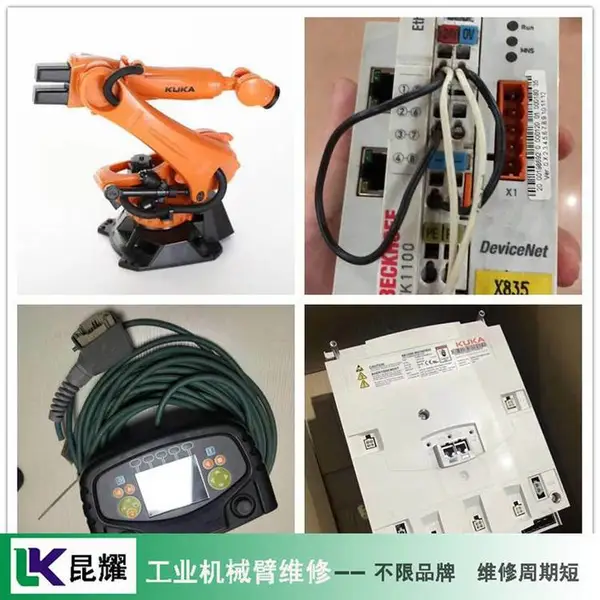


| 服务内容:维修保养 | 维修范围:全国 | 维修方式:上门或邮寄 |
| 工作时间:周一至周六 | 维修品牌:不限 |
安川Yaskawa机械臂维修 控制柜报错维修
安川Yaskawa机械臂维修 控制柜报错维修
随着工业机器人和机械臂的普及,企业大量使用工业机器人机械臂,紧随其后的是越来越多的工业机器人企业和公司。工业机器人行业也在进行竞争。随着工业机器人的战争的到来,越来越多的和廉价的工业机器人添加到工厂生产线,而工业机器人的与不同的成本和增加配置,工业机器人是不均匀的,这使得许多企业用户,因为会有失败和各种问题。
v_rot表示机器人旋***行速度,v_leax表示外加轴线性运行速度,v_reax表示外加轴旋***行速度,如果没有外加轴则后两个不用修改。4.自定义好的数据就可在RAPID程序中进行调用了。工业机器人常规保养维护1刹车检查正常运行前,需检查电机刹车每个轴的电机刹车检查如下:(1)运行每个机械手的轴到它负载大的位置。(2)机器人控制器上的电机模式选择开关打到电(MOTORSOFF)的位置。(3)检查轴是否在其原来的位置如果电掉后,机械手仍保持其位置,说明刹车良好。2失去减速运行(250mm/s)功能的危险不要从电脑或者示教器上改变齿轮变速比或其它运动参数。这将影响减速运行(250mm/s)功能。

机械臂常见故障:
1. 过载
超负荷是机器人常见的问题,通常是由于电路故障造成的,导致机器离开工厂时负荷超过设定负荷,触发保护机构,导致机器无法使用。
2. 运行异常噪声
主要原因是齿轮松动,导致机械零件在工作过程中磨损,或者是零件之间反复摩擦振动导致噪音。随着时间的推移,零件可能会完全损坏或机械故障。平时要注意机器的保养和润滑,经常检查,避免零件之间出现松动。
3.降低了效率
可能是由于电路故障,导致机械不能接收到正常的工作信号,或者由于接触不良,导致接收到的信号减弱。平时注意对电路的维护,避免损坏而影响工作效率。
米勒焊机维修,米勒Deltaweld602焊机安全操作规程米勒焊机基本要求使用操作者应通读使用说明书后,方可允许操作。操作者应经培训合格。按规定即时执行各级保养作业。起动前的检查检查所有的油液,发动机必须是冷机状态,并且处于水位置。起动前要检查柴油箱的燃油量(缺油或空气进入燃油系统的情况下运行发动机会起动困难)。添加好燃油后,在设备处于水位置的情况下检查机油,如果机油未到油标尺规定刻度处,应加至规定的范围内(两刻度线中间)。检查电瓶中的电解液的高度,如果需要,继续添加电解液至合适的高度,并重新将盖扣好,当电解液的液位下降时,只能添加蒸馏水来维持正常的液位。低温下起动:电瓶要保持良好的连接。将电瓶放在暖和的地方。 从而无法取得CE认证,警告被解除了制动器的轴,手臂有可能会落下,因此,为了对应因解除制动器所造成的手臂动作,请在解除制动器之前采取适当的措施,比如用吊车等来支撑手臂,机器人机器人的工业紧急异常操作步骤夹住(1)工业机器人系统应保持整洁。
4.、安川、库卡、发那科等品牌工业机器人新旧配件销售及回收。5.承接触摸屏、工控机等工控产品销售和维修服务长科自动化设备有限公司:工业机器人一站式服务商工业机器人维修-保养-调试-销售-备件-改造-回收来源:广州长科转载注明出处!PSM上显示3主轴9058报警内容:PSM主电路过载主回路散热器过热431报警:PSM过热,系列SVU过热。612报警:警告状态下伺服放大器的报警号看一下是否有414报警,同时观察诊断200号的状态和201#7的状态伺服放大器警告状态及与他们相关的警告信号:F93#7,PSM上显示3主轴9058报警内容:PSM主电路过载主回路散热器过热431报警:PSM过热,β系列SVU过热。
散热器上的模块安装孔也预留有6块晶闸管的安装位置,以实现调速器控制负载电机二象限或四象限运行(从软件到硬件)的可兼容性。DCS400直流调速器的末级触发电路电源/驱动板一般安装有6路触发脉冲电路,另外还预留有另6路末级触发脉冲电路,散热器上的模块安装孔也预留有6块晶闸管的安装位置,以实现调速器控制负载电机二象限或四象限运行(从软件到硬件)的可兼容性。末级触发电路为两部分结构相同的电路,每部分电路由六路触发电路构成,上桥臂与下桥相对应相,如A+C-的的触发电路是呈并联关系的,此种连接法,使每路输出接逻辑算法控制输出,形成本桥臂触发脉冲与对应桥臂发送来的补脉冲的双触发脉冲输出,以形成三相全控桥输出电流的通路。
机器人保养开机前的检测工作:
1、开机前必须对设备进行检查,确认设备状态良好后方可开机;
2、检查并清洁操作现场,确保无易燃物(如油布、废油手套、油漆、焦炭水等),无漏气;
3、确保操作室内温度不超过25℃;
4、确保焊接机器人工作范围内无磁场(如磁铁)或振动源。
5、检查模具(工装)选择是否正确,模具(工装)安装是否到位;
安川Yaskawa机械臂维修 控制柜报错维修
在进行工业机器人维修时,一定要先判断故障出现的原因,再根据故障进行技术性检测,这样才能更好的处理故障问题。更多机器人维修知识昆耀自动化公司。
更换油品、电池风扇,清扫设备,清除机器人运行时间,整理现场。机器人维护保养流程:检查机器人本体状态检查机器人动力电缆、信号电缆及用户电缆等检查各轴齿轮箱是否存在渗油、漏油等状态检查各轴运行是否正常,有无异音检查各轴电机接线是否牢固,刹车是否正常检查机器人固定状态更换齿轮箱润滑油检查机器人SMB电池,更换电池机器人维修,检查机器人控制柜状态检查机器人示教器各功能,确认按键、触摸屏、急停回路是否正常检查机器人软件及系统参数,给机器人备份检查各电路板的指示信号灯是否正常工作测量机器人动力电压及控制电压检查机器人I/O板输入输出状态是否正常检查冷却风扇是否正常。并进行清洁或更换机器人维修创建信号及关联信号步骤机器人热启动故障维修-08-01简介:机器人在恶劣条件下运行。 接线紧固,拆解检查,清洁保养等,如:空调风机电动机端盖4个固定螺丝全部松脱,扫膛运转烧坏,锅炉风机电动机风扇叶脱落抵住堵转而烧坏,是因为没有及时检查,紧固所致,而水泵电动机轴承不良,运行温度高,而未及时更换轴承使电动机烧坏。
随着工业机器人和机械臂的普及,企业大量使用工业机器人机械臂,紧随其后的是越来越多的工业机器人企业和公司。工业机器人行业也在进行竞争。随着工业机器人的战争的到来,越来越多的和廉价的工业机器人添加到工厂生产线,而工业机器人的与不同的成本和增加配置,工业机器人是不均匀的,这使得许多企业用户,因为会有失败和各种问题。
v_rot表示机器人旋***行速度,v_leax表示外加轴线性运行速度,v_reax表示外加轴旋***行速度,如果没有外加轴则后两个不用修改。4.自定义好的数据就可在RAPID程序中进行调用了。工业机器人常规保养维护1刹车检查正常运行前,需检查电机刹车每个轴的电机刹车检查如下:(1)运行每个机械手的轴到它负载大的位置。(2)机器人控制器上的电机模式选择开关打到电(MOTORSOFF)的位置。(3)检查轴是否在其原来的位置如果电掉后,机械手仍保持其位置,说明刹车良好。2失去减速运行(250mm/s)功能的危险不要从电脑或者示教器上改变齿轮变速比或其它运动参数。这将影响减速运行(250mm/s)功能。
机械臂常见故障:
1. 过载
超负荷是机器人常见的问题,通常是由于电路故障造成的,导致机器离开工厂时负荷超过设定负荷,触发保护机构,导致机器无法使用。
2. 运行异常噪声
主要原因是齿轮松动,导致机械零件在工作过程中磨损,或者是零件之间反复摩擦振动导致噪音。随着时间的推移,零件可能会完全损坏或机械故障。平时要注意机器的保养和润滑,经常检查,避免零件之间出现松动。
3.降低了效率
可能是由于电路故障,导致机械不能接收到正常的工作信号,或者由于接触不良,导致接收到的信号减弱。平时注意对电路的维护,避免损坏而影响工作效率。
米勒焊机维修,米勒Deltaweld602焊机安全操作规程米勒焊机基本要求使用操作者应通读使用说明书后,方可允许操作。操作者应经培训合格。按规定即时执行各级保养作业。起动前的检查检查所有的油液,发动机必须是冷机状态,并且处于水位置。起动前要检查柴油箱的燃油量(缺油或空气进入燃油系统的情况下运行发动机会起动困难)。添加好燃油后,在设备处于水位置的情况下检查机油,如果机油未到油标尺规定刻度处,应加至规定的范围内(两刻度线中间)。检查电瓶中的电解液的高度,如果需要,继续添加电解液至合适的高度,并重新将盖扣好,当电解液的液位下降时,只能添加蒸馏水来维持正常的液位。低温下起动:电瓶要保持良好的连接。将电瓶放在暖和的地方。 从而无法取得CE认证,警告被解除了制动器的轴,手臂有可能会落下,因此,为了对应因解除制动器所造成的手臂动作,请在解除制动器之前采取适当的措施,比如用吊车等来支撑手臂,机器人机器人的工业紧急异常操作步骤夹住(1)工业机器人系统应保持整洁。
4.、安川、库卡、发那科等品牌工业机器人新旧配件销售及回收。5.承接触摸屏、工控机等工控产品销售和维修服务长科自动化设备有限公司:工业机器人一站式服务商工业机器人维修-保养-调试-销售-备件-改造-回收来源:广州长科转载注明出处!PSM上显示3主轴9058报警内容:PSM主电路过载主回路散热器过热431报警:PSM过热,系列SVU过热。612报警:警告状态下伺服放大器的报警号看一下是否有414报警,同时观察诊断200号的状态和201#7的状态伺服放大器警告状态及与他们相关的警告信号:F93#7,PSM上显示3主轴9058报警内容:PSM主电路过载主回路散热器过热431报警:PSM过热,β系列SVU过热。
散热器上的模块安装孔也预留有6块晶闸管的安装位置,以实现调速器控制负载电机二象限或四象限运行(从软件到硬件)的可兼容性。DCS400直流调速器的末级触发电路电源/驱动板一般安装有6路触发脉冲电路,另外还预留有另6路末级触发脉冲电路,散热器上的模块安装孔也预留有6块晶闸管的安装位置,以实现调速器控制负载电机二象限或四象限运行(从软件到硬件)的可兼容性。末级触发电路为两部分结构相同的电路,每部分电路由六路触发电路构成,上桥臂与下桥相对应相,如A+C-的的触发电路是呈并联关系的,此种连接法,使每路输出接逻辑算法控制输出,形成本桥臂触发脉冲与对应桥臂发送来的补脉冲的双触发脉冲输出,以形成三相全控桥输出电流的通路。
机器人保养开机前的检测工作:
1、开机前必须对设备进行检查,确认设备状态良好后方可开机;
2、检查并清洁操作现场,确保无易燃物(如油布、废油手套、油漆、焦炭水等),无漏气;
3、确保操作室内温度不超过25℃;
4、确保焊接机器人工作范围内无磁场(如磁铁)或振动源。
5、检查模具(工装)选择是否正确,模具(工装)安装是否到位;
安川Yaskawa机械臂维修 控制柜报错维修
在进行工业机器人维修时,一定要先判断故障出现的原因,再根据故障进行技术性检测,这样才能更好的处理故障问题。更多机器人维修知识昆耀自动化公司。
更换油品、电池风扇,清扫设备,清除机器人运行时间,整理现场。机器人维护保养流程:检查机器人本体状态检查机器人动力电缆、信号电缆及用户电缆等检查各轴齿轮箱是否存在渗油、漏油等状态检查各轴运行是否正常,有无异音检查各轴电机接线是否牢固,刹车是否正常检查机器人固定状态更换齿轮箱润滑油检查机器人SMB电池,更换电池机器人维修,检查机器人控制柜状态检查机器人示教器各功能,确认按键、触摸屏、急停回路是否正常检查机器人软件及系统参数,给机器人备份检查各电路板的指示信号灯是否正常工作测量机器人动力电压及控制电压检查机器人I/O板输入输出状态是否正常检查冷却风扇是否正常。并进行清洁或更换机器人维修创建信号及关联信号步骤机器人热启动故障维修-08-01简介:机器人在恶劣条件下运行。 接线紧固,拆解检查,清洁保养等,如:空调风机电动机端盖4个固定螺丝全部松脱,扫膛运转烧坏,锅炉风机电动机风扇叶脱落抵住堵转而烧坏,是因为没有及时检查,紧固所致,而水泵电动机轴承不良,运行温度高,而未及时更换轴承使电动机烧坏。
供应商信息

常州昆耀自动化科技有限公司 进入首页
常州昆耀自动化科技有限公司是一家工控维修、仪器仪表维修服务商,我公司拥有的检测设备和维修团队,维修各种工业工控设备及仪器仪表,我们的优势是维修经验丰富,维修成功***。本公司拥有的检测设备,系列负载试验设备,廉价的配件渠道,充足的库存配件,大量仪器的技术参数资料,多名经验丰富的维修、技师队伍。我们的优势提供各类国产和进口、通用和仪器维修及保养服务。接修服务,快速响应时间1小时;可以为长三角地区客户提供上门服务,力争做到一般问题当天解决;备件充足、交货迅速、***质量;外地客户维修变频器可以通过物流公司发给我们,速度快、收费低。公司维修周期短、修复***、价格合理。目前已和多家企业签定了长期合作协议,是多家企业的点。我们本着“诚信天下”的企业宗旨,真诚地希望与各行各业的企事业单位及***同仁建立广泛的合作,不论企业大小,我们都愿意为您提供快捷、、的维修服务。
点击查看>| 企业类型 | 有限责任公司(自然人独资) | 注册资本 | 50.00万人民币 |
| 公司注册地址 | 常州经济开发区潞城街道政大路1号 | 统一社会信用代码 | 91320485MA2634N93B |
| 登记机关 | 江苏常州经济开发区管理委员会 | 法定代表人 | 敖明耀 |
| 公司成立日期 | 2021-05-20 | 营业期限 | 2021-05-20 至 无固定期限 |
| 经营范围 | 一般项目:技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;电子产品销售;网络技术服务;电子元器件批发;伺服控制机构销售;工业控制计算机及系统销售;软件开发;工业机器人安装、维修;港口设施设备和机械租赁维修业务;计算机及办公设备维修;通用设备修理;专用设备修理;电气设备修理;仪器仪表修理(除依法须经批准的项目外,凭营业执照依法自主开展经营活动) | ||
产品推荐
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
推荐产品
-
¥350.00
-
¥350.00
-
¥350.00
-
¥350.00
本页信息为常州昆耀自动化科技有限公司为您提供的"安川Yaskawa机械臂维修 控制柜报错维修"产品信息,如您想了解更多关于"安川Yaskawa机械臂维修 控制柜报错维修"价格、型号、厂家请联系厂家,或给厂家留言。 进入店铺
在线留言
