

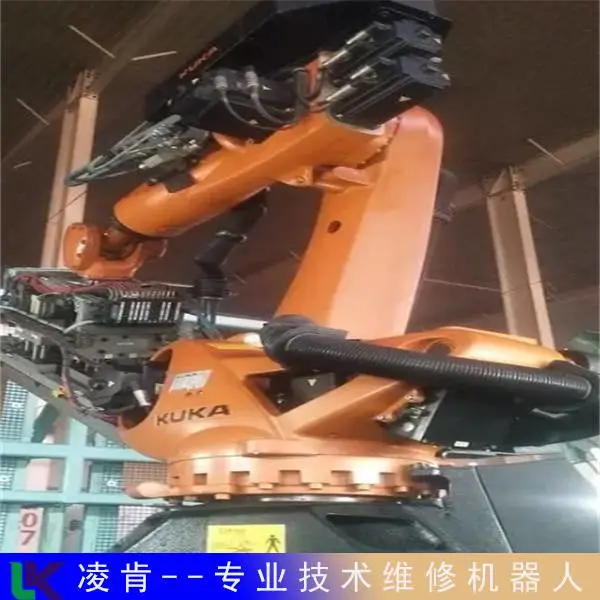



| 是否进口:否 | 工作范围:1 | 品牌:库卡机器人维修 |
| 型号:KR3 R540维修 | 关节数量:1 | 凌肯维修:十多年修复经验 |
| 机器人维修:找凌肯准没错 | 机器人故障检测:配套测试平台 | 机器人检修:一对一服务咨询 |
| 凌肯故障维修:30多位技术工程师 |
优傲机器人伺服电机维修保养我们规模大
将玻璃块放入模具中,其中将进行3种可能工艺中的1种,以形成所需的玻璃形状,这些过程是Blow&吹,大嘴新闻和吹气,或窄颈压力机吹,一旦玻璃从模具中脱模,瓶子就会穿过冷却板,温度降至900度,玻璃上喷有冷热喷雾以缓解压力。
优傲机器人伺服电机维修保养我们规模大我们凌肯自动化维修触摸屏不限品牌型号,经常遇见的有库卡KR3 AGILUS机器人维修、KR3 R540维修、KR6 R700-2维修、KR6 R700维修,ABBIRB 120机器人维修、IRB 1200维修、IRB 140维修等各种型号,大家要是有维修方面需求可以随时联系我们。
优傲机器人伺服电机维修保养我们规模大
对于协作工业机器人,一旦有东西接并进入工业机器人的区域,它就会显着减慢其运动速度。如果工业机器人和人类工人正在为诸如装配之类的任务进行交互,并且人类试图在工业机器人运动时与它进行交互,则这违反了工业机器人的安全传感器。工业机器人将自动停止。这可以***人类在交互过程中的安全,如果他们在操作过程中进入工业机器人的区域。将协作工业机器人技术带到前沿的一家公司是UniversalRobots。他们开发了一整套易于使用、易于编程、没有夹点的工业机器人,并且对于人类可以安全地进行许多不同的任务进行交互。通过设计这种水的协作工业机器人,优傲工业机器人等公司能够为其客户简化工业自动化,在任务期间让他们在生产线上获得第三甚至第四手。

每个部分都有不同的功能:机器人手臂和身体机器人的手臂和身体用于在工作范围内移动和零件或工具,它们由三个通过大链接连接的接头组成,机器人手腕:手腕用于在工作地点零件或工具,它由两个或三个紧凑的接头组成。 具有足够的安装选项和有效负载能力选项,可以在汽车制造过程中处理任何尺寸的零件,使用食品包装工业机器人保护产品完整性有时去除外包装和包装食品可能会很麻烦,但包装在那里是为了客户的安全和满意度,工业机器人使食品包装过程自动化。
优傲机器人伺服电机维修保养我们规模大
机器人无法启动原因
1、电源问题:检查机器人的电源是否连接正常,电源线是否插紧,电源开关是否打开。如果电源正常,可以尝试更换电源线或插座。
2、电池问题:如果机器人是使用电池供电的,检查电池是否充满电或电池是否损坏。尝试更换新的电池或充电器。
3、电路问题:检查机器人的电路是否受损或短路。如果有损坏的电路或元件,需要寻求专业的维修人员进行检修和修复。
4、程序问题:机器人的软件程序可能出现错误或冲突,导致无法启动。尝试重新启动机器人或重新安装软件程序。
5、传感器问题:机器人的传感器可能出现故障或损坏,导致无法正常启动。检查传感器的连接是否正常,是否有损坏,尝试重新连接或更换传感器。
6、机械问题:机器人的机械部件可能出现故障或卡住,导致无法启动。检查机器人的机械部件是否正常运行,是否有卡住或损坏的情况。
优傲机器人伺服电机维修保养我们规模大
工业机器人可以一起工作-一个装载和卸载零件,而另一个工业机器人焊接,或者两个工业机器人从同一零件的不同焊接等,扩大工作范围:双工业机器人系统非常适合处理较大的零件,组合的工作信封允许更广泛的覆盖范围和更好的可访问性。
价格,当然。这些系统的工作速度和精度与其他工业机器人系统相同,但它们的成本大约是新的Fanuc粘合和密封系统的一半。如上所述,这意味着制造商可以节省材料成本,同时还可以节省整个工业机器人系统的成本。谐波齿轮减速谐波齿轮是一种应变波齿轮。这种类型的驱动器通常有3个组件:波发生器、柔性花键(内旋转齿轮)和圆形花键(外旋转齿轮)。波发生器呈椭圆形并由滚珠轴承覆盖。滚珠轴承允许由波发生器驱动的内部柔性脊柱独立旋转。柔性花键的齿位于齿轮的外侧。波发生器使柔性花键以椭圆形式旋转,因此内齿轮比外圆花键需要更少的齿数。齿只同时啮合在柔性花键的两个相对侧。单击此处了解有关谐波传动如何工作的更多信息。这是什么意思?
优傲机器人伺服电机维修保养我们规模大
机器人不能启动排除方法
1、检查电源:确保机器人的电源线插紧,电源开关打开,并且电源插座正常供电。尝试使用其他电源线或插座进行测试。
2、检查电池:如果机器人是使用电池供电的,检查电池是否安装正确,并且电池是否有足够的电量。尝试更换电池或充电器进行测试。
3、检查连接:检查机器人的各个部件和线缆连接是否稳固。确保所有连接都插紧且没有松动或损坏。
4、重启机器人:尝试对机器人进行软重启,即关机并断开电源,然后等待一段时间后重新连接电源并打开机器人。这有时可以解决临时的软件问题。
5、检查程序和固件:确保机器人的软件程序和固件是版本,并且没有错误或冲突。尝试重新安装或更新机器人的软件程序和固件。
6、检查传感器和执行器:检查机器人的传感器和执行器是否正常工作。确保它们没有损坏或卡住。如果有问题,尝试重新连接或更换传感器和执行器。
7、检查机械部件:检查机器人的机械部件是否正常运行,没有卡住或损坏的情况。如果有问题,尝试修复或更换机械部件。
优傲机器人伺服电机维修保养我们规模大
由电动机驱动,这些工业机器人是从基地建造的,它们的行为也几乎像人类的手臂--它们有手腕,肘部和肩膀,的区别是,它们不是由肌肉,皮肤和骨骼制成,而是由铝,钢或铸铁制成,这些机械臂帮助人类完成了三方面的工作:它们从人类工人手中接过了繁琐的工作。 -效率:机器人不需要像人类那样休息,只要维护良好,它们就可以以一致的速度和效率工作,-安全:在您的运营中使用机器人还可以使您的设施对员工更安全,因为机器人可以处理潜在的危险任务,-收益性:最终,使用机器人可以降低成本。 具体取决于您焊接的金属类型,使用填充焊丝时,重要的是要确保接触***没有磨损,因为磨损的***会破坏焊接,电源-通常是直流电源,电弧长度取决于电压,电流取决于送丝速度,惰性气体-惰性气体往往具有完整的外电子壳。
rwetafuahdu
优傲机器人伺服电机维修保养我们规模大我们凌肯自动化维修触摸屏不限品牌型号,经常遇见的有库卡KR3 AGILUS机器人维修、KR3 R540维修、KR6 R700-2维修、KR6 R700维修,ABBIRB 120机器人维修、IRB 1200维修、IRB 140维修等各种型号,大家要是有维修方面需求可以随时联系我们。
优傲机器人伺服电机维修保养我们规模大
对于协作工业机器人,一旦有东西接并进入工业机器人的区域,它就会显着减慢其运动速度。如果工业机器人和人类工人正在为诸如装配之类的任务进行交互,并且人类试图在工业机器人运动时与它进行交互,则这违反了工业机器人的安全传感器。工业机器人将自动停止。这可以***人类在交互过程中的安全,如果他们在操作过程中进入工业机器人的区域。将协作工业机器人技术带到前沿的一家公司是UniversalRobots。他们开发了一整套易于使用、易于编程、没有夹点的工业机器人,并且对于人类可以安全地进行许多不同的任务进行交互。通过设计这种水的协作工业机器人,优傲工业机器人等公司能够为其客户简化工业自动化,在任务期间让他们在生产线上获得第三甚至第四手。
每个部分都有不同的功能:机器人手臂和身体机器人的手臂和身体用于在工作范围内移动和零件或工具,它们由三个通过大链接连接的接头组成,机器人手腕:手腕用于在工作地点零件或工具,它由两个或三个紧凑的接头组成。 具有足够的安装选项和有效负载能力选项,可以在汽车制造过程中处理任何尺寸的零件,使用食品包装工业机器人保护产品完整性有时去除外包装和包装食品可能会很麻烦,但包装在那里是为了客户的安全和满意度,工业机器人使食品包装过程自动化。
优傲机器人伺服电机维修保养我们规模大
机器人无法启动原因
1、电源问题:检查机器人的电源是否连接正常,电源线是否插紧,电源开关是否打开。如果电源正常,可以尝试更换电源线或插座。
2、电池问题:如果机器人是使用电池供电的,检查电池是否充满电或电池是否损坏。尝试更换新的电池或充电器。
3、电路问题:检查机器人的电路是否受损或短路。如果有损坏的电路或元件,需要寻求专业的维修人员进行检修和修复。
4、程序问题:机器人的软件程序可能出现错误或冲突,导致无法启动。尝试重新启动机器人或重新安装软件程序。
5、传感器问题:机器人的传感器可能出现故障或损坏,导致无法正常启动。检查传感器的连接是否正常,是否有损坏,尝试重新连接或更换传感器。
6、机械问题:机器人的机械部件可能出现故障或卡住,导致无法启动。检查机器人的机械部件是否正常运行,是否有卡住或损坏的情况。
优傲机器人伺服电机维修保养我们规模大
工业机器人可以一起工作-一个装载和卸载零件,而另一个工业机器人焊接,或者两个工业机器人从同一零件的不同焊接等,扩大工作范围:双工业机器人系统非常适合处理较大的零件,组合的工作信封允许更广泛的覆盖范围和更好的可访问性。
价格,当然。这些系统的工作速度和精度与其他工业机器人系统相同,但它们的成本大约是新的Fanuc粘合和密封系统的一半。如上所述,这意味着制造商可以节省材料成本,同时还可以节省整个工业机器人系统的成本。谐波齿轮减速谐波齿轮是一种应变波齿轮。这种类型的驱动器通常有3个组件:波发生器、柔性花键(内旋转齿轮)和圆形花键(外旋转齿轮)。波发生器呈椭圆形并由滚珠轴承覆盖。滚珠轴承允许由波发生器驱动的内部柔性脊柱独立旋转。柔性花键的齿位于齿轮的外侧。波发生器使柔性花键以椭圆形式旋转,因此内齿轮比外圆花键需要更少的齿数。齿只同时啮合在柔性花键的两个相对侧。单击此处了解有关谐波传动如何工作的更多信息。这是什么意思?
优傲机器人伺服电机维修保养我们规模大
机器人不能启动排除方法
1、检查电源:确保机器人的电源线插紧,电源开关打开,并且电源插座正常供电。尝试使用其他电源线或插座进行测试。
2、检查电池:如果机器人是使用电池供电的,检查电池是否安装正确,并且电池是否有足够的电量。尝试更换电池或充电器进行测试。
3、检查连接:检查机器人的各个部件和线缆连接是否稳固。确保所有连接都插紧且没有松动或损坏。
4、重启机器人:尝试对机器人进行软重启,即关机并断开电源,然后等待一段时间后重新连接电源并打开机器人。这有时可以解决临时的软件问题。
5、检查程序和固件:确保机器人的软件程序和固件是版本,并且没有错误或冲突。尝试重新安装或更新机器人的软件程序和固件。
6、检查传感器和执行器:检查机器人的传感器和执行器是否正常工作。确保它们没有损坏或卡住。如果有问题,尝试重新连接或更换传感器和执行器。
7、检查机械部件:检查机器人的机械部件是否正常运行,没有卡住或损坏的情况。如果有问题,尝试修复或更换机械部件。
优傲机器人伺服电机维修保养我们规模大
由电动机驱动,这些工业机器人是从基地建造的,它们的行为也几乎像人类的手臂--它们有手腕,肘部和肩膀,的区别是,它们不是由肌肉,皮肤和骨骼制成,而是由铝,钢或铸铁制成,这些机械臂帮助人类完成了三方面的工作:它们从人类工人手中接过了繁琐的工作。 -效率:机器人不需要像人类那样休息,只要维护良好,它们就可以以一致的速度和效率工作,-安全:在您的运营中使用机器人还可以使您的设施对员工更安全,因为机器人可以处理潜在的危险任务,-收益性:最终,使用机器人可以降低成本。 具体取决于您焊接的金属类型,使用填充焊丝时,重要的是要确保接触***没有磨损,因为磨损的***会破坏焊接,电源-通常是直流电源,电弧长度取决于电压,电流取决于送丝速度,惰性气体-惰性气体往往具有完整的外电子壳。
rwetafuahdu
供应商信息

常州凌肯自动化科技有限公司 进入首页
常州凌肯自动化科技有限公司,专业从事变频器维修,伺服驱动器维修,数控系统维修,直流调速器维修,PLC维修,触摸屏维修,电路板维修等自动化控制产品维修,主要维修变频器及驱动器品牌:西门子,ABB,SEW,伦茨,施耐德,CT,科比,欧陆,GE,瓦萨、佛斯,西威,AB,艾默生,罗宾康、安萨尔多,博世力士乐,台达,富士,三菱,安川,欧姆龙,松下,东芝,超能士,东冈,东川,三垦,卡西亚,东洋,日立,明电舍等。 公司拥有多年维修各品牌伺服驱动器,变频器等工控设备的经验,在国内工控维修行业,拥有二十多位***工控电气工程师,及时为广大客户解决设备故障,控制系统瘫痪等问题,帮企业恢复生产,从根本上降低企业成本。本公司不但技术精湛,收费规范,24小时*7的无时间限制技术支持及***售后服务赢得广大客户一致好评。
点击查看>| 企业类型 | 有限责任公司(自然人投资或控股) | 注册资本 | 50.00万人民币 |
| 公司注册地址 | 常州经济开发区潞城街道政大路1号 | 统一社会信用代码 | 91320405MA1MG6010L |
| 登记机关 | 江苏常州经济开发区管理委员会 | 法定代表人 | 陈梅华 |
| 公司成立日期 | 2016-03-14 | 营业期限 | 2016-03-14 至 无固定期限 |
| 经营范围 | 一般项目:技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;电子产品销售;网络技术服务;信息技术咨询服务;电子元器件批发;伺服控制机构销售;工业控制计算机及系统销售;软件开发;工业机器人安装、维修;港口设施设备和机械租赁维修业务;计算机及办公设备维修;通用设备修理;专用设备修理;电气设备修理;仪器仪表修理(除依法须经批准的项目外,凭营业执照依法自主开展经营活动) | ||
产品推荐
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
推荐产品
-
¥358.00
-
¥358.00
-
¥358.00
-
¥358.00
本页信息为常州凌肯自动化科技有限公司为您提供的"优傲机器人伺服电机维修保养我们规模大"产品信息,如您想了解更多关于"优傲机器人伺服电机维修保养我们规模大"价格、型号、厂家请联系厂家,或给厂家留言。 进入店铺
在线留言
