

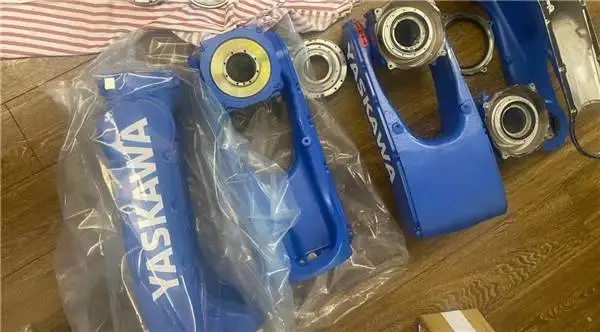

机器人主板厂家-营口机器人主板-蓝琼机器人在线咨询(查看)
停止误差超标伺服停止时,机器人主板厂家,位置误差异常大。示教器维修检查刹车是否通过刹车的撞击声释放。如果刹车没有松开。如果制动未松开,检查机器人连接电缆和机器人内部电缆制动线的连续性。如果没有发现断开,更换伺服放大器或伺服电机。以防刹车被松开。检查障碍物是否干扰机器人运动。确认连接器已安全连接到伺服放大器上。检查机器人连接电缆和机器人示教器内部电源电缆的连续性。检查负载是否大于额定值。

利用机器人动力学方程,将获得的关节空间力分量转换为关节位置坐标,机器人示教器维修实现直接教学。力传感器信号用于校正机器人的位置,机器人顺应性跟踪控制用于教导焊接机器人。可以发现,机器人主板维修,对于基于无扭矩传感器和扭矩补偿方法的直接教学,过程繁琐,动力学方程等等,并且在实际过程中难以进行扭矩补偿。由于机器人控制器等的闭合,机器人主板检测,基于力传感器的速度调节的直接教导难以应用于其他机器人。
ABB机器人伺服电机修理做方位操控定位不准,怎么处理?承认操控器实际宣布的脉冲当时值是否和料想的共同,如不共同则查看并修正程序;监督伺服驱动器接收到的脉冲指令个数是否和操控器宣布的共同,如不共同则查看操控线电缆;查看伺服指令脉冲形式的设置是否和操控器设置得共同,如CW/CCW还是脉冲+方向;伺服增益设置太大,营口机器人主板,测验从头用手动或主动方法调整伺服增益;伺服电机在进行往复运动时易产生累积差错,主张在工艺答应的条件下设置一个机械原点信号,在差错超出答应规模之前进行原点查找操作;机械体系本身精度不高或传动组织有反常(如伺服电机和设备体系间的联轴器部发作偏移等)。
机器人主板厂家-营口机器人主板-蓝琼机器人在线咨询(查看)由沈阳蓝琼机器人技术有限公司提供。机器人主板厂家-营口机器人主板-蓝琼机器人在线咨询(查看)是沈阳蓝琼机器人技术有限公司今年新升级推出的,以上图片仅供参考,请您拨打本页面或图片上的联系电话,索取联系人:魏经理。
产品推荐
-
 面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
推荐产品
-
面议
-
面议
-
面议
-
面议
本页信息为沈阳蓝琼机器人技术有限公司为您提供的"机器人主板厂家-营口机器人主板-蓝琼机器人在线咨询(查看)"产品信息,如您想了解更多关于"机器人主板厂家-营口机器人主板-蓝琼机器人在线咨询(查看)"价格、型号、厂家请联系厂家,或给厂家留言。 进入店铺
在线留言
