

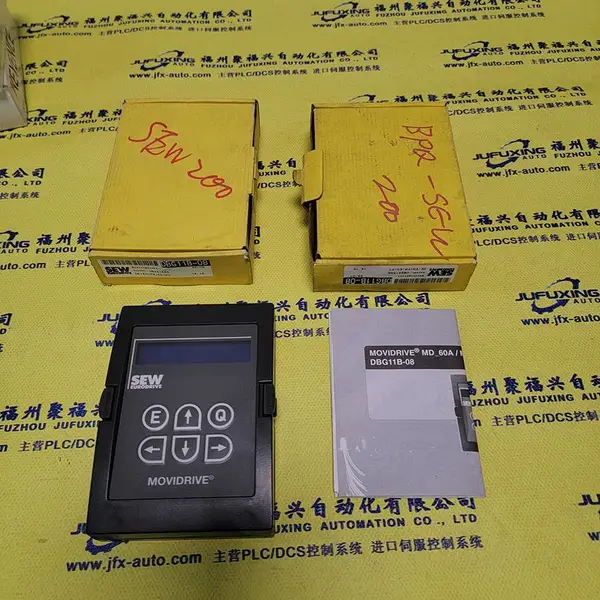



| 产品特性:进口正品 | 是否进口:否 | 加工定制:否 |
| 品牌:NI | 型号:IC200CBL110 | 工作电压:24VDCV |
| 输出频率:50kHz | 产品认证:UL | 系列:NI |
| 物料编码:IC200CBL110 | 运输:快递物流 | 时效:3天- |
| 快递费用:包邮顺丰 | 订货号:IC200CBL110 | 包装方式:普通包装 |
IC200CBL110模块
IC200CBL110模块;
IC200CBL110模块;
IC200CBL110模块

自动控制思想及其实践可以说历史悠久。它是人类在认识世界和改造世界的过程中产生的,并随着社会的发展和科学水平的进步而不断发展。早在公元***00年,古希腊就运用反馈控制原理设计了浮子调节器,并应用于水钟和油灯中。 同样早在1000多年前,我国古代先人们也发明了铜壶滴漏计时器、指南车等控制装置。***应用于工业的自控器是瓦特(J.Watt)于1769年发明的用来控制蒸汽机转速的飞球控制器. 1868年以前,自控装置和系统的设计还处于直觉阶段,没有系统的理论指导,因此在控制系统的各项性能(如稳、准、快)的协调控制方面经常出现问题。十九世纪后半叶,许多科学家开始基于数学理论的自控理论的研究,并对控制系统的性能改善产生了积极的影响。1868年,麦克斯威尔(J.C.Maxwell)建立了飞球控制器的微分方程数学模型,并根据微分方程的解来分析系统的稳定性。1877年,罗斯(E.J.Routh)提出了不求系统微分方程根的稳定性判据。1895年,霍尔维茨(A.Hurwitz)也独立提出了类似的霍尔维茨稳定性判据。 ***次世界大战前后,由于自动的需要,为控制理论的研究和实践提出了更大的需求,从而大大推动了自控理论的发展。1948年,数学家维纳(N.Wiener)的<<控制论>>(CYBERNETICS)一书的出版,标志着控制论的正式诞生。这个“关于在动物和机器中的控制和通讯的科学”(Wiener所下的***定义)经过了半个多世纪的不断发展,其研究内容及其研究方法都有了很大的变化. 概括地说,控制论发展经过了三个时期: 阶段是四十年代末到五十年代的***控制论时期,着重研究单机自动化,解决单输入单输出(S***-Single Input Single Output)系统的控制问题;它的主要数学工具是微分方程、拉普拉斯变换和传递函数;主要研究方法是时域法、频域法和根轨迹法;主要问题是控制系统的快速性、稳定性及其精度。 ***阶段是六十年代的现代控制理论时期,着重解决机组自动化和生物系统的多输入多输出(MIMO-Multi-Input Multi-Output)系统的控制问题;主要数学工具是一次微分方程组、矩阵论、状态空间法等等;主要方法是变分法、***值原理、动态规划理论等;重点是控制、随机控制和自适应控制;核心控制装置是电子计算机; 第三阶段是七十年代的大系统理论时期,着重解决生物系统、社会系统这样一些众多变量的大系统的综合自动化问题;方法是时域法为主;重点是大系统多级递阶控制;核心装置是网络化的电子计算机。 从控制论的观点看,人是最巧妙,最灵活的控制系统。它善于根据条件的变化而作出正确的处理。如何将人的智能应用于实际的自动控制系统中,这是个有重要意义的问题。七十年代开始,人们不仅解决社会、经济、管理、生态环境等系统问题,而且为解决模拟人脑功能,形成了新的学科----人工智能科学,这是控制论的发展前沿。计算机技术的发展为人工智能的发展提供了坚实的基础。人们通过计算机的强大的信息处理能力来开发人工智能,并用它来模仿人脑。在没有人的干预下,人工智能系统能够进行自我调节、自我学习和自我组织,以适应外界环境的变化,并作出相应的决策和控制。 科学在发展,控制论也在不断发展。所以“现代”两个字加在“控制理论”前面,其含义会给人误解的。实际上,我们讲的现代控制理论指的是五六十年代所产生的一些控制理论,主要包括: 用状态空间法对多输入多输出复杂系统建模,并进一步通过状态方程求解分析,研究系统的可控性、可观性及其稳定性,分析系统的实现问题; 用变分法、()值原理、动态规划原理等求解系统的控制问题;其中常见的控制包括时间***、能耗最少等等,以及它们的组合优化问题;相应的有状态调节器、输出调节器、跟踪器等综合设计问题; 控制往往要求系统的状态反馈控制,但在许多情况下系统的状态是很难求得的,往往需要一些专门的处理方法,如卡尔曼滤波技术来求得。这些都是现代控制理论的范畴。 六十年代以来,现代控制理论各方面有了很大的发展,而且形成几个重要的分支课程,如线性系统理论,控制理论,自适应控制理论,系统辩识理论,等等。 对控制系统一定要进行定量分析,否则就没有控制论;而要进行定量分析,就必须用数学模型来刻划描述系统,也即建立系统的数学模型,这是一个很重要的问题。 ***控制论中常用一个高阶微分方程来描述系统的运动规律,而现代控制论中采用的是状态空间法,就是用一组状态变量的一阶微分方程组作为系统的数学模型。这是现代控制理论与***控制理论的一个重要区别。从某种意义上说,***控制中的微分方程只能描述系统的输入与输出的关系,却不能描述系统内部的结构及其状态变量,它描述的只是一个‘黑箱’系统。而现代控制论中的状态空间法不但能描述系统输入与输出的关系,而且还能完全描述内部的结构及其状态变量的关系,它描述的是一个‘白箱’系统。由于能够描述更多的系统信息,所以可以实现更好的系统控制。 控制论、信息论、系统论作为独立的学科,各自都有自己的发展方向,同时又有内在的联系。在研究通讯和控制时,都离不开系统;研究系统或控制时,又离不开信息。一般系统论把其研究对象作为一个整体加以考虑,提出适合于一切系统的模式、原则和规律,强调系统于个体,这有助于说明有组织的系统。而控制论的研究对象是系统,它对于进一步考察系统内部的组织、控制和调节的功能是不可缺少的。信息是组织系统的一个重要特征,它使系统得以实现自我调节,是系统之间,系统与环境之间联系的主要方式。系统、信息、控制不可分离. 我们知道,一般系统有三大要素:物质、能量和信息。对控制系统而言,信息是最重要的,信息与控制是不可分的,系统中任何信息的传递、交换和处理都是为了系统的控制,而控制正是控制论系统的主要目的。所以,从某种意义上说,控制系统一定是一个信息系统。 实际上,控制论中的系统常常是一个很复杂的系统,施控系统和受控系统都有许多子系统组成,而且常常不能明显地区分。例如一个企业可看作一个复杂的控制系统,厂长施控于各部门负责人,而各负责人又施控于其下属,┅,直到每个工人施控于各机床设备,以及各具体的车刀、主轴、马达、油泵等等。 所以,控制论思想不但可以广泛应用于军事、航天、化工生产等装备和生产线的控制,也可对人文、社会等方面的管理控制带来积极的指导作用。
BURGMASTER 0242109-01A NSFP 024210901A
AYDIN CONTROLS 460-5164-AB USPP 4605164AB
Panasonic AC Servo Driver MUDS083A1M Free Ship
Panasonic Minas AC Servo Motor MQMA012A5F 0190-26189
ASEA BROWN BOVERI 3E-031990 USPP 3E031990
SIEMENS 6ES7-315-1AF03?-0AB0 NSPP 6ES73151AF030A?B0
KEB COMBIVERT 17.F4.F1H-4R01 NSPP 17F4F1H4R01
ALLEN BRADLEY 1775-AD1 USPP 1775AD1
XYCOM 3406-000001000?0000 NSFP 34060000010000?00
ASEA BROWN BOVERI 58116076 USPP 58116076
MODICON 140-CPU-113-03 USPP 140CPU11303
TEXAS INSTRUMENTS PLC 5TI-1021-1 USPP 5TI10211
NIOBRARA R&D CORP UCM4M USPP UCM4M
ASEA BROWN BOVERI YB560103-AM/6 NSPP YB560103AM6
texas instruments card module plc 500-5035 5005035 2462150-001 24621500001
FISHER ROSEMOUNT 3051-CD3A02A1A?E5S5 NSFP 3051CD3A02A1AE?5S
TEXAS INSTRUMENTS PLC 575 USPP 575
Texas Instruments RTU-8450P1 Communication Board
ASEA BROWN BOVERI DSSR-116 USPP DSSR116
TEXAS INSTRUMENTS PLC 405-6MT USPP 4056MT
(AG01) PANASONIC MSM042A2UE AC SERVO MOTOR WORKING
ASEA BROWN BOVERI 3GAA063001-CSA NSPP 3GAA063001CSA
ASEA BROWN BOVERI EH550G-PRL11 NSFP EH550GPRL11
DANFOSS VLT5016P-T2-C5?4-ST-RO-DL-F00?-A00-CO NSPP VLT5016PT2C54S?TR
TEXAS INSTRUMENTS PLC 2587716-8001 NSFP 25877168001
COPELAND ZR44KA-PFV-830 NSFP ZR44KAPFV830
ASEA BROWN BOVERI 57770163 USPP 57770163
TEXAS INSTRUMENTS PLC 525-1104 USPP 5251104
TEXAS INSTRUMENTS PLC 5TI-3000 USPP 5TI3000
PANASONIC AC SERVO MOTOR MFA024LA2NSJ NEW
Panasonic DV83020LE201 AC Servo Motor Driver with 60 day warranty
FISCHER & PORTER 53MC5412A25BAC?XDXFXX USPP 53MC5412A25BAC?XD
GE FANUC 44A398714-G01 USPP 44A398714G01
ASEA BROWN BOVERI 57771682 USPP 57771682
BOSTON GEAR FWA726-1800-B5?-G USPP FWA7261800B5G
Expedited shipping ailable
TEXAS INSTRUMENTS PLC 505-2590 USPP 5052590
New Perceptron Encoder Cable Module 515-0076 #29448
PANASONIC MBDDT2210 AC SERVO + MSMD042P1U AC SERVO MOTOR
TEXAS INSTRUMENTS PLC 505-3508 USPP 5053508
Siemens 525-1104 PLC Simatic TI525 CPU Logic Controller
MATTEC 561-1032A USPP 5611032A
ASEA BROWN BOVERI DSCS-131 USPP DSCS131
AUTOMATED LOGIC SE6104 NSFP SE6104
Panasonic AC Servo Motor MSM3AZA2AX Free Ship
REXROTH 0-608-820-099 USPP 0608820099
Panasonic AC Servo Motor MSMA082A1E New In Box Free Ship
Panasonic AC Servo Driver MBDDT2210003 New in box Free Ship
ALLEN BRADLEY 2098-IPD-020 USPP 2098IPD020
TI Siemens CTi 500-2151-A 5002151 Power Supply 2151A PLC
Texas Instruments 510-1101
ASEA BROWN BOVERI ACS401604135 USPP ACS401604135
MILLTRONICS 82211001 NSFP 82211001
ASEA BROWN BOVERI DSQC-236B USPP DSQC236B
ASEA BROWN BOVERI YPP-110A USPP YPP110A
Panasonic AC Servo Motor MSM041A1A
(AG01) PANASONIC MSMA042A1B AC SERVO MOTOR WORKING
TEXAS INSTRUMENTS PLC 500-5031 NSPP 5005031
ASEA BROWN BOVERI 5736001-K/7 USPP 5736001K7
ASEA BROWN BOVERI 126620-004 USPP 126620004
ASEA BROWN BOVERI 57777290 USPP 57777290
TEXAS INSTRUMENTS 530-1108 NO KEY AILABLE *USED*
TEL 8" SS4 Open Cassette AC Servo Z Driver, Panasonic-MSD5?A1A1XX21
ALLEN BRADLEY 1772-ME8 USPP 1772ME8
MITSUBISHI A6BSWPS3 USPP A6BSWPS3
Panasonic MUMA042A3E 400W AC Servo Motor Free Ship
ASEA BROWN BOVERI 1912RA00110000?0STD USPP 1912RA00110000?0S
SANYO DENKI 67ZA300LXX6C01 USPP 67ZA300LXX6C01
TEXAS INSTRUMENTS PLC 500-5884 USPP 5005884
QUARTECH 9800-AC-MN-1-0 USPP 9800ACMN10
ASEA BROWN BOVERI 57350001-CN/2 USPP 57350001CN2
OMRON C200H-MC221 USPP C200HMC221
One Panasonic Servo Driver MBDDT2210 Free Ship
ASEA BROWN BOVERI HIEE300024R4 NSFP HIEE300024R4
Texas Instrument 5TI programmer with case 5TI-2001
TEXAS INSTRUMENTS PLC 565-2820 NSFP 5652820
TEXAS INSTRUMENTS PLC PFS-3605-A USPP PFS3605A
PANASONIC AMKB400B20KAH AC SERVO MOTOR NEW
IC200CBL110模块;
IC200CBL110模块
自动控制思想及其实践可以说历史悠久。它是人类在认识世界和改造世界的过程中产生的,并随着社会的发展和科学水平的进步而不断发展。早在公元***00年,古希腊就运用反馈控制原理设计了浮子调节器,并应用于水钟和油灯中。 同样早在1000多年前,我国古代先人们也发明了铜壶滴漏计时器、指南车等控制装置。***应用于工业的自控器是瓦特(J.Watt)于1769年发明的用来控制蒸汽机转速的飞球控制器. 1868年以前,自控装置和系统的设计还处于直觉阶段,没有系统的理论指导,因此在控制系统的各项性能(如稳、准、快)的协调控制方面经常出现问题。十九世纪后半叶,许多科学家开始基于数学理论的自控理论的研究,并对控制系统的性能改善产生了积极的影响。1868年,麦克斯威尔(J.C.Maxwell)建立了飞球控制器的微分方程数学模型,并根据微分方程的解来分析系统的稳定性。1877年,罗斯(E.J.Routh)提出了不求系统微分方程根的稳定性判据。1895年,霍尔维茨(A.Hurwitz)也独立提出了类似的霍尔维茨稳定性判据。 ***次世界大战前后,由于自动的需要,为控制理论的研究和实践提出了更大的需求,从而大大推动了自控理论的发展。1948年,数学家维纳(N.Wiener)的<<控制论>>(CYBERNETICS)一书的出版,标志着控制论的正式诞生。这个“关于在动物和机器中的控制和通讯的科学”(Wiener所下的***定义)经过了半个多世纪的不断发展,其研究内容及其研究方法都有了很大的变化. 概括地说,控制论发展经过了三个时期: 阶段是四十年代末到五十年代的***控制论时期,着重研究单机自动化,解决单输入单输出(S***-Single Input Single Output)系统的控制问题;它的主要数学工具是微分方程、拉普拉斯变换和传递函数;主要研究方法是时域法、频域法和根轨迹法;主要问题是控制系统的快速性、稳定性及其精度。 ***阶段是六十年代的现代控制理论时期,着重解决机组自动化和生物系统的多输入多输出(MIMO-Multi-Input Multi-Output)系统的控制问题;主要数学工具是一次微分方程组、矩阵论、状态空间法等等;主要方法是变分法、***值原理、动态规划理论等;重点是控制、随机控制和自适应控制;核心控制装置是电子计算机; 第三阶段是七十年代的大系统理论时期,着重解决生物系统、社会系统这样一些众多变量的大系统的综合自动化问题;方法是时域法为主;重点是大系统多级递阶控制;核心装置是网络化的电子计算机。 从控制论的观点看,人是最巧妙,最灵活的控制系统。它善于根据条件的变化而作出正确的处理。如何将人的智能应用于实际的自动控制系统中,这是个有重要意义的问题。七十年代开始,人们不仅解决社会、经济、管理、生态环境等系统问题,而且为解决模拟人脑功能,形成了新的学科----人工智能科学,这是控制论的发展前沿。计算机技术的发展为人工智能的发展提供了坚实的基础。人们通过计算机的强大的信息处理能力来开发人工智能,并用它来模仿人脑。在没有人的干预下,人工智能系统能够进行自我调节、自我学习和自我组织,以适应外界环境的变化,并作出相应的决策和控制。 科学在发展,控制论也在不断发展。所以“现代”两个字加在“控制理论”前面,其含义会给人误解的。实际上,我们讲的现代控制理论指的是五六十年代所产生的一些控制理论,主要包括: 用状态空间法对多输入多输出复杂系统建模,并进一步通过状态方程求解分析,研究系统的可控性、可观性及其稳定性,分析系统的实现问题; 用变分法、()值原理、动态规划原理等求解系统的控制问题;其中常见的控制包括时间***、能耗最少等等,以及它们的组合优化问题;相应的有状态调节器、输出调节器、跟踪器等综合设计问题; 控制往往要求系统的状态反馈控制,但在许多情况下系统的状态是很难求得的,往往需要一些专门的处理方法,如卡尔曼滤波技术来求得。这些都是现代控制理论的范畴。 六十年代以来,现代控制理论各方面有了很大的发展,而且形成几个重要的分支课程,如线性系统理论,控制理论,自适应控制理论,系统辩识理论,等等。 对控制系统一定要进行定量分析,否则就没有控制论;而要进行定量分析,就必须用数学模型来刻划描述系统,也即建立系统的数学模型,这是一个很重要的问题。 ***控制论中常用一个高阶微分方程来描述系统的运动规律,而现代控制论中采用的是状态空间法,就是用一组状态变量的一阶微分方程组作为系统的数学模型。这是现代控制理论与***控制理论的一个重要区别。从某种意义上说,***控制中的微分方程只能描述系统的输入与输出的关系,却不能描述系统内部的结构及其状态变量,它描述的只是一个‘黑箱’系统。而现代控制论中的状态空间法不但能描述系统输入与输出的关系,而且还能完全描述内部的结构及其状态变量的关系,它描述的是一个‘白箱’系统。由于能够描述更多的系统信息,所以可以实现更好的系统控制。 控制论、信息论、系统论作为独立的学科,各自都有自己的发展方向,同时又有内在的联系。在研究通讯和控制时,都离不开系统;研究系统或控制时,又离不开信息。一般系统论把其研究对象作为一个整体加以考虑,提出适合于一切系统的模式、原则和规律,强调系统于个体,这有助于说明有组织的系统。而控制论的研究对象是系统,它对于进一步考察系统内部的组织、控制和调节的功能是不可缺少的。信息是组织系统的一个重要特征,它使系统得以实现自我调节,是系统之间,系统与环境之间联系的主要方式。系统、信息、控制不可分离. 我们知道,一般系统有三大要素:物质、能量和信息。对控制系统而言,信息是最重要的,信息与控制是不可分的,系统中任何信息的传递、交换和处理都是为了系统的控制,而控制正是控制论系统的主要目的。所以,从某种意义上说,控制系统一定是一个信息系统。 实际上,控制论中的系统常常是一个很复杂的系统,施控系统和受控系统都有许多子系统组成,而且常常不能明显地区分。例如一个企业可看作一个复杂的控制系统,厂长施控于各部门负责人,而各负责人又施控于其下属,┅,直到每个工人施控于各机床设备,以及各具体的车刀、主轴、马达、油泵等等。 所以,控制论思想不但可以广泛应用于军事、航天、化工生产等装备和生产线的控制,也可对人文、社会等方面的管理控制带来积极的指导作用。
BURGMASTER 0242109-01A NSFP 024210901A
AYDIN CONTROLS 460-5164-AB USPP 4605164AB
Panasonic AC Servo Driver MUDS083A1M Free Ship
Panasonic Minas AC Servo Motor MQMA012A5F 0190-26189
ASEA BROWN BOVERI 3E-031990 USPP 3E031990
SIEMENS 6ES7-315-1AF03?-0AB0 NSPP 6ES73151AF030A?B0
KEB COMBIVERT 17.F4.F1H-4R01 NSPP 17F4F1H4R01
ALLEN BRADLEY 1775-AD1 USPP 1775AD1
XYCOM 3406-000001000?0000 NSFP 34060000010000?00
ASEA BROWN BOVERI 58116076 USPP 58116076
MODICON 140-CPU-113-03 USPP 140CPU11303
TEXAS INSTRUMENTS PLC 5TI-1021-1 USPP 5TI10211
NIOBRARA R&D CORP UCM4M USPP UCM4M
ASEA BROWN BOVERI YB560103-AM/6 NSPP YB560103AM6
texas instruments card module plc 500-5035 5005035 2462150-001 24621500001
FISHER ROSEMOUNT 3051-CD3A02A1A?E5S5 NSFP 3051CD3A02A1AE?5S
TEXAS INSTRUMENTS PLC 575 USPP 575
Texas Instruments RTU-8450P1 Communication Board
ASEA BROWN BOVERI DSSR-116 USPP DSSR116
TEXAS INSTRUMENTS PLC 405-6MT USPP 4056MT
(AG01) PANASONIC MSM042A2UE AC SERVO MOTOR WORKING
ASEA BROWN BOVERI 3GAA063001-CSA NSPP 3GAA063001CSA
ASEA BROWN BOVERI EH550G-PRL11 NSFP EH550GPRL11
DANFOSS VLT5016P-T2-C5?4-ST-RO-DL-F00?-A00-CO NSPP VLT5016PT2C54S?TR
TEXAS INSTRUMENTS PLC 2587716-8001 NSFP 25877168001
COPELAND ZR44KA-PFV-830 NSFP ZR44KAPFV830
ASEA BROWN BOVERI 57770163 USPP 57770163
TEXAS INSTRUMENTS PLC 525-1104 USPP 5251104
TEXAS INSTRUMENTS PLC 5TI-3000 USPP 5TI3000
PANASONIC AC SERVO MOTOR MFA024LA2NSJ NEW
Panasonic DV83020LE201 AC Servo Motor Driver with 60 day warranty
FISCHER & PORTER 53MC5412A25BAC?XDXFXX USPP 53MC5412A25BAC?XD
GE FANUC 44A398714-G01 USPP 44A398714G01
ASEA BROWN BOVERI 57771682 USPP 57771682
BOSTON GEAR FWA726-1800-B5?-G USPP FWA7261800B5G
Expedited shipping ailable
TEXAS INSTRUMENTS PLC 505-2590 USPP 5052590
New Perceptron Encoder Cable Module 515-0076 #29448
PANASONIC MBDDT2210 AC SERVO + MSMD042P1U AC SERVO MOTOR
TEXAS INSTRUMENTS PLC 505-3508 USPP 5053508
Siemens 525-1104 PLC Simatic TI525 CPU Logic Controller
MATTEC 561-1032A USPP 5611032A
ASEA BROWN BOVERI DSCS-131 USPP DSCS131
AUTOMATED LOGIC SE6104 NSFP SE6104
Panasonic AC Servo Motor MSM3AZA2AX Free Ship
REXROTH 0-608-820-099 USPP 0608820099
Panasonic AC Servo Motor MSMA082A1E New In Box Free Ship
Panasonic AC Servo Driver MBDDT2210003 New in box Free Ship
ALLEN BRADLEY 2098-IPD-020 USPP 2098IPD020
TI Siemens CTi 500-2151-A 5002151 Power Supply 2151A PLC
Texas Instruments 510-1101
ASEA BROWN BOVERI ACS401604135 USPP ACS401604135
MILLTRONICS 82211001 NSFP 82211001
ASEA BROWN BOVERI DSQC-236B USPP DSQC236B
ASEA BROWN BOVERI YPP-110A USPP YPP110A
Panasonic AC Servo Motor MSM041A1A
(AG01) PANASONIC MSMA042A1B AC SERVO MOTOR WORKING
TEXAS INSTRUMENTS PLC 500-5031 NSPP 5005031
ASEA BROWN BOVERI 5736001-K/7 USPP 5736001K7
ASEA BROWN BOVERI 126620-004 USPP 126620004
ASEA BROWN BOVERI 57777290 USPP 57777290
TEXAS INSTRUMENTS 530-1108 NO KEY AILABLE *USED*
TEL 8" SS4 Open Cassette AC Servo Z Driver, Panasonic-MSD5?A1A1XX21
ALLEN BRADLEY 1772-ME8 USPP 1772ME8
MITSUBISHI A6BSWPS3 USPP A6BSWPS3
Panasonic MUMA042A3E 400W AC Servo Motor Free Ship
ASEA BROWN BOVERI 1912RA00110000?0STD USPP 1912RA00110000?0S
SANYO DENKI 67ZA300LXX6C01 USPP 67ZA300LXX6C01
TEXAS INSTRUMENTS PLC 500-5884 USPP 5005884
QUARTECH 9800-AC-MN-1-0 USPP 9800ACMN10
ASEA BROWN BOVERI 57350001-CN/2 USPP 57350001CN2
OMRON C200H-MC221 USPP C200HMC221
One Panasonic Servo Driver MBDDT2210 Free Ship
ASEA BROWN BOVERI HIEE300024R4 NSFP HIEE300024R4
Texas Instrument 5TI programmer with case 5TI-2001
TEXAS INSTRUMENTS PLC 565-2820 NSFP 5652820
TEXAS INSTRUMENTS PLC PFS-3605-A USPP PFS3605A
PANASONIC AMKB400B20KAH AC SERVO MOTOR NEW
供应商信息

| 企业类型 | 有限责任公司(自然人独资) | 注册资本 | 100.00万人民币 |
| 公司注册地址 | 福建省福州市仓山区齐安路760号7号厂房三层A3-026-027店 | 统一社会信用代码 | 91350104MA31P4XF30 |
| 登记机关 | 福州市仓山区市场监督管理局 | 法定代表人 | 陈金城 |
| 公司成立日期 | 2018-05-09 | 营业期限 | 2018-05-09 至 2068-05-08 |
| 经营范围 | 一般项目:工业自动控制系统装置销售;配电开关控制设备销售;计算机软硬件及辅助设备零售;计算机软硬件及辅助设备批发;工业机器人销售;发电机及发电机组销售;照明器具销售;风机、风扇销售;文具用品零售;文具用品批发;家具销售;家具零配件销售;机械设备销售;电子产品销售;技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;电气设备修理(除依法须经批准的项目外,凭营业执照依法自主开展经营活动) 许可项目:货物进出口(依法须经批准的项目,经相关部门批准后方可开展经营活动,具体经营项目以相关部门批准文件或许可证件为准) | ||
产品推荐
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
推荐产品
-
¥999.00
-
¥999.00
-
¥999.00
-
¥999.00
