

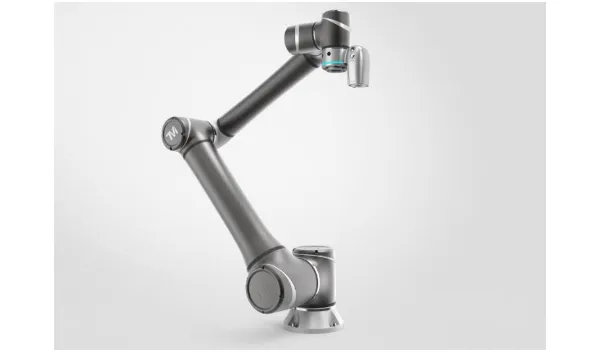

从技术上讲,协作机器人可以是任何形式的机器人。然而,六轴设计是几乎所有协作机器人都可以商用的形式。这种设计使协作机器人为的应用做好了准备。协作机器人与工业六轴机器人还有一些明显的区别。它们的设计目的是围绕人工作,与普通工业类型不同。此外,协作机器人更容易与非专业人士交互,包括重新编程和调整机器人的参数。开发环境通常也是图形化和直观的,这与工业机器人更复杂的开发环境相反。与其他工业机器人相比,协作机器人也很轻。这使得它们可以与移动机器人配对,在动态环境中执行任务。协作机器人可能会在一段时间内执行机器维护任务。然后,当其他地方需要时,移动机器人会将协作机器人运送到另一个区域。此时,它可以执行下一个任务。这使协作机器人能够更加灵活地改善您的生产环境。AI协作机器人 ,就选达明机器人(上海)有限公司,让您满意,欢迎您的来电!上海移动搬运AI协作机器人加工

在制造生产线上,对于工人而言,包装和码垛可能是重复且乏味的。配置了可以识别各种产品类型的灵活抓爪和视觉系统的协作机器人系统,能够处理冗余任务和繁重的工作,而让运行人员去执行需要人工输入的任务。协作机器人应用还可以执行处理原材料的任务。其中许多任务需要工具反复遍历***路径。鉴于路径的复杂程度,可能难以训练出该任务所需数量的工人,而通过编程或手动引导教学训练的协作机器人则能提供快速、准确和一致的结果。上海移动搬运AI协作机器人加工达明机器人(上海)有限公司为您提供AI协作机器人 ,欢迎您的来电!
在初几十年,机器人应用技术无需人工干预即可运行。这有两个原因:机器人的灵活性有限,因此人类没有必要与之互动;而且机械臂的高速运动,对任何靠近它们的人都很危险。尽管缺乏灵活性,但机器人技术可以降低运营成本、资金成本、人工流失和浪费,同时可以改善产品质量、生产效率和员工安全。现在,随着机器人技术的发展,人和机器人已经可以共同实施任务,这种新的伙伴关系提高了制造企业产线的灵活性。当今的业务模式和技术驱动力,例如数据驱动的服务、缩短产品周期、引入机器学习以及区分个性化产品和品牌的需求,正在使灵活的协作机器人应用(人和机器人协同工作)成为制造商的有效选择。
协作机器人是工业机器人中的一个重要的细分类别,它的比较大优势就是灵活性,但缺点也非常明显。就是为了获得控制力碰撞能力,协作机器人的运行速度比较慢,一般就只能传统工业机器人的1/3到2/3。而且协作机器人重量都是比较轻,结构相对简单,整个机器人的刚性不足,所以协作机器人负载一般都是比传统工业机器人低,工作范围只与人的手臂差不多。协同机器人在3C行业中,应用非常的,在电子产品的生产中涉及到的焊接、装配、打磨、检测等复杂的工序过程,为了跟上产品更新的速度,又要***产品的生产品质,人机协作就成为当前理解的解决方案。AI协作机器人 ,就选达明机器人(上海)有限公司,有需要可以联系我司哦!
对工人来说,手动拾取和放置应是当今重复性比较高的任务之一了。枯燥乏味的操作很容易导致工人出错,而高度重复的肢体动作也容易导致身体的劳累和损伤。从拾取和放置任务开始应用协作型机器人对于减少工人的重复劳动是一个很好的开始。拾取和放置任务是指将工件拾取并放置在另一地点。实际生产中可以利用这项操作从托盘或传送带上拾取物品,用于包装或分拣。从传送带上拾取还需要***的视觉系统支持。拾放类的协作机器人需要一个末端执行器来抓取物体,可以是夹具或真空吸盘装置。达明机器人(上海)有限公司为您提供AI协作机器人 ,期待您的光临!上海移动搬运AI协作机器人加工
AI协作机器人 ,就选达明机器人(上海)有限公司,让您满意,欢迎新老客户来电!上海移动搬运AI协作机器人加工
不同力感知形式的机器人力感知是协作机器人实现交互的基本功能,也是重要的功能之一。主要分为电流环、关节扭矩、六维力/力矩传感器(简称六维力传感器)、电子皮肤这四种感知形式。其中,基于电流环的感知形式是早期的一种,通过机器人的伺服系统直接获取机器人各关节电机电流,再通过电机厂商提供的转矩系数,计算出各关节的输出力矩。这种方法经济简单,在机器人本体厂商中使用。由于无法获取***的外力,常用于碰撞检测以及简单的拖动示教。上海移动搬运AI协作机器人加工
-
 面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
身份验证
- 营业执照已上传
- 手机已验证
-
经营模式
经销批发
-
企业类型
其他有限责任公司
- 主营产品
-
公司地址
上海 上海 松江区 上海市松江区九亭镇中心路1158号6幢402室-1
-
面议
-
面议
-
面议
-
面议
