

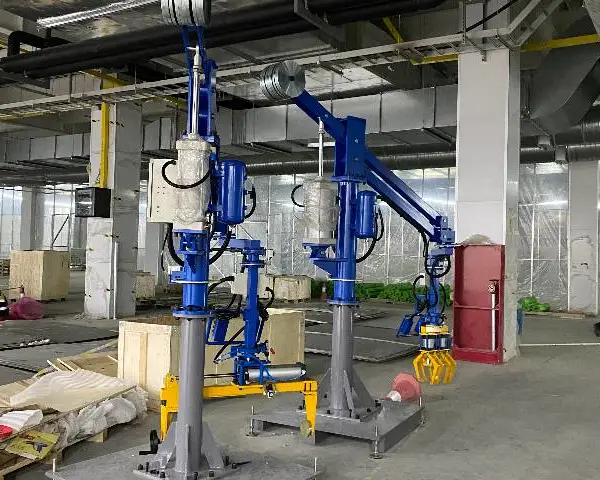

冲床机械手是五金冲压生产线的重要设备,通过伺服电机与多关节臂体组合,实现板料的自动送料、冲压与取件。设备采用高速运动控制算法,单次冲压周期可达0.3秒,适应小件、多品种的生产需求。在连接器制造车间,冲床机械手可抓取金属端子进行连续冲压作业,通过真空吸盘实现无损搬运。其配备的视觉定位系统能实时检测板料位置,自动修正送料偏差。设备表面进行防震处理,减少冲压震动对精度的影响。此外,冲床机械手支持与冲床联动,通过总线通信实现开模、送料、合模的同步控制。其能耗比传统人工操作降低35%,***降低生产成本。助力悬臂吊在汽车维修中,实现发动机的快速拆卸与安装。广州自动化机械手原理

四轴机械手是包装行业实现标准化生产的关键设备,通过四轴联动实现物料的快速抓取与放置。其结构紧凑,占地面积小,适应狭窄的包装生产线。在药品包装车间,四轴机械手可抓取药瓶、说明书等物料进行自动装盒,单次循环时间低于1秒。设备采用模块化设计,吸盘与夹爪可快速更换,适应不同规格包装。其配备的防呆装置在物料缺失时自动报警,避免漏装风险。此外,四轴机械手内置能耗监测模块,实时优化电机功率输出,降低单台设备能耗15%。设备操作界面支持触摸屏控制,操作人员可通过图标化菜单预设工作模式,如单件抓取、多件组合等。其维护时只需定期润滑关节部件,即可保持性能稳定,设备寿命长达8年以上。广州吸盘机械手控制系统自动化机械手在包装行业中,实现礼盒的自动折叠与封装。
伺服机械手是一种采用伺服电机驱动的自动化设备,通过闭环控制实现高精度动作。在光学元件加工车间,伺服机械手可抓取直径5毫米的镜片,进行镀膜与检测作业。设备采用低摩擦导轨与高刚性臂架,确保运动过程中的微小振动抑制。其配备的力传感器实时监测抓取力度,避免脆性物料破损。伺服机械手表面进行防静电处理,避免元件吸附灰尘,维护时只需定期校准传感器即可保持性能。此外,设备支持与加工机床联动,通过I/O信号自动交换动作指令,实现无人化生产。其动态响应时间低于10毫秒,***提升生产节拍。
六轴机械手是一种高自由度设备,通过仿生关节设计与力反馈控制,实现复杂医疗产品的精密加工。其末端执行器可更换为激光焊接头、超声波清洗器等工具,适应导管、植入物等多样化任务。在心脏支架制造车间,六轴机械手能完成镍钛合金管材的激光切割,通过视觉定位系统确保微孔精度。设备配备洁净室专属密封组件,避免颗粒物污染,符合GMP标准。其表面进行防腐蚀处理,适应化学清洗环境,维护时只需定期润滑关节部件即可。此外,六轴机械手支持多任务并行处理,如同时进行切割、清洗与检测,提升生产效率。设备操作界面支持多语言切换,适应跨国企业的研发需求。焊接机械手在钢结构制造中,适应户外作业的防尘需求。
吸盘机械手是包装生产线的重要设备,通过真空吸盘与多关节臂体组合,实现纸箱、塑料盒等物料的无损搬运。设备采用模块化设计,吸盘数量与布局可根据物料尺寸快速调整,适应多样化包装形式。在电商仓库分拣中心,吸盘机械手可抓取不同规格的纸箱进行码垛作业,通过真空度调节确保吸附稳定性。其配备的压力传感器能实时监测吸附状态,避免包装变形。设备表面进行耐磨处理,适应高频率作业环境,维护时只需定期更换吸盘密封圈即可。此外,吸盘机械手内置安全传感器,当检测到障碍物时自动暂停作业,避免碰撞风险。其操作界面支持预设模式,如单层抓取、多层堆叠等,操作人员通过触摸屏即可快速切换。助力机械手厂家提供定制化服务,适配特殊工况需求。广州气动机械手定制
工业机器人机械手在半导体封装中,实现芯片的***贴装。广州自动化机械手原理
PPU机械手是一种专为物料搬运设计的设备,通过平行四边形结构与气动驱动组合,实现水平与垂直方向的同步运动。设备采用轻量化材质臂体,动作节拍可达0.5秒/次,适应高频次作业场景。在食品加工厂,PPU机械手可抓取包装盒、瓶装物料进行装箱与码垛作业,通过真空吸盘或夹具实现无损搬运。其配备的模内监控系统能实时检测物料位置,自动调整抓取角度。设备表面进行防粘处理,避免食品残留物附着,清洁时只需用酒精擦拭即可。此外,PPU机械手支持与输送线联动,通过传感器实现物料到位检测,提升搬运效率。其模块化设计允许根据物料尺寸更换末端工具,如吸盘、夹爪等,提升设备通用性。广州自动化机械手原理
-
 面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
