

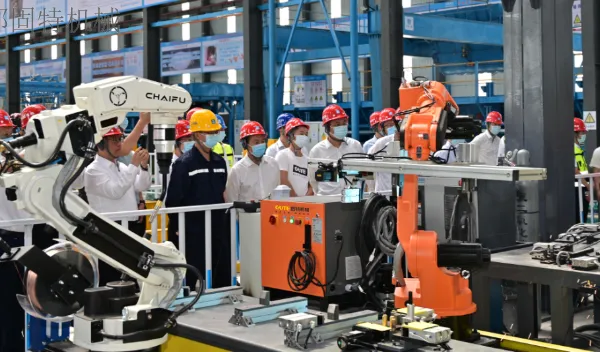

开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。天津数控钢筋加工机器人购买联系成都固特机械有限责任公司。成都固特滚焊机自动焊接机器人生产厂家

设备包含可滑动部件,出厂时已经尽可能做好防护,对于滑动部件需要定期检查其滑动是否顺畅,若有卡阻应清理滑轨上的粉尘保持轨道清洁。设备前端为***设备的防尘需求增加了铁氟龙防尘胶带,如若胶带不再具有密封效果,需及时更换以减少设备内部清洁次数,并***设备长期可靠运行。定期保养和检查,可以减少焊接故障的发生,虽然需要花费一些时间与精力,但是可使焊机的寿命延长,并能增进作业的效率,确保焊机的性能及提高安全性。是焊接工作中不可忽视一项重要内容。成都固特滚焊机自动焊接机器人生产厂家云南大型钢筋加工辅助机器人购买联系成都固特机械有限责任公司。
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。
润滑油的检查每运转5,000小时或毎隔1年,请测量减速机的润滑油铁粉浓度。超出标准值时,有必要更换润滑油,请联系本公司服务中心。检查工具:润滑油铁粉浓度计,推荐润滑油铁粉浓度计:型号OM-810;润滑油的添加润滑油的加油口位置;润滑油的更换更换步骤如下:1)切断电源。2)移去润滑油供排口的内六角螺塞M10x1。3)提供新的润滑油,直至新的润滑油从排油口流出,使用***类型的润滑油。如果使用了***类型之外的其它润滑油,可能会损坏减速机或导致其它问题,推荐使用润滑脂品牌:柴孚00号机器人减速机润滑脂。4)将内六角螺塞装到润滑油供排口上。高速钢筋加工机器人购买联系成都固特机械有限责任公司。
随着国家对基础设施以及其他建筑质量的要求日益严格,传统的以工人手工为主的钢筋加工模式正被逐步淘汰,取而代之的是自动化、专业化、标准化的加工工艺。在电脑上输入钢筋长度、弯箍角度、弯箍速度等参数,点击开启按钮,经过机器人齿轮的带动、弯曲、切割,一条条钢筋依次由条状弯成方形。而在另一个区域,智能钢筋自动切断机器人正将钢筋进行***剪切、输送、存储和加工,形成自动加工流水线,全程无需人员盯控。随着国家对基础设施以及其他建筑质量的要求日益严格,传统的以工人手工为主的钢筋加工模式正被逐步淘汰,取而代之的是自动化、专业化、标准化的加工工艺。在电脑上输入钢筋长度、弯箍角度、弯箍速度等参数,点击开启按钮,经过机器人齿轮的带动、弯曲、切割,一条条钢筋依次由条状弯成方形。而在另一个区域,智能钢筋自动切断机器人正将钢筋进行***剪切、输送、存储和加工,形成自动加工流水线,全程无需人员盯控。河南大型钢筋加工机器人购买联系成都固特机械有限责任公司。成都固特全自动数控弯箍接料机器人公司
湖南地基钢筋加工辅助机器人购买联系成都固特机械有限责任公司。成都固特滚焊机自动焊接机器人生产厂家
控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。成都固特滚焊机自动焊接机器人生产厂家
-
 面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
