

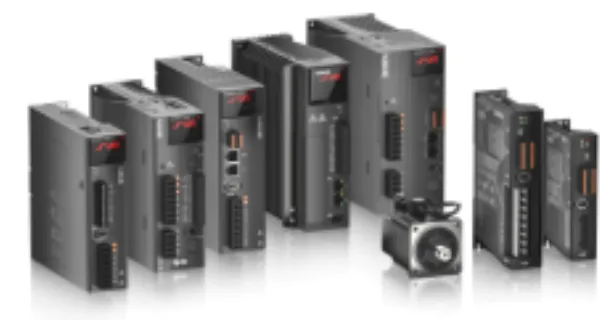

不同惯量电机尺寸差异:MS6 系列中,中惯量的 MS6G 系列相比高惯量的 MS6H 系列,机身长度约缩短 10% - 25% 。如在紧凑型设备场景中,像一些对空间要求极高的小型自动化检测设备,MS6G 系列超短机身设计可节省安装空间,便于设备内部布局,使结构更紧凑合理;而大型机械设备,若空间充裕,可根据负载特性优先考虑高惯量电机以满足运行稳定性需求。安装方式影响:电机的安装方式(如卧式、立式)也需结合设备空间与惯量选择。部分设备受结构限制,zhi 能采用特定安装方式,此时需确保所选惯量电机在该安装方式下能正常工作且便于维护。例如在纺织机械中,一些部件的安装位置决定了只能选择卧式安装的电机,若空间有限且需频繁启停控制纱线张力,可选择中惯量且适合卧式安装的 MS6 系列电机。Profinet 总线型伺服驱动器 5 输入 3 输出。重庆信捷伺服优惠报价

情况4:在越位的情况下,在轴向正向运动时,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止,但轴越过了反限位开关,又触发了反向限位开关的下降沿。在轴停下来,伺服会报E-260,消除报警使轴正向运动后,触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能清楚,继续使轴正向运动,再次触碰到反向限位开关上升和下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。重庆信捷伺服优惠报价线切割、竹木加工等众多行业,覆盖了对电机尺寸、防护、性能等有不同要求的应用领域。
(2)不关使能属性报警?当P0-29=0时,若发生伺服报警后,电机开始自由停车;?当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;?当P0-29=2时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持自由运行状态;?当P0-29=3时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持DB状态;?当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;?当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。
伺服驱动器的朝向安装时,请使伺服驱动器的正面(操作人员的实际安装面)面向操作人员,并使其垂直于墙壁。对于底部配有制动电阻的驱动器,请注意安装面的散热,避免驱动器过热,产生火灾。?冷却为***能够通过风扇以及自然对流进行冷却,请参照上图,在伺服驱动器的周围留有足够的空间。?控制柜内的环境条件?伺服驱动器的工作环境温度:-10~40℃。?湿度:90%RH(相对湿度)以下。?震动:4.9m/s2。?请不要使其发生冻结、结露等现象。?为了***长期使用的可靠性,请在低于50℃的环境温度条件下使用。信捷 MS6 系列经磁路及结构优化,相比上一代产品,机身大缩幅达 19% 。
***编码器零点标定***编码器零点标定需要在伺服bb状态完成,只能通过伺服面板标定。F1-06写入3,***编码器当前位置反馈U0-94~97中编码器位置会被标定为0(注:不支持通过SDO通讯清进行***编码器零点标定)。1)伺服驱动面板标定伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至3并长按【ENT】确认退出
失电制动器(抱闸)当伺服电机控制垂直负载时,用“带失电制动器伺服电机”的目的是:当把系统的电源置于“OFF”时,使可动部分不会在自重或者外力的作用下发生移动。内置于伺服电机中的制动器是无励磁动作型的固定独用制动器。不能用作动态制动用途,请只在使伺服电机保持停止状态时使用。 常州三禾工自动化科技有限公司是信捷代理商中少有的体系***公司。广东信捷伺服销售电话
常州三禾工自动化科技有限公司具有***公司体系。重庆信捷伺服优惠报价
此外,MS5 系列伺服电机在通信接口设计上采用 4 线串行通信,接线连接简单可靠。这种简单的接线方式不仅降低了设备安装调试过程中的布线难度与出错概率,还方便后期的维护与故障排查。在工业现场复杂的布线环境中,简单可靠的接线方式可很大程度上缩短设备的安装周期,减少因布线问题导致的设备故障,提高整个自动化系统的稳定性与可维护性 。在驱动性能上,MS5 系列伺服电机搭配信捷***的驱动器,采用 32 位高性能 DSP 处理器和***控制算法,大幅提高了动态响应速度,速度响应频率达到 530Hz。重庆信捷伺服优惠报价
-
 面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
