


除非焊缝比较简单,否则应尽量选用6轴机器人。弧焊机器人除前面图2提及的在作“之”字形拐角焊或小直径圆焊缝焊接时,其轨迹应能贴近示教的轨迹之外,还应具备不同摆动样式的软件功能,供编程时选用,以便作摆动焊,而且摆动在每一周期中的停顿点处,机器人也应自动停止向前运动,以满足工艺要求。此外,还应有接触寻位、自动寻找焊缝起点位置、电弧跟踪及自动再引弧功能等。焊接机器人焊接设备弧焊机器人多采用气体保护焊方法(MAG、MIG、TIG),通常的晶闸管式、逆变式、波形控制式、脉冲或非脉冲式等的焊接电源都可以装到机器人上作电弧焊。由于机器人控制柜采用数字控制,而焊接电源多为模拟控制,所以需要在焊接电源与控制柜之间加一个接口。近年来,国外机器人生产厂都有自己特定的配套焊接设备,这些焊接设备内已经播人相应的接口板、所以在图1a中的弧焊机器人系统中并没有附加接口箱。应该指出,在弧焊机器人工作周期中电弧时间所占的比例较大,因此在选择焊接电源时,一般应按持续率***来确定电源的容量。送丝机构可以装在机器人的上臂上,也可以放在机器人之外,前者焊枪到送丝机之间的软管较短,有利于保持送丝的稳定性,而后者软管校长。苏州恩畅轴类焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。苏州松下伺服电动缸说明书

三相交流伺服电动机应用广,但通过长期运行后,会发生各种故障,及时判断故障原因,进行相应处理,是防止故障扩大,***设备正常运行的一项重要的工作。一、通电后电动机不能转动,但无异响,也无异味和冒烟。1.故障原因①电源未通(至少两相未通);②熔丝熔断(至少两相熔断);③过流继电器调得过小;④控制设备接线错误。2.故障排除①检查电源回路开关搜企网,熔丝、接线盒处是否有断点,修复;②检查熔丝型号、熔断原因,换新熔丝;③调节继电器整定值与电动机配合;④改正接线。三、通电后电动机不转有嗡嗡声1.故障原因①转子绕组有断路(一相断线)或电源一相失电;②绕组引出线始末端接错或绕组内部接反;③电源回路接点松动,接触电阻大;④电动机负载过大或转子卡住;⑤电源电压过低;⑥小型电动机装配太紧或轴承内油脂过硬;⑦轴承卡祝2.故障排除①查明断点予以修复;②检查绕组极性;判断绕组末端是否正确;③紧固松动的接线螺丝,用万用表判断各接头是否假接,予以修复;④减载或查出并消除机械故障,⑤检查是否把规定的面接法误接;是否由于电源导线过细使压降过大,予以纠正,⑥重新装配使之灵活;更换合格油脂;⑦修复轴承。四、电动机起动困难。苏州伺服电动缸参数恩畅防水电动缸可做到IP67。
RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数。
适用范围:"伺服压装设备"伺服压装设备三大类型压机---十几种不同公称力范围的多用途压装缸:直连式折返式伺服电动缸:5-500KN(0-***可调)行程:100-600mmMAX速度:130-220mm/s(0-***可调)压力控制精度<1%位置控制精度(mm)±伺服电机通过传动机构与缸体内的滚珠丝杠连接,推动抗扭压杆直线运动完成压装过。内置应变式压力传感器实时采集压力大小,进行数据记录和压装过程反馈。伺服电动缸缸体的紧凑型设计,减少了缸体的安装高度。缸体内有坚固的抗扭压杆,可以直接将工装装在压头上。简练的控制---高度集成化和模块化:控制箱将伺服运动控制、压力检测、IO接口、滤波、电源等一体化设计,解决了干扰、粉尘、散热等问题,维护性高、稳定性好,线缆接口防错设计、全部采用插头方式,连接方便。支持I/O、TCP/IP、OPC等多种总线控制方式,控制箱实现对“力-位移-速度”等参数的有效监控,压装过程数据用以公差窗口的实时检测、并实时记录,同时与客户的控制器(如PLC)进行实时的数据交互。模块化应用:多个伺服电动缸可以通过局域网组合在一起,集成到一个控制系统上。变频技术就是利用逆变技术控制电机的三相供电频率电流可变-苏州恩畅。
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。控制个电机为什么要做个这么复杂的系统呢?这不得不引入电机应用、原理以及发展的一些信息了-苏州恩畅。苏州宝山销售伺服电动缸预算
交流电机又分单相、三相、同步、异步等-苏州恩畅。苏州松下伺服电动缸说明书
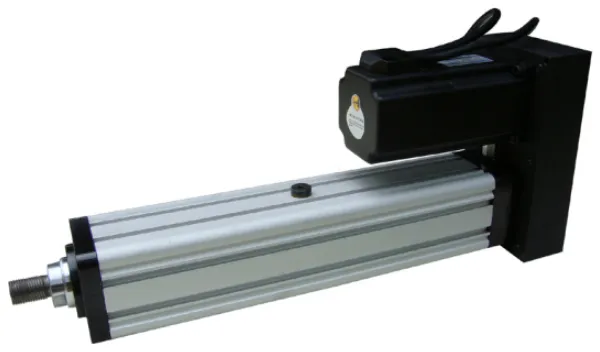
力姆泰克IMB系列伺服电动缸内含长寿命润滑脂,免维护向下翻动查看更多+力姆泰克伺服电动缸力姆泰克IMB系列伺服电动缸采用瑞士***的伺服缸结构设计和进口散件国内组装,***力姆泰克伺服电动缸在国内的**地位,精密磨制滚珠丝杠***伺服缸整**置精度达到,闭环控制精度达到5um;比较大额定载荷达到35吨;速度达到1米/秒,可以***连续工作;精密推力控制精度为5%,闭环控制精度为1%;精密控制速度,高性能高低速性能,高动态响应时间,高加速度,高刚性,抗冲击力;超长寿命,操作维护简单,噪音低。同步带平行伺服电动缸直线安装伺服电动缸六自由度平台**伺服缸可以在恶劣环境下无故障长期工作,并且实现**度,高速度,高精度运动,运动平稳,低噪音,***防转功能***设备的高精度位置控制以及高安全性;伺服电动缸可以完全替代液压缸和气缸,并且实现环境更环保,更节能,更干净的优点,很容易与PLC等控制系统连接,实现高精密运动控制。伺服电动缸的防护等级可以达到IP55,IP56,所以可以***的应用在造纸行业,化工行业,焊接行业等室外环境恶劣的情况下正常工作!苏州松下伺服电动缸说明书

苏州恩畅自动化科技有限公司,是一家专业以“伺服电动缸及电动伺服系统”为经营主体,集设计、研发、制造、销售、服务为一体的高科技新兴企业,公司本着以质量求生存,以诚信经营求发展的经营理念,在专业团队的带领下,争取为客户做到更贴身的服务。 伺服电动缸、电动伺服系统作为一个新型的机电一体化产品以省能源、低噪音、环境良好、低维护成本、优异的控制性和稳定性,得到越来越多的企业及科研部门的青睐和认可。我们不仅为客户提供电动缸产品,更能够提供***售前售后服务,专业的技术保障、持续创新的研发理念,以客户的满意为目的,恩畅自动化将为您提供“更符合应用”的解决方案。
点击查看>| 企业类型 | 有限责任公司(自然人独资) | 统一社会信用代码 | 91320585MA20HRGRX4 |
| 法定代表人 | 吴铁生 | 公司成立日期 | 2019-12-03 00:00:00 |
| 营业期限 | 2119-12-03 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
身份验证
- 营业执照已上传
- 邮箱已验证
- 手机已验证
-
经营模式
生产加工
-
企业类型
有限责任公司(自然人独资)
- 主营产品
-
公司地址
江苏 苏州 太仓市浏河镇紫藤路6号4号厂房东楼一楼
-
面议
-
面议
-
面议
-
面议
