

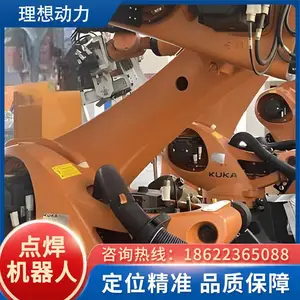
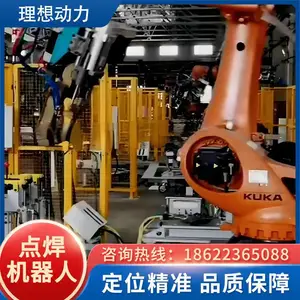

| 产品特性:专业 | 是否进口:否 | 产地:天津 |
| 工作范围:1-3米 | 品牌:理想动力 | 型号:LXDL-01 |
| 关节数量:6 | 速度:2米/秒 | 负载:210公斤 |
| 场所:工厂 |
行业痛点与解决方案
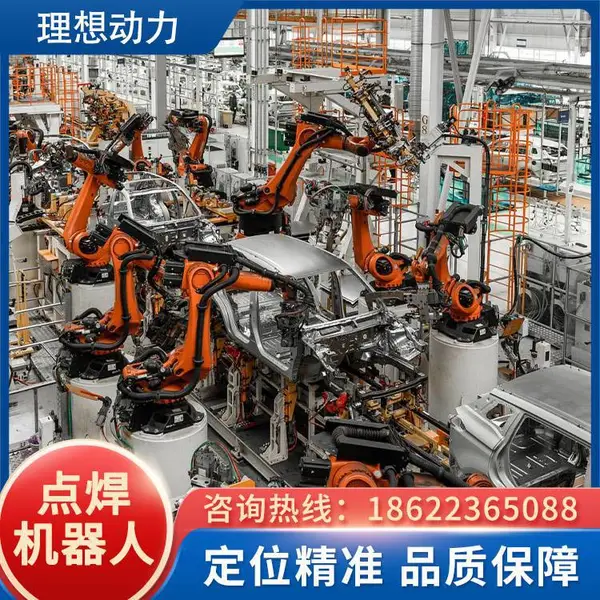
在汽车制造、航空航天及工程机械领域,高强钢因其优异的强度重量比被广泛应用,但其焊接工艺面临严峻挑战:高强钢的碳当量高、热敏感性大,传统手工点焊极易出现焊点飞溅、熔核尺寸不稳定、热影响区软化等问题,导致焊点强度不足,影响结构安全。同时,高强钢的高回弹性和高硬度对电极压力、电流控制精度及机器人刚性提出极高要求,普通点焊机器人难以***长期稳定的一致性和合格率。天津理想动力科技有限公司作为以工业机器人系统集成为核心的高新技术企业,针对上述痛点,自主研发了高强钢点焊机器人工作站。该工作站采用高刚性六轴机器人本体,配合伺服加压焊钳及自适应焊接控制器,通过***的轨迹规划与实时参数调整,有效抑制飞溅,确保焊点熔核尺寸均匀,热影响区控制精准,***提升高强钢焊接质量与生产效率。公司坐落于天津宁河现代产业园区,拥有一支平均年龄30岁、核心骨干均具备10年以上机器人行业经验的研发团队,已获得6项实用新型***,在光伏、汽车零部件等领域积累了丰富的系统集成经验。

工作机制与产品特点
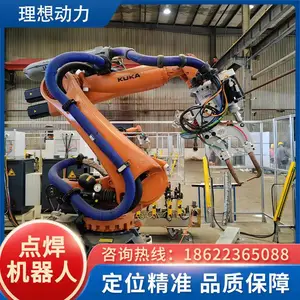
高强钢点焊机器人工作站的工作流程包括:工件定位、机器人夹持焊钳移动至焊点位置、电极加压、通电焊接、维持、冷却、释放电极。机器人本体采用高刚性铸造结构,重复定位精度可达±0.05mm,确保焊钳每次到达同一位置的一致性。焊钳集成伺服电机驱动的加压机构,可实现0.1ms级压力响应,闭环控制电极力,适应高强钢焊接时对电极力的动态需求。焊接电源采用中频逆变直流技术,输出频率1000Hz,电流调节范围5kA~25kA,可***控制焊接热输入,配合自适应恒流控制算法,实时补偿电网波动和电极磨损导致的电流变化。工作站配备智能水冷系统,确保焊钳及变压器温度稳定,延长电极寿命。主要特点包括:
- 高刚性机器人本体:采用有限元优化设计的铸钢基座和臂架,振动衰减快,承受高负载时变形小,适合高强钢焊接所需的较大电极力(可达6kN)。
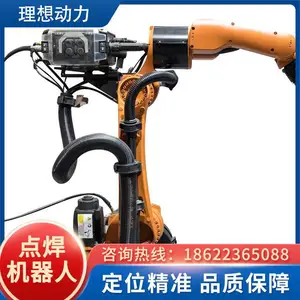
- 伺服加压焊钳:集成了力传感器和位置编码器,可实现压力闭环控制,避免传统气动加压的压力波动,提高焊点质量一致性。
- 自适应焊接参数库:系统内置高强钢常用牌号(如DP780、DP980、22MnB5等)的焊接工艺参数数据库,支持一键调用,也可根据客户材料测试结果自定义参数。
- 实时质量监控:通过焊接电流、电压、电极位移及动态电阻曲线,在线评估焊点质量,不合格焊点自动标记并报警,便于追溯分析。
- 柔性化工作台:工作站配备可快速更换的夹具基座,支持多种工件夹持方案,适应多品种小批量生产需求。
技术规格参数(以下为典型配置,可根据实际需求定制)
| 项目 | 参数 |
|---|---|
| 机器人型号 | IRB-1600HD(高强钢专用型) |
| ***负载 | 160 kg |
| 重复定位精度 | ±0.05 mm |
| 工作半径 | 1.6 m |
| 焊钳***电极力 | 6 kN(伺服加压) |
| 焊接电源额定功率 | 200 kVA(中频逆变直流) |
| 焊接电流范围 | 5 kA~25 kA |
| 冷却水流量 | 20 L/min |
| 工作站尺寸(长×宽×高) | 3.5 m × 2.5 m × 2.8 m |
| 电源要求 | 三相380V±10%,50Hz |
| 气源要求 | 0.6 MPa,干燥洁净 |
应用优势:该工作站通过高刚性机器人+伺服加压焊钳+自适应电源的组合,解决了高强钢焊接中常见的飞溅多、熔核偏移、焊点强度离散度大等难题。相比传统手工或半自动点焊,生产效率提升30%以上,焊点合格率可达99.5%以上,且能耗降低约15%。工作站采用模块化设计,维护方便,关键部件(如焊钳电极、水管)易于更换,降低停机时间。
信任背书与公司实力
天津理想动力科技有限公司在机器人系统集成领域拥有丰富的实战经验,已成功交付光伏项目用汇流箱底箱总成机器人生生产线、汽车备胎仓及门基板机器人涂漆产线、光伏支架焊接机器工作站、汽车全架焊接机器人工作站、汽车全景天窗机器人点焊线等成套设备,所有项目均获得用户一致好评。公司技术中心在方案设计阶段采用专业三维设计软件,并通过仿真软件对机器人动作、轨迹进行模拟,确保客户在设备安装前充分了解布局、结构、动作路径。我们注重每一个细节,从选型、调试到售后服务,均配备专业工程师全程跟进。如果您正在为高强钢焊接质量不稳定、效率低下而烦恼,建议您联系我们进行详细的技术交流。我们可以根据您的工件图纸、材料牌号及生产节拍,提供定制化的点焊机器人工作站方案,并免费提供工艺可行性评估。请致电或在线留言,我们的工程师将***时间与您对接。
FAQ
1. 高强钢点焊时如何***焊点强度?
答:通过伺服加压焊钳***控制电极力,结合自适应焊接电源实时调节电流波形,确保熔核尺寸达到要求。同时,系统内置高强钢工艺数据库,可针对不同牌号、板厚组合自动匹配***参数,并在线监控焊点质量,不合格焊点自动标记。
2. 机器人如何应对高强钢的回弹和变形?
答:机器人采用高刚性本体和精密伺服驱动,配合焊钳的力闭环控制,在加压阶段可补偿因工件回弹产生的间隙变化,确保电极与工件紧密接触,避免电流旁路。
3. 工作站是否支持不同板厚组合的焊接?
答:支持。系统允许设置多组焊接参数,根据焊点位置自动切换。对于厚薄板组合,可调整电极压力和电流脉冲形状,防止薄板烧穿或厚板熔核不足。
4. 生产效率如何?单点焊接节拍是多少?
答:典型节拍为每点1.5~2.5秒(含机器人移动、加压、焊接、冷却),具体取决于焊点间距和工件复杂度。配合双工位旋转台,可实现上下料与焊接并行,进一步提高效率。
5. 维护成本高吗?日常需要注意什么?
答:维护成本适中。日常需定期检查电极磨损、冷却水流量、润滑脂状况。焊钳电极可采用标准型号,更换方便。建议每季度进行一次全面保养,包括机器人减速器油位检查、电气端子紧固等。
6. 是否可定制夹具?适应多品种生产?
答:可以。工作站配备快速更换基座,可根据不同工件设计专用夹具,更换时间可在30分钟内完成。支持离线编程,换产时只需调用对应程序即可。
7. 焊接过程中如何监控质量?
答:系统实时采集焊接电流、电压、电极位移及动态电阻,通过专家算法判断焊点熔核直径是否达标。不合格焊点自动报警,并记录在数据库中,便于SPC分析。
8. 该工作站是否适合焊接镀锌高强钢?
答:适合。伺服加压焊钳可施加较大电极力,配合中频电源的窄脉冲波形,可有效破碎镀锌层产生的气隙,减少飞溅,***焊点强度。但需注意电极磨损速度,建议使用铜铬锆合金电极。

天津理想动力科技有限公司是以设计、生产工业机器人及游乐机器人为主的高新技术企业,公司坐落于天津宁河现代产业园区。我公司专注于机器人中、高端领域的产品研发,大力引进和培养了专业研发团队,自主研发集成了课及激光焊接机器人系统、点焊机器人系统、裸眼3DAI设计系统,机器人全沉浸游乐系统的生产、销售及服务体系、服务体系。 天津理想动力科技有限公司作为国内新兴的工业机器人系统集成公司,拥有一批***的技术人才,在机器人应用设计、制造、安装调试及售后服务方面积 积累了丰富经验。我公司技术中心有专业机械、电气设计人员,技术人人员平均年龄30岁,主要技术骨于平均在国内相关专业机器人公司工作10年年以上时间,经验丰富,充满活力,充满活力。我们主动吸收国际前沿技术,遵循让用户满意的丽临,取得,遇循了一系造用户满意的产品。通过过机器人系统集 集成技术的自主创新,取得了一系列骄人业绩的技术成果,并获得国家实用生用***6项。其中,光伏项目用汇流箱底箱总成机器人生生产线、汽车备胎仓及门基板机器人涂漆产线、光伏支架焊接机器工作站、汽车全架焊接机器人工作站、汽车全景天窗机器人点焊线等成套设备均为用户畏好到收益收益、获得了用户的一致好评。我公在技术方案及设计阶段采用专业三维设计软件,并通过仿真软件对机器人动作、轨进行仿真,让用户对系统设备布局、结构、动作路径等信息有充分的认识和了解。
点击查看>| 企业类型 | 有限责任公司 | 注册资本 | 500.00万人民币 |
| 公司注册地址 | 天津滨海高新区华苑产业区华天道2号4010、4011(入驻三千客(天津)商务秘书服务有限公司托管第2224号) | 统一社会信用代码 | 911201163004838097 |
| 登记机关 | 天津滨海高新技术产业开发区市场监督管理局 | 法定代表人 | 史秀娟 |
| 公司成立日期 | 2014-07-30 | 营业期限 | 2014-07-30 至 2034-07-29 |
| 经营范围 | 科学研究和技术服务业;软件开发;批发和零售业;机械设备维修;机械设备租赁;货物及技术进出口业务;建筑安装业;计算机系统集成。(依法须经批准的项目,经相关部门批准后方可开展经营活动) | ||
-
¥2万
-
¥2万
-
¥2万
-
¥2万
-
¥2万
-
¥2万
-
¥2万
-
¥2万
-
¥1万
-
¥1万
-
¥2万
-
¥2万
