


(***篇)多模态主动安全解决方案(DSM+AI360全景影像系统)在工程机械车辆领域的应用
多模态主动安全解决方案(DSM+AI360全景影像系统)在工程机械车辆领域的应用,围绕驾驶员状态监测、环境感知、恶劣场景适配三大核X展开,具体如下:
(一)核X功能适配场景
驾驶员疲劳/分神监测,规避操作风险工程机械驾驶员常面临长时间高Q度作业、单一操作环境易产生疲劳或分神的问题,系统的DSM模块可针对性提供监测;
闭眼/打哈欠检测:当驾驶员因劳累出现闭眼时长超1.5-2秒、频繁打哈欠等状态时,系统立即触发声光报警,避免因短暂失神导致的机械误操作。
分神检测:监测驾驶员头部姿态与视线方向,识别其因观察设备、闲聊等导致的长时间视线偏离作业区域(倒车等合理操作除外),及时预警纠正。
集成式环境感知,提升作业安全性通过DSM与AI360全景影像、雷达系统的协同,构建360°无盲区作业环境感知体系:
作业场景下,360°全景影像提供周围环境的实时全景画面,DSM专注监测驾驶员状态,两者数据在车规T5处理器融合后,可在驾驶员分神时同步结合雷达的障碍物预警,双重提示规避碰撞风险。
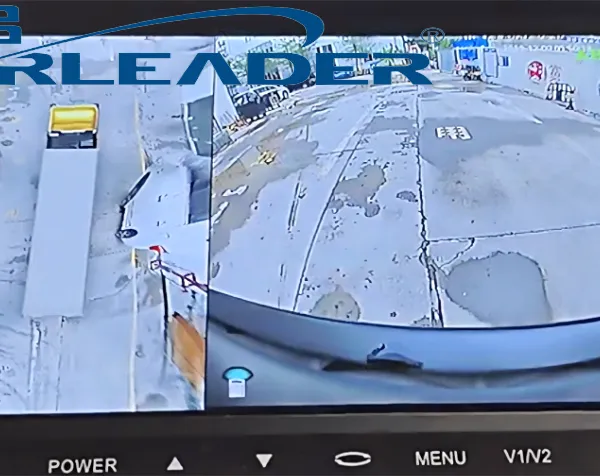
AI360全景影像系统广泛应用于挖掘机,起重机,叉装车,泵车等大型工程机械车辆上,及乘用车,商用车等各类车型.北京铲车360全景影像设备

(第3篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. ***温度耐受性能验证:系统通过***温度环境验证,可在-30℃~70℃的温度区间内稳定运行,适配北方冬季严寒、南方夏季高温等不同地域的施工环境,确保全天候无间断监控。
四、智能化升级维度:自主学习与高精度感知
1. 自主学习的算法迭代更新机制:系统搭载自主学习框架,识别模型每周自动更新,通过持续学习施工现场的人员、车辆、障碍物特征,不断优化识别算法的准确性和速度,提升预警的精细性。场景适配优化:针对不同施工场景(如矿山、基建、市政工程)的环境差异,系统可自主学习场景特征,逐步实现对特定场景下危险因素的更精细识别。
江苏矿车多路360拼接算法AI360全景影像系统支持报警录像自动上传,结合GPS定位与时间戳,实现事故现场的精Z还原.
(第2篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
驾驶员状态全时段监测
搭载的DSM疲劳驾驶预警设备可实时监测驾驶员闭眼、打哈欠、分神、接打电话、抽烟等行为,当检测到危险状态时,通过屏幕+语音+高电平信号的方式触发报警,同时内置4G模块可将危险瞬间的图片或视频上传至云端。
设备还具备摄像头异常检测功能,当摄像头被灰尘、泥浆遮挡时自动报警,确保监测功能持续有效。
盲区与碰撞预警
BSD盲区预警模块结合雷达CL-S.06系统,通过4个雷达探头实时监测车辆盲区及周边动态,当人员或障碍物靠近时,三级声光报警器会发出分级报警,提醒驾驶员及时规避风险,特别适配工程车在工地频繁变道、会车的作业场景。
(二)定制化的硬件架构与环境适应性
方案的硬件配置可根据工程车类型(如挖掘机、渣土车、搅拌车等)及作业场景定制,核X适配优势如下:
宽温宽压的车规级设计
全景主机采用车规T5处理器,支持8-36V宽电压输入,具备欠压、短路、反接保护,适配工程车电瓶电压波动大的特点,且所有设备工作温度覆盖-30℃~70℃,存储温度可达-40℃~85℃,能在北方低温、南方高温等***环境下稳定运行。
(***篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
一、先明确AI360全景影像在集成方案中的基础核X作用
AI360全景影像并非是BSD与超声波雷达的“附属载体”,而是整个系统的视觉感知底座: 它通过车身四周布置的4-8个高清广角摄像头,实时采集360°***的环境画面,一方面为驾驶员提供整车四周的全景俯视视角,消除物理视野盲区;另一方面,它是BSD盲区监测预警的核心数据源提供者——BSD的AI算法完全依赖360全景摄像头采集的高清视频流,才能完成动态目标识别、运动轨迹预判等核X功能,没有360全景的摄像头输入,BSD系统就失去了感知基础。
二、AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
1. 解决单一传感器的“感知盲区”问题,360全景作为基础载体实现双重补位
(1)视觉失效场景的盲区补位
360全景摄像头一旦被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨等恶劣环境,BSD的动态识别能力会完全失效;此时超声波雷达可不受环境干扰,继续精细探测0.15-5米范围内的路沿石、低矮钢筋、车底儿童等静态障碍物,同时360全景会在画面中同步标注雷达探测到的“未知障碍物+距离”,避免因视觉失效导致的刮蹭、碾压事故。
AVM系统利用4至6个广角摄像头,全方W覆盖车辆周边,实时采集多路视频影像.
(***篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
AI360全景影像集成方案针对工程车作业环境复杂、安全风险高的特性,通过模块化定制设计,能精细匹配工程车场景需求,为工程车运营提供全维度的安全保障与管理优化,以下从多维度阐述其应用优势,并给出功能模块定制组合参考:
一、适配工程车场景的核X技术优势
(一)多传感器融合的全环境感知能力
方案通过DSM疲劳驾驶预警设备、360°全景摄像头、盲区雷达等多传感器协同工作,构建工程车作业的全环境感知网络:
360°无盲区全景环视
采用4个水平视场195°的全景摄像头,采集车辆四周画面并拼接为鸟瞰全景影像,实时显示在TFT-LCD显示屏上,解决工程车车身宽大、视觉盲区多的痛点,辅助驾驶员精细判断周边障碍物、人员位置,避免在工地狭窄区域作业或倒车时发生碰撞事故。
摄像头具备IP67防护等级,支持-30℃~70℃工作温度,适配工程车户外恶劣作业环境,且红外补光功能可实现低照度环境下的清晰监控,满足夜间、隧道等场景作业需求。
4路AI360全景影像系统提供四个视频输入接口,支持连接多个摄像头或视频源,实现多路视频信号的采集.北京铲车360全景影像设备
AI360全景影像系统通过4G网络,可将车辆行驶数据,报警事件及录像文件上传至管理平台.北京铲车360全景影像设备
(***篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
引言
工程车辆作业场景多集中在矿区、工地等复杂恶劣环境,驾驶员长时间高Q度作业易出现疲劳分神,且作业区域人员、障碍物混杂,传统单一安全设备已无法覆盖全场景安全需求。AI360全景集成系统定制解决方案通过融合驾驶员状态监测(DSM)、360°环境感知、远程管理等核X功能,可根据工程车企业的作业场景、规模预算灵活调整方案,为工程车构建全流程主动安全防护体系,成为破J工程车安全管理难题的关键方案。
主体模块
一、需求洞察:工程车安全管理的核X痛点与AI360全景集成系统定制解决方案的必要性
1. 作业场景的复杂性痛点
工程车作业环境具有三大明显特征:
人员与障碍物混杂:工地、矿区人员流动频繁,设备、物料随意堆放,常规后视镜存在大量视觉盲区,碰撞风险极高;
环境条件恶劣:高温暴晒、低温严寒、强振动、灰尘油污等环境易导致设备失效,传统安全设备难以稳定运行;
驾驶员状态风险:长时间单一操作易引发疲劳、分神,短暂失神就可能造成重大安全事故。
2. 企业规模与预算的差异化需求
小型工程车队:JIN需基础安全预警,预算有限,无需复杂云端管理功能; 北京铲车360全景影像设备

广州精拓电子科技有限公司成立于2006年,专注于ADAS(Advanced Driver Assistance System)***驾驶辅助系统的算法研发与移植应用,2013开始专注在车规级芯片飞思卡尔IMX6平台的深度开发,2015年开始在ADAS+360全景影像系统的产品形态上,为客户提供基于计算机图像识别技术上的软,硬件一体化的综合的解决方案。专注在ADAS的行业应用推广,开发的3D 360全景影像系统,ADAS+360全景影像系统,ADAS+DVR系统,疲劳驾驶预警(DMS)已经在驾校,公安,消防,保险,物流等商用车领域里广泛应用。 公司经过十多年的耕耘,一直跟海内外客户一起,共同根据市场需求开发新品,先后在商用车领域为工程搅拌车,工程挖掘机,工程装载机,环卫车,校巴,旅游巴士,客车,卡车,挂车等十多个不同领域的用户定制不同需求的安全行驶产品。 公司十多年一直坚持与客户共同开发产品,辅助客户开发市场的合作理念,一起用一个个成功的案例,不断在商用车领域里开疆扩土。
点击查看>| 企业类型 | 有限责任公司 | 统一社会信用代码 | 91440111788901487N |
| 法定代表人 | 陈湘萍 | 公司成立日期 | 2006-05-10 00:00:00 |
| 营业期限 | 2106-05-10 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
