

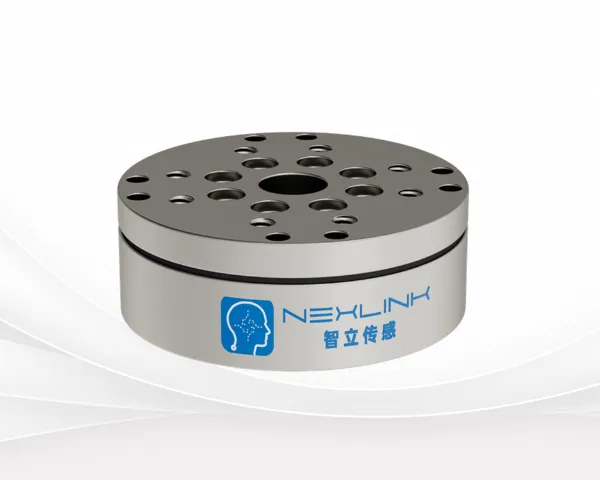

具身智能操作柔性物料时,六维力传感器感知物料形变带来的接触力,动态调整动作。柔性物料在外力作用下会发生持续形变,接触载荷会随着形变程度缓慢变化,难以依靠固定位置指令完成操作。机器人夹持柔性物料时,六维力传感器持续捕捉接触力变化,感知物料形变带来的载荷波动。控制器依据力反馈实时调整夹持力与移动速度,避免压力过大造成物料过度形变,或是夹持力不足导致滑脱。力觉感知适配柔性材料操作的特性,让具身智能设备处理织物、软胶等柔性物料,拓展机器人在柔性物料操作场景的应用。解耦芯片内置采样电路,同步采集六维力传感器多路传感信号。江苏标准传感器供应商

力传感器采集的多维力信号,结合视觉信息,帮助具身智能判断物体物理属性。视觉可以识别物体外形轮廓,但是无法直接获取硬度、重量、摩擦系数这类物理属性。六维力传感器在机器人轻触、按压物体时,采集接触力学响应数据。AI 模型综合视觉图像与力觉反馈,分析受力与形变的对应关系,推断物体软硬、重量等属性。获取物体物理属性之后,机器人自动调整后续操作策略,比如软质物体降低夹持力,重物调整运动加速度。多感知融合实现物体属性识别,增强具身智能对环境物体的理解能力。江苏AI解耦传感器有哪些解耦芯片支持在线调试,可更新解耦算法参数与 AI 模型权重。
六维力传感器可用于力学试验平台,采集多向载荷数据,AI 模型对数据做在线校正处理。力学试验平台需要模拟多方向复合受力场景,记录载荷变化曲线,用于构件特性分析。六维力传感器安装在平台受力点位,持续采集三维力与三维力矩数据。采集得到的原始信号会受到环境温度、平台振动带来的扰动,AI 模型依托预先学习的扰动特征,配合解耦算法在线校正传感数据。校正后的力学数据可以直接用于试验记录与分析,减少后期离线数据处理工作量。这类试验采集的力学样本,也可以反向补充数据集,用于迭代模型,服务具身智能传感系统开发。
力传感器是机器人力觉感知的基础元件,六维力传感器拓展感知维度,支撑具身智能交互。普通力传感器只能感知单一维度载荷,难以描述空间内复杂力学交互。力传感器作为基础感知元件,将力学量转化为电信号,而六维力传感器进一步扩展感知维度,可以同时获取三个方向力和三个方向力矩。在具身智能体系中,视觉负责环境外观识别,力传感器负责接触力学感知,二者相互配合。六维力传感器补齐多维度力学感知能力,让机器人感知触碰、挤压、扭转等复杂交互行为,是实现具身智能物理交互的基础硬件之一。AI 模型输出误差估计值,叠加到基础解耦结果完成信号修正。
解耦算法结合物理先验知识与 AI 模型,减少模型训练所需要的样本数量。纯数据驱动的 AI 模型,想要达到预期效果,需要采集海量标定样本,耗费大量标定时间。在构建算法体系时,融入弹性力学、应变传感相关物理先验知识,确定信号耦合的基础规律,再搭配 AI 模型拟合剩余非线性偏差。物理规律作为基础约束,AI 模型只需要学习残余的复杂非线性特征,训练所需样本数量随之减少。这种融合方案缩短标定与模型训练周期,降低数据采集成本,加快六维力传感组件的迭代,助力具身智能感知系统快速落地。AI 模型在离线阶段完成多工况样本训练,固化参数后交由解耦芯片运行,实现传感器本地解算工作流。上海传感器
具身智能在装配任务中,依靠六维力信息控制插入力度与姿态。江苏标准传感器供应商
具身智能机器人开展物体推挤操作时,六维力传感器感知接触阻力,动态调整推进速度。推物作业过程中,物体和接触面之间会产生摩擦力,随着物体姿态变化,阻力方向与大小会持续改变。六维力传感器安装在机器人末端,持续采集推挤过程产生的多维力与力矩信息。控制器读取力觉数据,判断当前阻力大小,自动调整末端推进速度。当阻力快速上升,机器人降低推进速率,防止物体倾覆或者机构过载;阻力平稳时维持匀速推进。依靠力反馈闭环,机器人可以自适应外部阻力变化,不用提前录入物体模型,让具身智能设备完成非预建模环境下的推移作业。江苏标准传感器供应商
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业***,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断***创新,勇于进取的***潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!

无锡智立传感科技有限公司成立于2025年6月,是国内专注于研发六维力传感器的高新技术企业,基于国产芯片和AI端侧推理方案。公司致力于打破海外企业在TOP级传感器市场的垄断,力求成为国产力觉传感领域的行业先锋,为智能制造提供动力。 我们的六维力传感器采用深度学习模型,通过海量数据训练建立非线性映射,摆脱了人工标定的依赖。定制化的RPU芯片专为解耦运算设计,实现微秒级响应,能够在本地闭环处理全流程数据。这款传感器是国内一款搭载AI端侧芯片及自主研发垂直模型的智能六维力传感器,能够准确捕捉细微的力学变化。 我们的传感器具有一次训练、多次复用的优势,模型可快速应用于同类型传感器,大幅提升标定效率,降低设备与人力成本,实现降本增效。传感器的稳定输出为批量生产提供了标准化、高精度的标定结果,广泛应用于工业制造、医疗康复、人形机器人和服务型机器人等领域。 未来,我们将以AI力矩传感器为方向,在国内扎根、海外拓展,提升人形机器人的适配率,推动人形机器人主要部件供应链的升级。
点击查看>| 企业类型 | 有限责任公司 | 统一社会信用代码 | 91320205MAEMYNRN0E |
| 登记机关 | 无锡市锡山区数据局 | 法定代表人 | 包晨誉 |
| 公司成立日期 | 2025-06-05 00:00:00 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
身份验证
- 营业执照已上传
- 手机已验证
-
经营模式
生产加工
-
企业类型
有限责任公司
- 主营产品
-
公司地址
江苏 无锡 锡山区 无锡市锡山区凤威路9号长三角工业芯谷会展中心二楼201-1
-
面议
-
面议
-
面议
-
面议
