

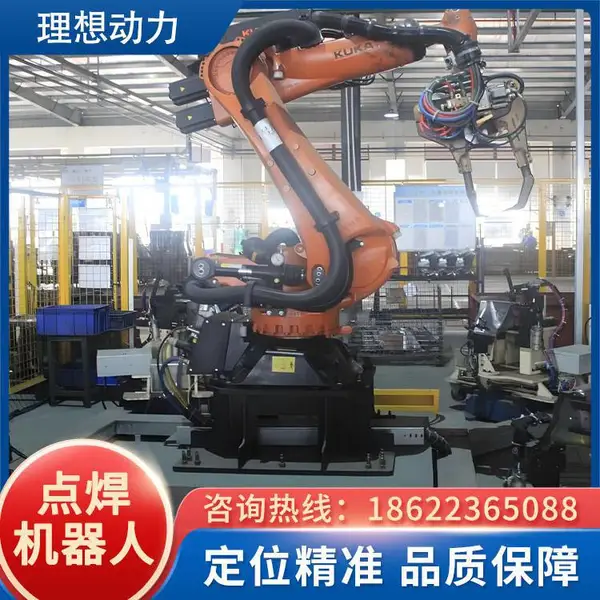
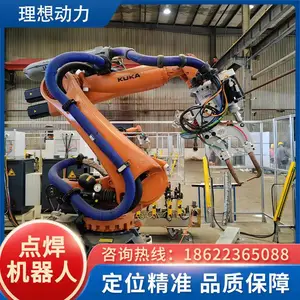
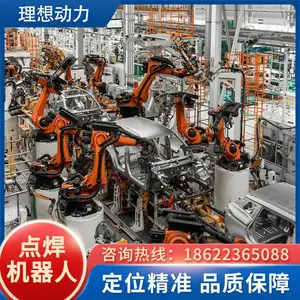
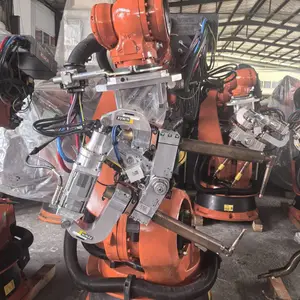

| 产品特性:专业 | 是否进口:否 | 产地:天津 |
| 工作范围:2.7米 | 品牌:库卡 | 型号:KR210 |
| 关节数量:6 | 速度:2米/秒 | 负载:1吨 |
| 场所:工厂 |
行业痛点与解决方案
在金属构件焊接领域,制造企业普遍面临焊接质量一致性差、人工操作依赖度高、生产效率难以匹配节拍要求、焊钳电极磨损快导致维护成本攀升等核心痛点。传统手工点焊或半自动焊接方式受操作者技能水平影响***,易出现虚焊、飞溅、焊点偏移等问题,且在高强度连续生产场景下,人工疲劳会进一步放大质量波动。同时,多品种小批量订单趋势要求产线具备快速换产能力,而固定式专机往往柔性不足,难以适应产品尺寸与焊点布局的频繁变更。天津理想动力科技有限公司作为一家专注于工业机器人系统集成的高新技术企业,坐落于天津宁河现代产业园区,拥有专业机械与电气设计团队,技术骨干平均具备十年以上行业经验。公司通过自主研发集成点焊机器人系统,将高精度伺服焊钳与全自动机器人运动控制相结合,针对上述痛点提供从方案设计、三维仿真验证到安装调试的一体化交付。我们采用专业三维设计软件对设备布局与动作路径进行仿真,确保焊钳可达性与节拍合理性,帮助用户在投产前充分掌握系统运行逻辑,从而有效降低焊接质量波动、减少对人工技能的过度依赖,并提升产线在多品种生产中的适应能力。
工作机制与产品特点
全自动点焊机器人工作站以工业机器人为运动载体,末端集成高精度伺服焊钳,通过伺服电机驱动电极实现***的压力与位移控制。系统接收焊接工艺参数后,机器人按预设轨迹将焊钳移动至焊点位置,伺服焊钳闭环调节电极压力与焊接电流时序,完成单点焊接后快速移位至下一焊点。工作站配备可编程逻辑控制器与机器人控制柜协同工作,支持多套焊接程序存储与调用,换产时仅需切换程序并调整定位工装即可适应不同构件。其核心特点包括:

- 伺服焊钳闭环控制:电极压力与开口度由伺服电机***调节,相比气动焊钳响应更快、重复精度更高,有助于稳定焊点质量并延长电极修磨周期。
- 全自动节拍运行:机器人按优化路径连续作业,减少空行程与等待时间,适合与前后工序连线组成自动化焊接产线。
- 柔性化产线配套:工作站可配置双工位回转台或滑台,实现焊接与上下料并行,提升设备利用率;工装夹具支持快速更换,适应多品种金属构件。
- 工艺参数数字化管理:焊接电流、通电时间、电极压力等参数可在控制界面设定与存储,便于质量追溯与工艺复现。
- 安全与防护集成:工作站外围配置安全围栏、光栅与互锁装置,机器人运行区域与人员操作区隔离,符合工业现场安全防护要求。
技术规格参考
| 项目 | 典型参数 |
| 机器人负载能力 | 165kg级(适配伺服焊钳及变压器) |
| 机器人重复定位精度 | ±0.05mm |
| 伺服焊钳***电极压力 | 约4.5kN(可调) |
| 焊接变压器功率 | 80kVA~160kVA(视工件板厚与节拍选配) |
| 适用板厚范围 | 0.5mm~3.0mm(低碳钢及部分镀层钢板) |
| 工作台形式 | 双工位回转台/固定式夹具台(可选) |
| 控制方式 | 机器人控制柜+PLC+焊接控制器 |
| 编程接口 | 示教器编程/离线程序导入 |
产线配套与维护要点
在产线配套方面,工作站可与前段冲压件上料输送线、后段检测或涂装工序衔接,通过PLC信号交互实现物料流转与焊接节拍同步。日常维护包括:定期检查电极帽磨损情况并按焊点计数进行修磨或更换;清理焊钳冷却水路过滤器,***变压器与焊钳散热;校验伺服焊钳压力传感器与位移零点;检查机器人各轴润滑与线缆包磨损状态。对于多品种生产,建议建立焊接程序与工装编号对应表,换产时按清单逐项确认夹具定位销、夹紧气缸及程序号,减少调试时间。工作站还可选配焊接质量监控模块,对焊接电流与通电时间进行实时记录,便于异常追溯。
信任背书与咨询建议
天津理想动力科技有限公司在机器人系统集成领域积累了丰富的项目经验,公司技术中心配备专业机械与电气设计人员,主要技术骨干平均在国内相关机器人公司工作十年以上,并已获得国家实用新型***6项。公司此前交付的光伏支架焊接机器人工作站、汽车全景天窗机器人点焊线、汽车备胎仓及门基板机器人涂漆产线等成套设备,均获得了用户的良好反馈。在全自动点焊机器人工作站项目中,我们坚持在技术方案与设计阶段采用三维设计软件建模,并通过仿真软件对机器人动作与轨迹进行验证,让用户在设备制造前即可了解布局、结构与动作路径信息。如果您正在规划金属构件焊接产线的自动化升级,或希望针对现有产线进行点焊工位改造,建议结合工件尺寸、板厚组合、目标节拍与换产频率等参数与我们沟通,我们将基于实际工况提供选型建议与布局方案,协助您评估机器人数量、焊钳规格与工装配置的匹配性。
FAQ
问:伺服焊钳与气动焊钳在点焊工作站中的主要区别是什么?
答:伺服焊钳通过伺服电机驱动电极,压力和位移可闭环***控制,响应速度快且重复精度高,适合对焊点质量一致性要求较高的场景;气动焊钳结构简单、成本较低,但压力调节受气源波动影响,电极磨损后的补偿能力相对有限。选型时需结合节拍、板厚与质量要求综合评估。
问:该工作站能否适应不同尺寸的金属构件换产?
答:可以。工作站支持多套焊接程序存储与调用,工装夹具采用可更换或可调设计,换产时切换程序并调整定位夹紧元件即可。对于品种较多的用户,建议在方案阶段提供典型工件清单,便于我们规划夹具快换接口与程序管理方案,缩短换产调试时间。
问:适用板厚范围是多少?对镀层钢板是否适用?
答:典型适用低碳钢板厚约0.5mm至3.0mm,具体需结合焊钳压力、变压器功率与焊接工艺参数确定。对于镀锌钢板等镀层材料,需调整焊接电流与通电时间,并关注电极帽磨损与粘附情况,建议在试样阶段进行工艺验证后再批量投产。
问:工作站如何与前后工序实现产线联动?
答:工作站通过PLC与前后设备进行信号交互,可接收上料完成信号、输出焊接完成信号,并与输送线、检测工位实现节拍同步。若采用双工位回转台,焊接与上下料可并行作业,减少机器人等待时间,提升整线设备利用率。
问:日常维护中电极帽更换周期如何确定?
答:电极帽更换周期与焊接材料、板厚、焊接电流及生产节拍有关,通常按焊点计数并结合电极帽磨损状态进行修磨或更换。建议在工作站控制系统中设置焊点计数提示,并定期检查电极帽端面形状与直径,保持冷却水路畅通,以稳定焊接质量。
问:系统是否支持焊接质量数据记录与追溯?
答:可选配焊接质量监控模块,对焊接电流、通电时间等参数进行实时采集与记录,便于按工件批次或时间段追溯。对于有质量体系要求的用户,建议在方案阶段明确数据接口与存储方式,以便与工厂MES或质量管理系统对接。
问:设备安装调试周期一般需要多久?
答:安装调试周期受工作站配置、工装复杂程度及现场条件影响。一般在设备到厂前完成三维设计与仿真验证,到厂后依次进行机械安装、电气接线、机器人轨迹示教与焊接工艺参数调试。建议用户提前准备工件样件与电源气源条件,以缩短现场调试时间。
问:安全防护方面有哪些配置?
答:工作站外围配置安全围栏与安全门互锁,机器人运行区域与人员操作区隔离;可根据需要加装安全光栅或区域扫描仪,在人员接近时触发减速或停止。焊接区域设置排烟接口,便于连接烟尘净化装置,改善现场作业环境。

天津理想动力科技有限公司是以设计、生产工业机器人及游乐机器人为主的高新技术企业,公司坐落于天津宁河现代产业园区。我公司专注于机器人中、高端领域的产品研发,大力引进和培养了专业研发团队,自主研发集成了课及激光焊接机器人系统、点焊机器人系统、裸眼3DAI设计系统,机器人全沉浸游乐系统的生产、销售及服务体系、服务体系。 天津理想动力科技有限公司作为国内新兴的工业机器人系统集成公司,拥有一批***的技术人才,在机器人应用设计、制造、安装调试及售后服务方面积 积累了丰富经验。我公司技术中心有专业机械、电气设计人员,技术人人员平均年龄30岁,主要技术骨于平均在国内相关专业机器人公司工作10年年以上时间,经验丰富,充满活力,充满活力。我们主动吸收国际前沿技术,遵循让用户满意的丽临,取得,遇循了一系造用户满意的产品。通过过机器人系统集 集成技术的自主创新,取得了一系列骄人业绩的技术成果,并获得国家实用生用***6项。其中,光伏项目用汇流箱底箱总成机器人生生产线、汽车备胎仓及门基板机器人涂漆产线、光伏支架焊接机器工作站、汽车全架焊接机器人工作站、汽车全景天窗机器人点焊线等成套设备均为用户畏好到收益收益、获得了用户的一致好评。我公在技术方案及设计阶段采用专业三维设计软件,并通过仿真软件对机器人动作、轨进行仿真,让用户对系统设备布局、结构、动作路径等信息有充分的认识和了解。
点击查看>| 企业类型 | 有限责任公司 | 注册资本 | 500.00万人民币 |
| 公司注册地址 | 天津滨海高新区华苑产业区华天道2号4010、4011(入驻三千客(天津)商务秘书服务有限公司托管第2224号) | 统一社会信用代码 | 911201163004838097 |
| 登记机关 | 天津滨海高新技术产业开发区市场监督管理局 | 法定代表人 | 史秀娟 |
| 公司成立日期 | 2014-07-30 | 营业期限 | 2014-07-30 至 2034-07-29 |
| 经营范围 | 科学研究和技术服务业;软件开发;批发和零售业;机械设备维修;机械设备租赁;货物及技术进出口业务;建筑安装业;计算机系统集成。(依法须经批准的项目,经相关部门批准后方可开展经营活动) | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
