

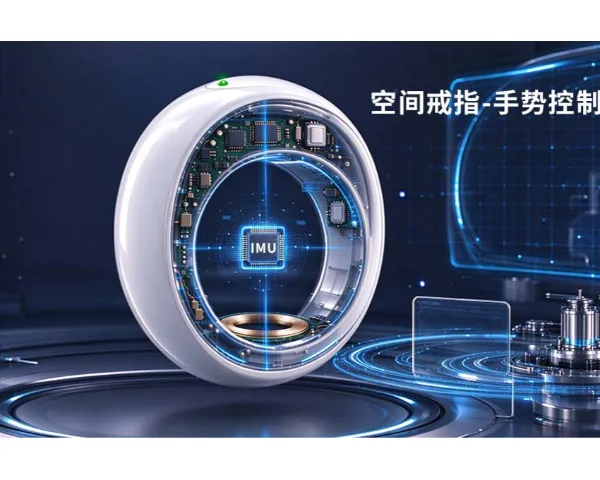

在许多工业和智能装备领域,设备运行环境常常伴随着振动、温度变化以及电磁干扰,这些因素对惯性测量单元(IMU)采集的原始数据带来一定挑战。IMU融合算法通过对加速度计、陀螺仪和磁力计多维度信号进行综合处理,有效降低单一传感器的误差影响,实现数据的加权融合与噪声过滤。这样的处理方式使得姿态角度的解算更加平稳,尤其是在动态运动或振动冲击情况下,能够减少姿态跳变,提升测量的连续性和稳定性。应用场景包括工业机器人在生产线上的***,移动机器人在复杂地形中的导航,以及特种装备在强磁场环境中的姿态监测。通过融合算法,设备能够持续提供可靠的姿态信息,辅助控制系统做出准确响应。此外,融合算法的灵活性支持不同硬件平台的集成,方便客户根据项目需求进行参数调优和算法适配,满足多样化的应用需求。深圳智游者科技有限公司专注于惯性传感与融合算法的研发,依托自主算法体系,结合硬件产品,提供从算法移植到整套解决方案的服务,助力客户应对复杂环境下的姿态感知挑战。IMU动作识别算法通过多模态数据融合,实现复杂动作的***分类和动态识别。北京低漂移IMU动作识别算法

在工业设备、移动机器人和人体穿戴设备等应用中,磁场干扰是影响磁力计数据准确性的主要因素。周边的铁磁材料、电磁设备等会产生软磁和硬磁干扰,导致航向角出现偏移和失真,进而影响整体姿态测量的精度。软磁/硬磁校准算法针对这一难题,通过自动识别并补偿磁场误差,提升磁力计数据的可靠性。该算法既能够分辨软磁效应引起的局部磁场变化,还能校正硬磁造成的固定偏置,从而使磁力计输出的磁场信息更加接近真实环境。配合姿态融合算法使用时,能够进一步优化航向角的解算结果,减少磁场干扰带来的波动,保障姿态测量的连续和平稳。典型应用包括康复医疗穿戴设备、运动分析装备以及工业机器人等,这些设备在复杂金属环境下依赖该算法实现稳定的姿态感知。深圳智游者科技有限公司依托自主研发的软磁/硬磁校准算法,结合IMU硬件平台,为客户提供能够适应复杂电磁环境的传感解决方案,帮助设备在多变磁场条件下保持姿态数据的稳定输出,提升整体系统的可靠性和用户体验。山东嵌入式IMU嵌入式IMU应用解决方案为智能硬件提供高效的惯性传感数据处理和姿态解算能力。
工业环境中,设备常遇到强电磁干扰和温度变化,这些因素会对磁力计数据造成软磁和硬磁效应,导致航向角偏移。工业级软磁/硬磁校准算法针对这类复杂工况设计,能够自动识别磁场异常并进行动态补偿,保障设备姿态数据的稳定输出。该算法适用于多种工业装备,如自动化装配设备、精密加工工装和力学试验台,支持设备在高震动和电磁干扰环境下持续运行。通过持续校准,算法有效降低磁场误差对设备姿态和导航的影响,使得自动化生产线能够实现更为***的工件定位和力控检测。工业级算法的鲁棒性和适应性为设备运行提供了坚实的技术保障,帮助客户应对复杂工况带来的挑战。深圳智游者科技有限公司依托丰富的惯性导航和磁场校准经验,研发出适合工业应用的软磁/硬磁校准算法,结合硬件产品和算法服务,支持客户实现从样机测试到量产的全流程技术配套,提升工业装备的智能感知能力。
九轴IMU集成了加速度计、陀螺仪和磁力计,能够提供丰富的运动和姿态数据,是数字交互和虚拟内容领域的重要传感基础。相比传统光学动捕,九轴IMU动捕方案不受光照、遮挡和空间限制,部署灵活,特别适合虚拟数字人、VR/AR设备和影视动画制作。通过多节点九轴IMU组网采集人体肢体运动数据,结合IMU动作识别算法和姿态融合算法,能够实时解算骨骼姿态和关节角度,实现***的动作捕捉和姿态还原。该方案在虚拟直播、沉浸式交互等场景中,提供平滑稳定的动作输出,提升用户体验。磁力计数据经过软磁/硬磁校准算法处理,有效降低磁场干扰,保障航向角精度。深圳智游者科技有限公司基于自研算法体系,打造了九轴IMU应用解决方案,支持多节点组网和算法定制,满足数字内容***对动作捕捉的高要求。公司在深圳、上海、成都设有研发和服务站点,能够为客户提供全流程技术支持,助力数字交互产品实现快速落地和持续迭代。一站式姿态融合算法整合多传感器数据,简化开发流程,提升系统整体性能。
姿态融合算法作为惯性测量技术中的重要组成部分,专注于对设备的俯仰、横滚和航向角度进行解算,确保姿态数据的连续性和稳定性。面对机械振动、运动冲击等动态环境,单一传感器的数据往往会出现跳变和噪声,影响姿态的准确判定。姿态融合算法通过多传感器数据的加权融合与噪声过滤,抑制异常波动,输出平滑且可靠的姿态角信息。这对机器人末端执行器的精细操作、移动平台的姿态控制以及人体动作捕捉系统的骨骼姿态解算都极为关键。尤其是在高动态动作场景下,算法能够有效抵抗振动干扰,维持数据的稳定性和连续性,支持设备实现***的姿态感知和动作反馈。深圳智游者科技有限公司将姿态融合算法与自主设计的IMU硬件相结合,形成软硬件一体化解决方案,满足机器人、智能装备及虚拟交互设备等多领域的姿态测量需求,助力客户实现更流畅的动作捕捉和更稳定的姿态监控。嵌入式IMU动作识别算法支持多种动作模式识别,满足智能硬件多样化应用需求。山东嵌入式IMU
IMU融合算法有效整合加速度计、陀螺仪和磁力计信号,提升姿态解算的稳定性和精度表现。北京低漂移IMU动作识别算法
工业环境通常伴随强烈的振动、温度变化和电磁干扰,这对惯性传感器提出了严苛的要求。工业级IMU应用解决方案通过硬件设计的稳定性与算法的深度融合,满足了这一类场景的复杂需求。工业级IMU模块集成多种传感器,采集高质量的加速度、角速度与磁场数据,配合自研的姿态融合算法,有效抑制运动冲击引起的姿态跳变,输出平稳连续的姿态信息。针对环境中的磁场干扰,软磁/硬磁校准算法能够动态识别并补偿误差,提升航向角的准确度。工业级方案还结合GPS惯导融合算法,实现卫星信号与惯导数据的无缝切换,确保设备在室外和室内复杂环境下均能维持稳定导航和姿态监测。该方案适用于工程机械、特种装备、结构监测等多样化工业应用,支持设备运行状态的实时监控和安全预警。深圳智游者科技有限公司凭借丰富的项目经验和技术积累,能够为工业客户提供符合严苛工况的IMU解决方案,助力工业智能装备实现***感知与高效运行。北京低漂移IMU动作识别算法
深圳智游者科技有限公司汇集了大量的***人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上***新天地,绘画新蓝图,在广东省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,齐心协力把各方面工作做得更好,努力***工作的新局面,公司的新高度,未来深圳智游者科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!

| 企业类型 | 有限责任公司(自然人独资) | 统一社会信用代码 | 91440300MA5DC82H7B | ||
| 登记机关 | 深圳市市场监督管理局 | 法定代表人 | 徐学志 | ||
| 公司成立日期 | 2016-05-09 00:00:00 | 营业期限 | 2116-05-09 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
