

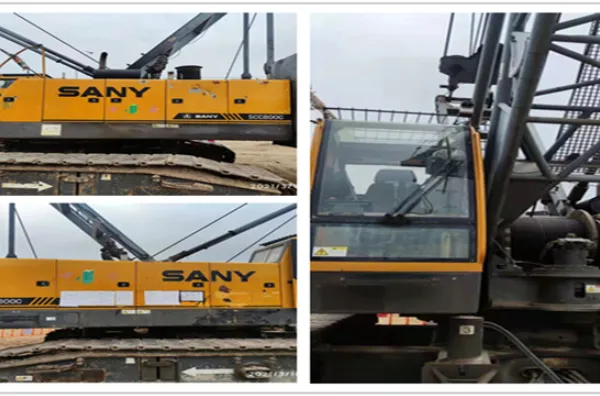

(第5篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
(二)法律风险规避
方案明确约定,乙方***不向甲方出售侵害第三方权益的产品,避免因知识产权纠纷给工程车运营方带来法律风险。
驾驶员状态监测与作业过程记录功能,可明确事故责任划分,当发生安全事故时,为运营方提供合法合规的证据,降低法律纠纷成本。
四、定制化功能模块组合参考
客户可根据工程车作业场景与预算投入,选择以下几种典型的功能模块组合方案:
(一)基础安全型(预算有限,侧重核X盲区防护)
配置组合:360°全景环视模块+三级声光报警器
适用场景:主要在固定工地内作业,短途移动,以规避周边人员、障碍物碰撞风险为主的工程车,如挖掘机、装载机。
核X价值:低成本解决工程车视觉盲区痛点,基础保障作业安全。
(二)全M安全型(预算适中,兼顾驾驶员与环境安全)
配置组合:360°全景环视模块+DSM疲劳驾驶预警模块+盲区雷达预警模块
适用场景:需要频繁转场、长时间作业的工程车,如渣土车、搅拌车、长途运输工程设备的平板车。
核X价值:同时覆盖驾驶员状态监测与周边环境预警,全方W降低事故风险。 云边协同技术:打通边缘端算力与云端平台,支持远程指挥,智能调度等功能,实现工程机械的远程智能化管控.广州矿车360全景环视设备

(***篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
一、先明确AI360全景影像在集成方案中的基础核X作用
AI360全景影像并非是BSD与超声波雷达的“附属载体”,而是整个系统的视觉感知底座: 它通过车身四周布置的4-8个高清广角摄像头,实时采集360°***的环境画面,一方面为驾驶员提供整车四周的全景俯视视角,消除物理视野盲区;另一方面,它是BSD盲区监测预警的核心数据源提供者——BSD的AI算法完全依赖360全景摄像头采集的高清视频流,才能完成动态目标识别、运动轨迹预判等核X功能,没有360全景的摄像头输入,BSD系统就失去了感知基础。
二、AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
1. 解决单一传感器的“感知盲区”问题,360全景作为基础载体实现双重补位
(1)视觉失效场景的盲区补位
360全景摄像头一旦被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨等恶劣环境,BSD的动态识别能力会完全失效;此时超声波雷达可不受环境干扰,继续精细探测0.15-5米范围内的路沿石、低矮钢筋、车底儿童等静态障碍物,同时360全景会在画面中同步标注雷达探测到的“未知障碍物+距离”,避免因视觉失效导致的刮蹭、碾压事故。
广州矿车360全景环视设备系统根据物体距离本车的远近程度,智能划分一级报警,二级报警.
(第3篇)AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
(3)复合场景叠加预警当360全景摄像头捕捉到动态目标(比如突然闯入的工人),同时超声波雷达探测到近距离静态障碍物(比如后方路沿石)时,360全景会高亮显示目标区域、同步叠加动态轨迹与距离数据,触发“语音+蜂鸣+画面频闪”的叠加预警,Z大化提升驾驶员的警惕性。
3.强化复杂场景的目标识别与判断能力,360全景+双传感器实现“双重确认”
(1)目标类型+距离的精Z风险分级360全景摄像头采集画面后,BSD算法识别出“行人”目标,同时超声波雷达同步提供“距离1.2米”的精Z数据,系统会通过360全景画面高亮标注、Z高等级语音预警,判定为“高危近距离动态目标”,提醒驾驶员紧急制动;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,360全景则JIN显示动态引导线与距离数字,触发“泊车辅助”级预警,避免过度报警干扰作业。
(2)非视觉特征目标的感知补位针对深色垃圾桶、玻璃幕墙等360全景+BSD难以识别的静态目标,超声波雷达可精Z探测其距离,并在360全景对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷,避免刮蹭事故。
(第4篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
三、技术实力:硬核支撑AI360全景集成系统定制解决方案稳定运行
1. 核X硬件性能
车规级处理器:采用车规T5处理器,ARM Cortex-A53四核架构,主频≥1.5GHz,支持H.264/H.265高压缩比编码,保障多模块数据融合与高清影像处理能力;
宽温耐振硬件:全系统工作温度覆盖-30℃~70℃,硬件固定与算法针对工程车强振动环境优化,确保在高温暴晒、低温寒冷、剧烈振动场景下稳定运行;
高适配性摄像头:全景摄像头采用1/3 2053 with Nextchip 243传感器,水平视场角195°,Z低光照度0.1Lux,具备IP67防护等级,支持自动彩色转黑白夜视功能,适应低照度作业环境;DSM摄像头支持内视镜头异常自检,灰尘油污遮挡时自动报警。
2. 系统集成技术
多模块数据融合:DSM、AI360全景影像、雷达数据通过车规T5处理器实时融合,驾驶员分神时同步触发全景影像提示与雷达报警,双重规避碰撞风险;
车载总线互联:支持CAN总线、RS232串口等多种车载通信接口,可快速与现有车载智能终端、全景系统互联,实现硬件复用;
云端数据传输:内置4G模块支持***通网络,危险瞬间图片、视频实时上传云端,支持ONVIF协议与RTSP视频流传输,适配企业专网部署。
AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题.
(第3篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
(3)复合场景叠加预警
当360全景摄像头捕捉到动态目标(比如突然闯入的工人),同时超声波雷达探测到近距离静态障碍物(比如后方路沿石)时,360全景会高亮显示目标区域、同步叠加动态轨迹与距离数据,触发“语音+蜂鸣+画面频闪”的叠加预警,比较大化提升驾驶员的警惕性。
3. 强化复杂场景的目标识别与判断能力,360全景+双传感器实现“双重确认”
(1)目标类型+距离的精细风险分级
360全景摄像头采集画面后,BSD算法识别出“行人”目标,同时超声波雷达同步提供“距离1.2米”的精细数据,系统会通过360全景画面高亮标注、比较高等级语音预警,判定为“高危近距离动态目标”,提醒驾驶员紧急制动;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,360全景则JIN显示动态引导线与距离数字,触发“泊车辅助”级预警,避免过度报警干扰作业。
(2)非视觉特征目标的感知补位
针对深色垃圾桶、玻璃幕墙等360全景+BSD难以识别的静态目标,超声波雷达可精细探测其距离,并在360全景对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷,避免刮蹭事故。 系统通过?AI 360°全景影像与激光雷达点云感知的组合,形成从车轮边 0 距离到 50 米远距范围的完整感知闭环.广州吊车360影像系统
车辆主动安全一体机系统通过融合雷达,胎压等主动安全预警信号,为矿车提供了全方W的安全保障.广州矿车360全景环视设备
(***篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
引言
工程车辆作业场景多集中在矿区、工地等复杂恶劣环境,驾驶员长时间高Q度作业易出现疲劳分神,且作业区域人员、障碍物混杂,传统单一安全设备已无法覆盖全场景安全需求。AI360全景集成系统定制解决方案通过融合驾驶员状态监测(DSM)、360°环境感知、远程管理等核X功能,可根据工程车企业的作业场景、规模预算灵活调整方案,为工程车构建全流程主动安全防护体系,成为破J工程车安全管理难题的关键方案。
主体模块
一、需求洞察:工程车安全管理的核X痛点与AI360全景集成系统定制解决方案的必要性
1. 作业场景的复杂性痛点
工程车作业环境具有三大明显特征:
人员与障碍物混杂:工地、矿区人员流动频繁,设备、物料随意堆放,常规后视镜存在大量视觉盲区,碰撞风险极高;
环境条件恶劣:高温暴晒、低温严寒、强振动、灰尘油污等环境易导致设备失效,传统安全设备难以稳定运行;
驾驶员状态风险:长时间单一操作易引发疲劳、分神,短暂失神就可能造成重大安全事故。
2. 企业规模与预算的差异化需求
小型工程车队:JIN需基础安全预警,预算有限,无需复杂云端管理功能; 广州矿车360全景环视设备

广州精拓电子科技有限公司成立于2006年,专注于ADAS(Advanced Driver Assistance System)***驾驶辅助系统的算法研发与移植应用,2013开始专注在车规级芯片飞思卡尔IMX6平台的深度开发,2015年开始在ADAS+360全景影像系统的产品形态上,为客户提供基于计算机图像识别技术上的软,硬件一体化的综合的解决方案。专注在ADAS的行业应用推广,开发的3D 360全景影像系统,ADAS+360全景影像系统,ADAS+DVR系统,疲劳驾驶预警(DMS)已经在驾校,公安,消防,保险,物流等商用车领域里广泛应用。 公司经过十多年的耕耘,一直跟海内外客户一起,共同根据市场需求开发新品,先后在商用车领域为工程搅拌车,工程挖掘机,工程装载机,环卫车,校巴,旅游巴士,客车,卡车,挂车等十多个不同领域的用户定制不同需求的安全行驶产品。 公司十多年一直坚持与客户共同开发产品,辅助客户开发市场的合作理念,一起用一个个成功的案例,不断在商用车领域里开疆扩土。
点击查看>| 企业类型 | 有限责任公司 | 统一社会信用代码 | 91440111788901487N |
| 法定代表人 | 陈湘萍 | 公司成立日期 | 2006-05-10 00:00:00 |
| 营业期限 | 2106-05-10 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
