


(***篇)AI360全景影像系统多路视频拼接技术原理
一、硬件层:多模态数据采集架构
摄像头部署与选型
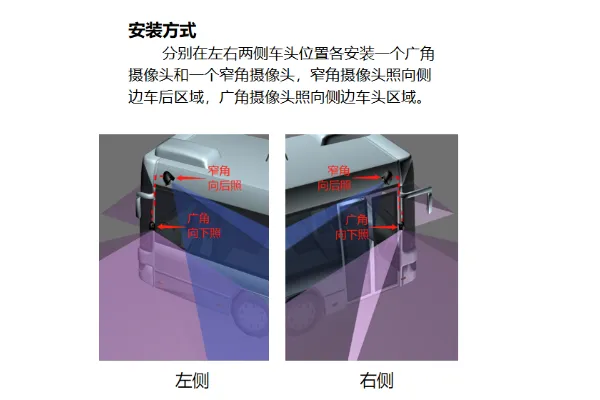
采用 4-10路超广角鱼眼摄像头(如190°视场角),覆盖车身360°环视区域,支持1080P@30fps实时采集。例如,工程车辆标配6路摄像头(前/后/左/右/后视镜/车顶),特种场景(如船舶、矿车)可扩展至8-10路。
工业级防护设计:IP69K防水、-40℃~85℃宽温工作,抗振动(符合*** 16750标准),适配工程机械、港口码头等恶劣环境。
处理单元与接口
异构计算平台:FPGA+AI芯片(如NVIDIA Jetson TX2)实现低延迟拼接(<80ms),支持动态畸变校正与透S变换。
多接口扩展:提供CAN总线、RS485/232、以太网(ONVIF协议)等接口,可接入毫米波雷达、激光雷达、温度/压力传感器等数据,实现多模态融合。
二、算法层:全景拼接与智能优化
图像预处理与标定
内外参标定:通过棋盘格标定板校正摄像头畸变(如鱼眼畸变系数),统一不同摄像头的焦距、像素偏移量,确保空间映射J度≤±2cm。
动态补偿:结合IMU惯性测量单元数据,实时修正车身振动导致的摄像头角度偏移,拼接误差控制在10像素以内。
实时拼接核X技术
精拓方案已对接多种云平台协议(如公安GAT1400,工控GB28281),确保与第三方系统(如智慧城市平台)无缝集成.青海矿卡多路视频拼接系统开发商

(第2篇)多路视频拼接360全景影像系统基于精拓智能体的技术支撑,已在多个领域实现深度应用,其核X价值在于通过全景监控、智能分析与远程协同提升场景安全性、效率及管理精度,具体场景如下:
-游艇/船舶航行:实时捕捉周围水流、潮汐、其他船只及障碍物信息,辅助船长判断航行状态,夜间通过红外摄像头确保低光环境下的视野清晰度,降低碰撞风险。
二、工业与工程场景
1.智慧工地与建筑施工
-压路车/摊铺机:全景影像实时监控施工路面平整度、密实度,记录施工过程数据(如路面状况、施工时间),用于质量评估与后续维护;支持远程巡检,通过历史影像对比检测路面裂缝、坑洼等问题。
-桥梁/大型设备维护:安装于桥梁关键结构或工程机械(如塔吊),实时监测部件状态(如吊臂形变、螺栓松动),结合AI分析识别异常振动或位移,提前预警故障风险,降低维护成本。
2.能源与资源开采
-油田/矿山开采:在钻井平台、矿用车辆上部署系统,监控设备运行状态及周边环境,识别泄漏、火情等异常;通过数据采集分析优化开采流程,提升资源运输效率(如矿卡运输路径规划)。
三、公共安全与安防监控
1.机场与交通枢纽
云南卡车多路视频拼接系统技术解决方案多路视觉拼接:处理的是图像数据.它通过图像拼接技术将多张图像合并成一张完整的图像.
(***篇)精拓智能8路AI360全景影像系统实现“6路拼接 + 2路监控视频”技术原理详解——融合精拓智能体(SmartTec AI Agent) 的智能调度与多模态处理能力
在现代商用车、特种车辆及高D改装车领域,8路AI360全景影像系统已成为提升驾驶安全与作业效率的核X装备。通过引入精拓智能体(SmartTecAIAgent)的智能化管理架构,系统可灵活实现:6路摄像头用于全景图像拼接,2路独L摄像头作为专Y监控通道(如车厢内部、货箱状态或盲区补盲),真正实现“一系统,多用途”。
本文将从硬件架构、软件逻辑、图像处理流程、精拓智能体协同机制四大维度,深入剖析该技术的实现原理,帮助用户理解其专业性与可靠性。
一、整体系统架构概览
8路高清摄像头分布于车身前后左右及特殊位置(如顶部、尾部、侧方);
AI视觉处理主机(AVM-Hub)内置GPU+FPGA+DSP异构计算平台,负责图像采集、矫正、拼接与输出;
精拓智能体控制中枢基于边缘AI的决策引擎,实现资源调度、模式识别与动态配置;
显示终端支持双画面同显:主屏显示360°全景视图,副屏/小窗显示监控画面。
? 目标功能:6路摄像头 → 拼接成无缝360°鸟瞰视图
2路摄像头 → 实时监控特定区域(不参与拼接)
(第5篇)非对称全景拼接方案在船舶领域的实现及应用
三、环境防护等级:***海洋适配VS常规陆地防护
船舶端:设备需通过IP69KZ***防护认证,额外加装遮光罩、防水胶塞,能够在-40℃~85℃宽温环境下稳定运行,同时完全抵御盐雾、霉菌等海洋腐蚀环境的侵蚀。
陆地车辆端:设备一般满足IP67防护等级即可,主要适配陆地常温、灰尘、雨水等常规环境,无需应对***高低温与海洋盐雾腐蚀。
四、功能拓展方向:海事监管对接VS陆地驾驶辅助
船舶端:功能重点对接海事监管平台,支持米级精度的航行轨迹记录、30天循环存储,兼容海事专属的JT808、GB28281协议,满足远程监管与合规运营需求。
陆地车辆端:功能主要对接车辆CAN总线,实现倒车影像联动、盲区声光报警、转向画面自动切换等陆地驾驶辅助功能,聚焦驾驶员的实时操作辅助。
五、盲区覆盖重点:航海专属盲区VS陆地常规盲区
船舶端:优先填补船首靠泊时的码头设施盲区、船周近距离漂浮物盲区,要求船首盲区<2米、船周比较大盲区<1米,聚焦航海作业的专属风险点。
陆地车辆端:重点覆盖车身四周的行人、非机动车盲区,比如工程车的右前轮盲区、油罐车的车尾倒车盲区,针对陆地交通的高频风险点设计。 车侣车载AI视觉360全景影像系统应用AI技术,结合边缘计算,满足客户在特殊场景下的多路视频图像拼接需求.
(第4篇)360°全景影像系统多路视频拼接技术凭借其全景监控、实时性、高清晰度等优势,已广泛应用于多个领域,以下结合精拓智能体相关技术方向及行业实践,详细阐述其主要应用场景:
记录行车过程影像用于事故分析与责任认定;同时支持远程监控与驾驶员培训模拟。
五、城市管理与公共服务
1.城市规划与应急管理
-全景展示:通过城市各区域摄像头拼接全景影像,辅助规划部门直观了解城市空间结构、交通流量、市容市貌,优化城市布局;应急情况下(如火灾、交通事故),为指挥中心提供现场实时画面,支持快速调度。
-公众参与:开放全景影像数据供公众查看,促进城市规划透明度与公众互动(如反馈道路坑洼、设施损坏等问题)。
2.智慧工地与建筑施工
-监控需求:在桥梁建设、高层建筑施工中,通过多路视频拼接监控施工现场人员操作、设备运行、物料堆放,确保施工规范与安全;结合AI分析识别未佩戴安全帽、高空抛物等违规行为。
360全景影像系统多路视频拼接的核X是通过“多源数据采集-精Z校正-智能融合-实时呈现”的全链路技术.吉林5G多路视频拼接系统推荐厂家
多路视频拼接需考虑摄像头布局与选型,图像处理与传输,系统集成与调试,抗干扰与防护以及结构与安装工艺因素.青海矿卡多路视频拼接系统开发商
(第3篇)精拓智能8路AI360全景影像系统实现“6路拼接 + 2路监控视频”技术原理详解——融合精拓智能体(SmartTec AI Agent) 的智能调度与多模态处理能力
1. 镜头畸变矫正使用预先标定的鱼眼矫正模型(Fisheye Undistortion Model)每个摄像头独L保存畸变参数(K1, K2, P1, P2等)
2. 视角变换(Perspective Warping)将原始鱼眼图像映射到“俯视投影平面”构建单应性矩阵(Homography Matrix) 实现空间坐标转换
? 精拓智能体作用:自动加载对应车型的标定参数模板支持一键标定辅助工具,提升安装一致性
第三步:6路图像拼接融合算法拼接是整个系统的“大脑工程”,依赖于高精度的空间配准与边缘融合技术。
核X步骤:
1. 图像对齐(Image Alignment)基于特征点匹配(SIFT/SURF)或光流法进行相邻图像边界对齐;
2. 边缘融合(Seam Blending)使用多频带融合(Multi-band Blending)消除拼接缝;
3. 色彩一致性校正动态调整亮度、对比度、白平衡,避免“马赛克感”;
4. 鸟瞰图生成输出一张完整的Top-down View(俯视图);
? 输出结果:一张无缝、自然、***的360°全景图像,支持自由缩放与视角切换。
青海矿卡多路视频拼接系统开发商

广州精拓电子科技有限公司成立于2006年,专注于ADAS(Advanced Driver Assistance System)***驾驶辅助系统的算法研发与移植应用,2013开始专注在车规级芯片飞思卡尔IMX6平台的深度开发,2015年开始在ADAS+360全景影像系统的产品形态上,为客户提供基于计算机图像识别技术上的软,硬件一体化的综合的解决方案。专注在ADAS的行业应用推广,开发的3D 360全景影像系统,ADAS+360全景影像系统,ADAS+DVR系统,疲劳驾驶预警(DMS)已经在驾校,公安,消防,保险,物流等商用车领域里广泛应用。 公司经过十多年的耕耘,一直跟海内外客户一起,共同根据市场需求开发新品,先后在商用车领域为工程搅拌车,工程挖掘机,工程装载机,环卫车,校巴,旅游巴士,客车,卡车,挂车等十多个不同领域的用户定制不同需求的安全行驶产品。 公司十多年一直坚持与客户共同开发产品,辅助客户开发市场的合作理念,一起用一个个成功的案例,不断在商用车领域里开疆扩土。
点击查看>| 企业类型 | 有限责任公司 | 统一社会信用代码 | 91440111788901487N |
| 法定代表人 | 陈湘萍 | 公司成立日期 | 2006-05-10 00:00:00 |
| 营业期限 | 2106-05-10 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
