

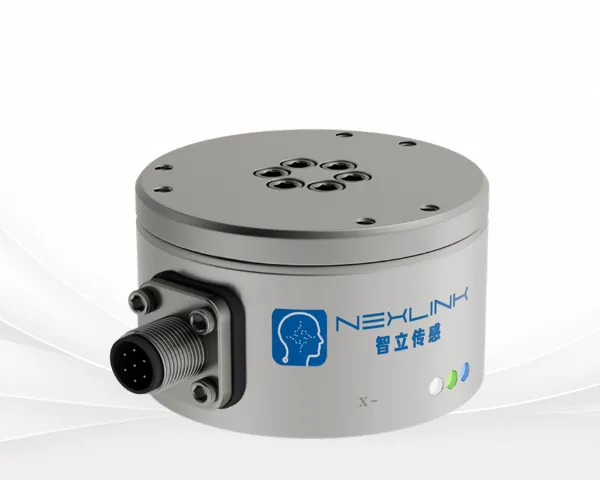

六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。MEMS 传感器芯片容易受到振动冲击影响,应用场景需要结合工况设置对应的防护措施。江苏多维力六维力传感器怎么用

AI 解耦算法落地应用前,需要经过多组实测工况验证,确认算法在各类受力条件下运行效果。算法完成训练迭代,只表示在训练样本集合当中表现达标,训练样本无法覆盖全部现实工况。正式投入项目使用之前,搭建验证测试平台,人为施加各类组合力学载荷,构成验证工况集合。对比算法输出解耦结果和标准加载设备给出真实力学数值。验证集合当中包含单维度加载、多维度混合加载、动态变化载荷等场景。观察不同工况下两者之间的偏差水平。如果部分工况偏差偏大,回溯查看对应工况样本是否在训练集当中,补充样本重新迭代模型。验证环节还要模拟现场温度波动、噪声干扰条件,观察外界条件变化之后算法输出会不会出现异常。全部验证项目通过,算法才可以部署到实际项目当中。江苏多维力六维力传感器怎么用扭矩力传感器动态测试场景,需要关注器件响应速度,匹配被测对象的扭矩变化节奏。
MEMS 传感器在机器人感知链路中承担前端感知任务,把物理力学变化转换成系统识别信号。机器人和外界物体发生接触、碰撞,首先产生力学层面交互。MEMS 传感器作为感知链路前端硬件,直接感受接触带来力学作用,将机械形变转化电信号。信号经过调理、采集之后交给机器人控制系统。没有前端力学感知,机器人只能依靠位置信息开展运动,无法掌握和环境之间接触力度。MEMS 传感器体积小巧,能够布置在机器人关节、末端执行器等位置。芯片输出原始信号混杂噪声,需要后端电路完成预处理。整套感知链路每一个环节都会影响终效果,微芯片感知、信号线路、采集硬件、数据处理算法互相配合。机器人依靠这套链路获取环境力学信息,以此作为运动行为调整的输入依据。
六维力传感器获取的力学数据,可以给到仿真系统作为输入,还原设备真实工况下受力状态。设备仿真工作大多依靠理论模型计算受力,理论模型和真实现场工况会存在出入。把传感器实地采集得到六维力学数据导入仿真平台,就可以使用真实物理数据驱动仿真模型。在机器人设备开发流程,先在实体样机采集各类作业工况力学数据,将数据集导入仿真环境,仿真模型复现样机承受的力学作用。依托真实数据开展仿真测试,提前评估零部件受力状态,辅助结构方案迭代优化。仿真输入数据质量十分关键,传感器采集过程耦合、漂移问题会留存到数据集内部。数据导入仿真之前,需要完成信号校正、异常值剔除。处理完成之后再交付仿真系统使用,保障仿真推演结果贴合真实设备工况。力传感器依靠弹性元件形变完成力学信号向电信号的转换,是力学测量链路里的硬件载体。
AI 解耦算法有线性与非线性两类实现思路,可根据传感器耦合特征选择适配的实现路径。线性解耦思路假设传感器各通道耦合关系呈现线性变化,依靠标定矩阵完成信号换算,计算步骤简单,算力消耗低。该思路适合耦合表现接近线性变化的传感器。部分传感器弹性体形变偏大,耦合关系跟随载荷大小发生改变,呈现非线性特征,线性解耦思路校正之后依旧留存较大偏差。这时就需要采用非线性 AI 解耦思路,依托机器学习模型捕捉非线性耦合规律。非线性模型运算步骤更多,算力开销上升。项目选型思路时,先测试传感器耦合随载荷变化特征。耦合接近线性,优先选用线性方案;耦合非线性特征明显,则采用非线性 AI 方案。选定思路之后完成模型训练、实测验证,保障算法适配对应传感器耦合特征。六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。江苏国产六维力传感器按需定制
AI 解耦算法可以基于样本数据集完成模型迭代,以此适配不同弹性体结构带来的耦合特征差异。江苏多维力六维力传感器怎么用
AI 解耦算法可以和硬件补偿手段相互配合,共同改善六维力传感器多维度耦合带来的数据问题。硬件层面依靠弹性体结构优化,弱化弹性体形变的互相扩散,从源头降低耦合程度。但硬件结构优化无法做到完全消除耦合现象,依旧会留存一部分耦合效应。AI 解耦算法针对硬件残留耦合开展信号层面修正处理。两套手段搭配使用,可以获得优于单一方案的效果。硬件工作在物理感知环节,算法工作在信号处理环节。硬件设计阶段把控耦合基础水平,算法承接剩余耦合问题。硬件条件确定之后,算法可以作为后期优化调整的手段,不需要改动传感器硬件结构。迭代更新算法模型,就可以适配硬件随时间产生的小幅特性变化。硬件补偿与算法补偿各有局限,实际项目中结合两者优势完成测量方案搭建。江苏多维力六维力传感器怎么用
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业***,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断***创新,勇于进取的***潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!

无锡智立传感科技有限公司成立于2025年6月,是国内专注于研发六维力传感器的高新技术企业,基于国产芯片和AI端侧推理方案。公司致力于打破海外企业在TOP级传感器市场的垄断,力求成为国产力觉传感领域的行业先锋,为智能制造提供动力。 我们的六维力传感器采用深度学习模型,通过海量数据训练建立非线性映射,摆脱了人工标定的依赖。定制化的RPU芯片专为解耦运算设计,实现微秒级响应,能够在本地闭环处理全流程数据。这款传感器是国内一款搭载AI端侧芯片及自主研发垂直模型的智能六维力传感器,能够准确捕捉细微的力学变化。 我们的传感器具有一次训练、多次复用的优势,模型可快速应用于同类型传感器,大幅提升标定效率,降低设备与人力成本,实现降本增效。传感器的稳定输出为批量生产提供了标准化、高精度的标定结果,广泛应用于工业制造、医疗康复、人形机器人和服务型机器人等领域。 未来,我们将以AI力矩传感器为方向,在国内扎根、海外拓展,提升人形机器人的适配率,推动人形机器人主要部件供应链的升级。
点击查看>| 企业类型 | 有限责任公司 | 统一社会信用代码 | 91320205MAEMYNRN0E |
| 登记机关 | 无锡市锡山区数据局 | 法定代表人 | 包晨誉 |
| 公司成立日期 | 2025-06-05 00:00:00 | ||
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
面议
-
身份验证
- 营业执照已上传
- 手机已验证
-
经营模式
生产加工
-
企业类型
有限责任公司
- 主营产品
-
公司地址
江苏 无锡 锡山区 无锡市锡山区凤威路9号长三角工业芯谷会展中心二楼201-1
-
面议
-
面议
-
面议
-
面议
